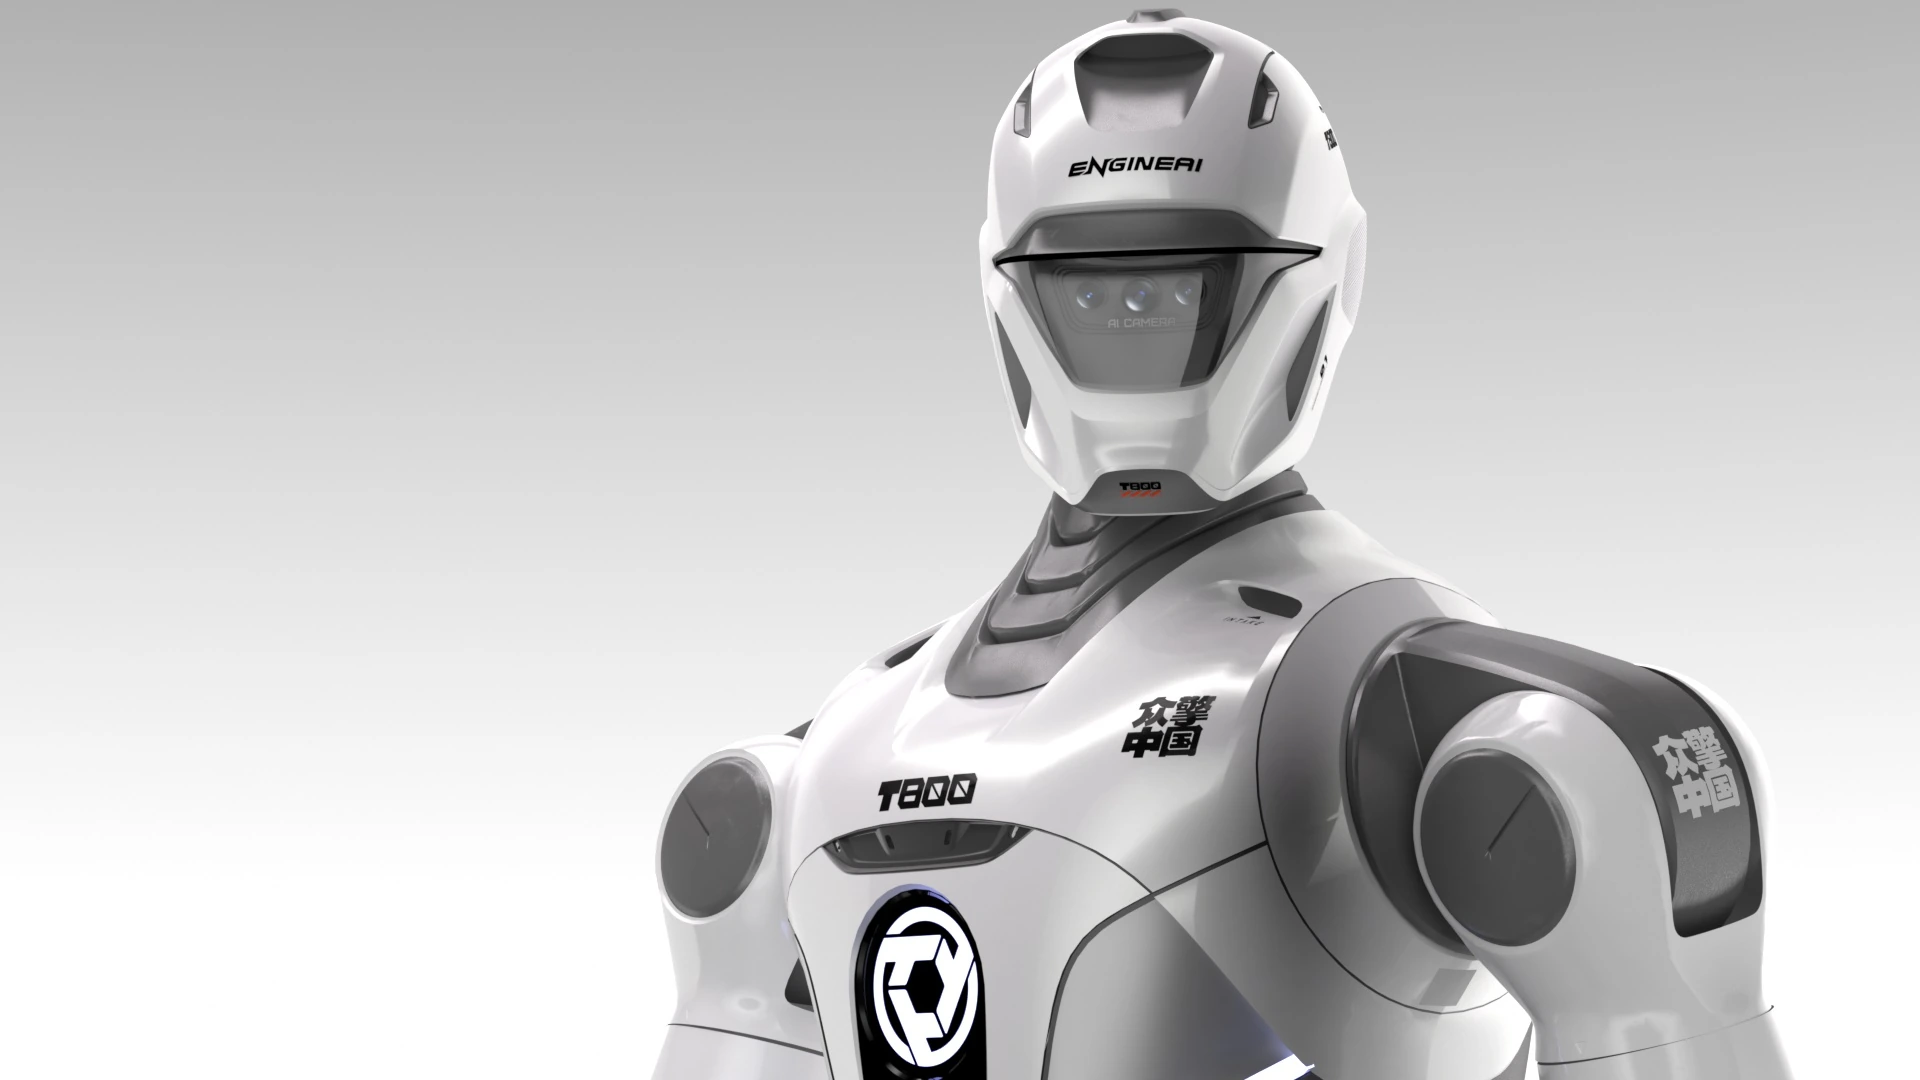
T800全地形行走 · 查看项目详情 ↗
Ideas take shape
when we build.
| 经历 | 方向与内容 |
|---|---|
| 众擎机器人 · 算法工程师 | T800 全地形行走项目 |
| 小鹏汇天 · 实习 | 40–90 m 超视距视觉算法 |
| 香港科技大学(广州) | 研究型硕士 · 具身智能 |
| 研究与资助 | ITSC 2026 论文已录用 · Google 中国项目资助 |
众擎机器人 · 算法工程师 / 小鹏汇天 · 视觉算法实习
CURRENT ROLE / ALGORITHM ENGINEER
T800 官方产品展示 · 图片来源:ENGINEAI 众擎机器人官网 ↗
超视距视觉算法 · 实习
围绕 40–90 米远距离双目感知,探索 RAFT 与 Depth Anything 的特征蒸馏,推进量程适配、训练优化与可视化调试。
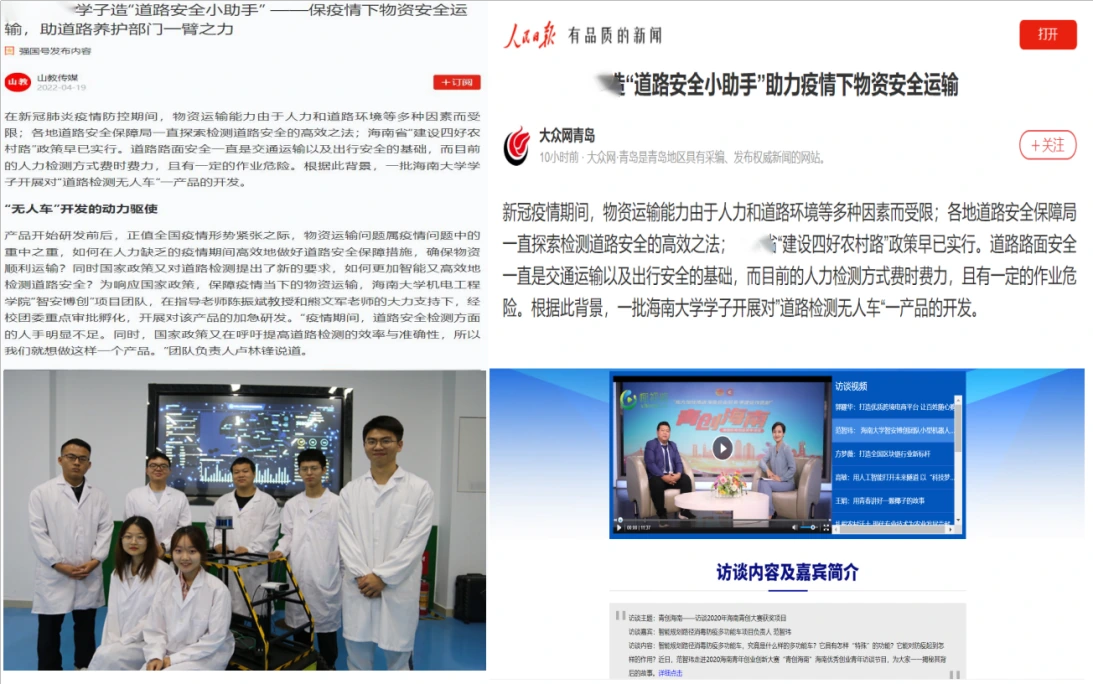
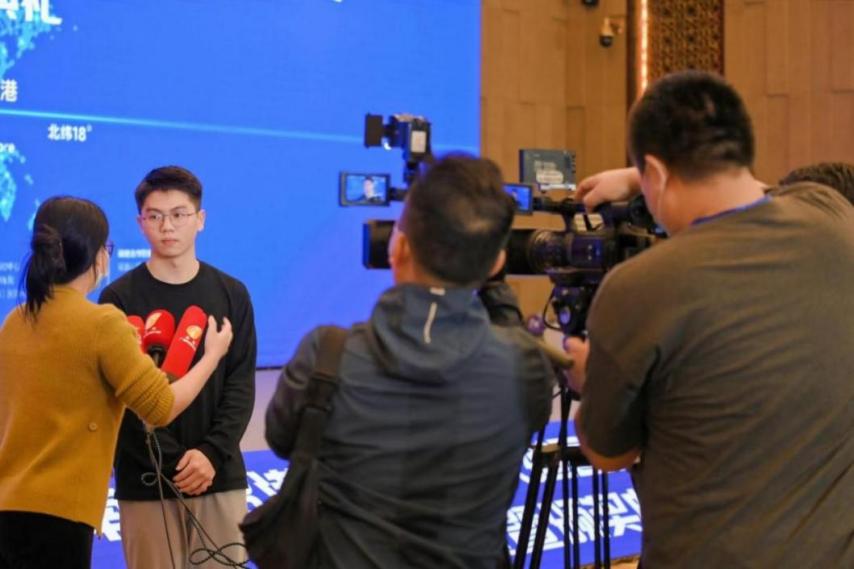
查看实习项目 ↗从一份证书,到一次报道。
研究与实践,留下了这些记录。
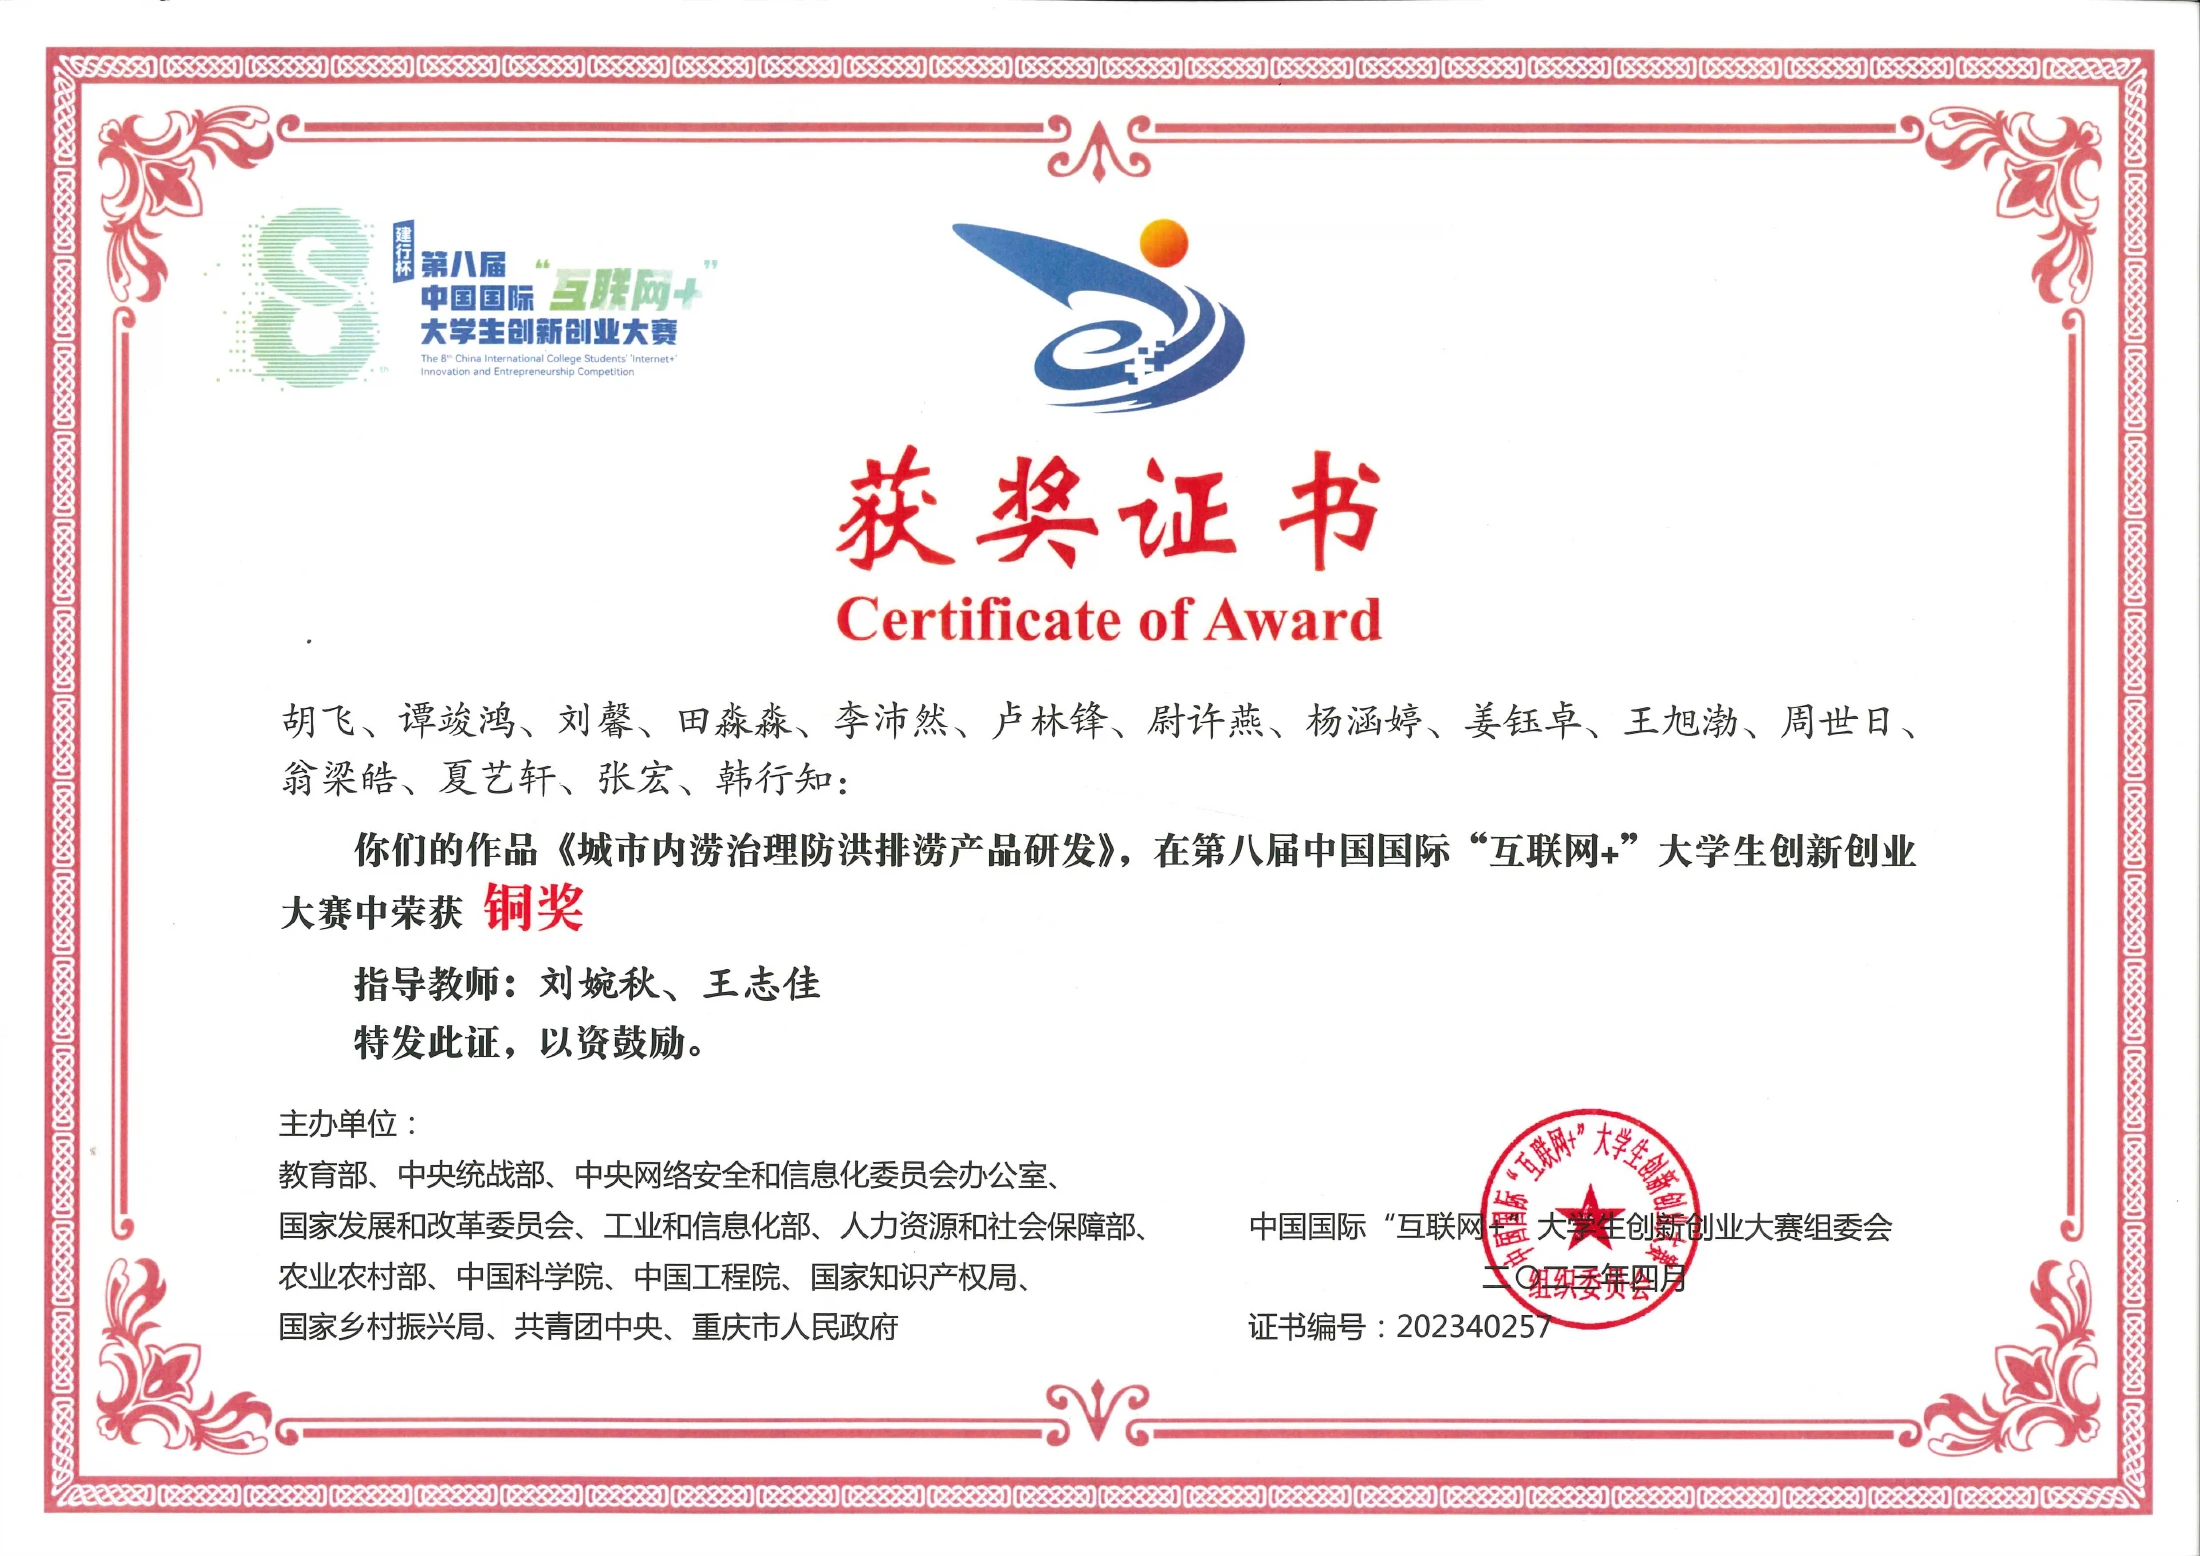
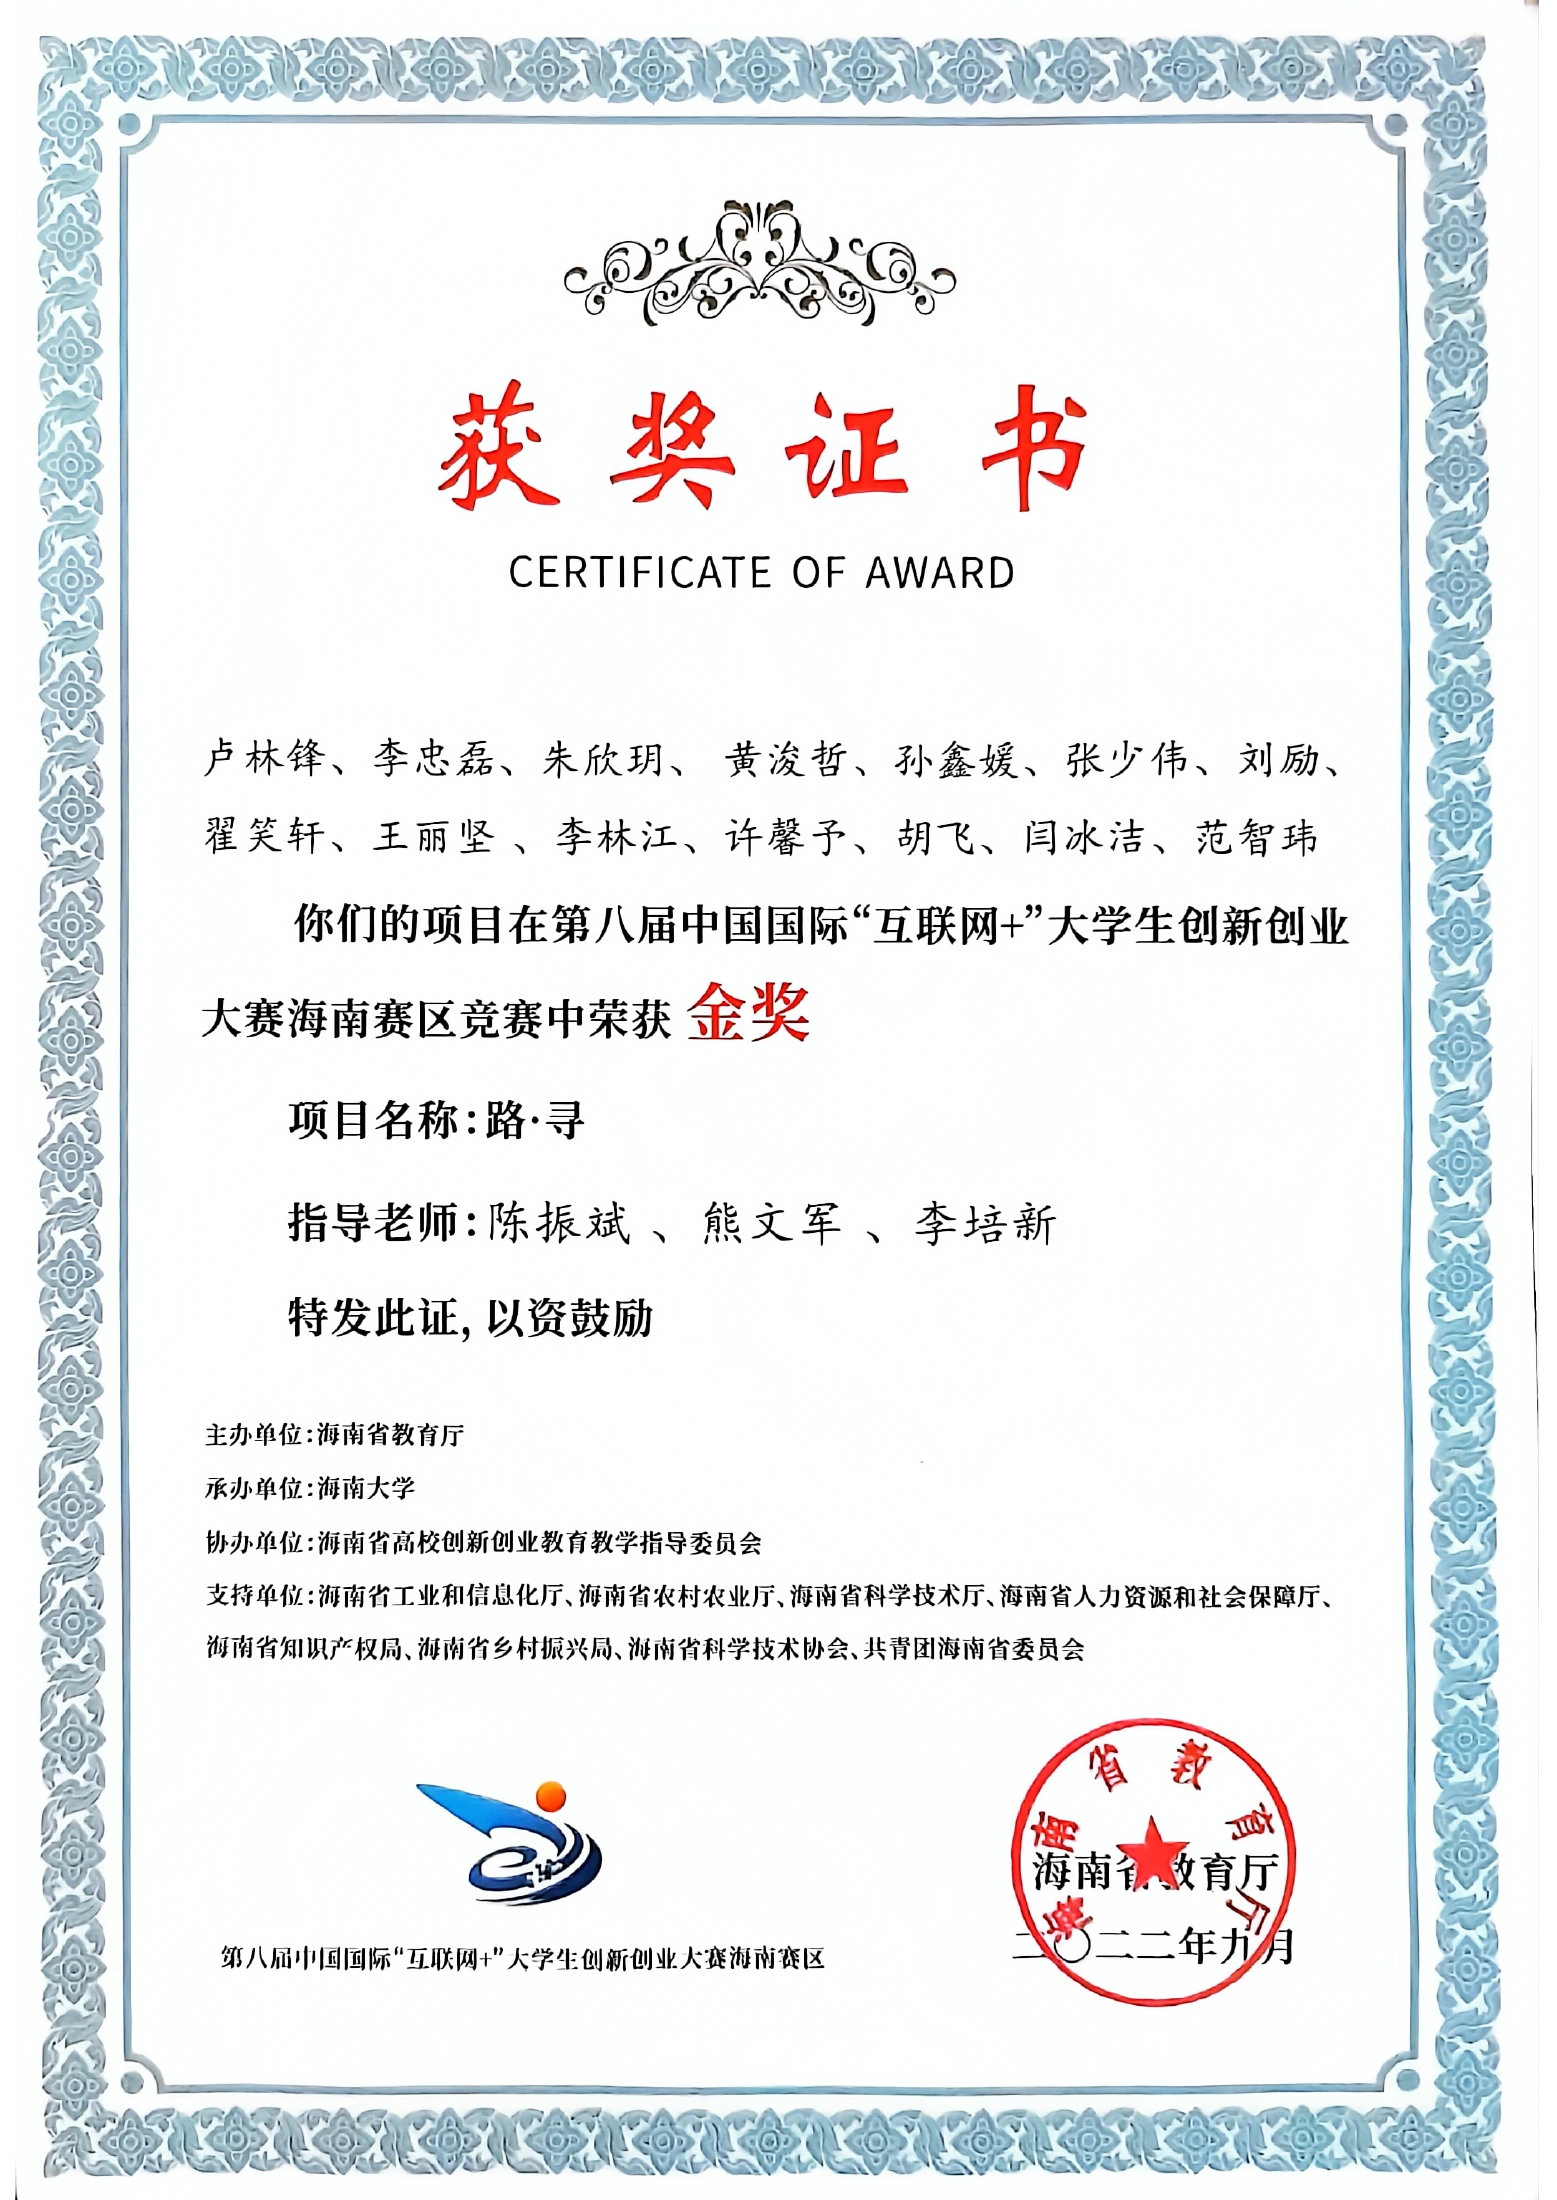
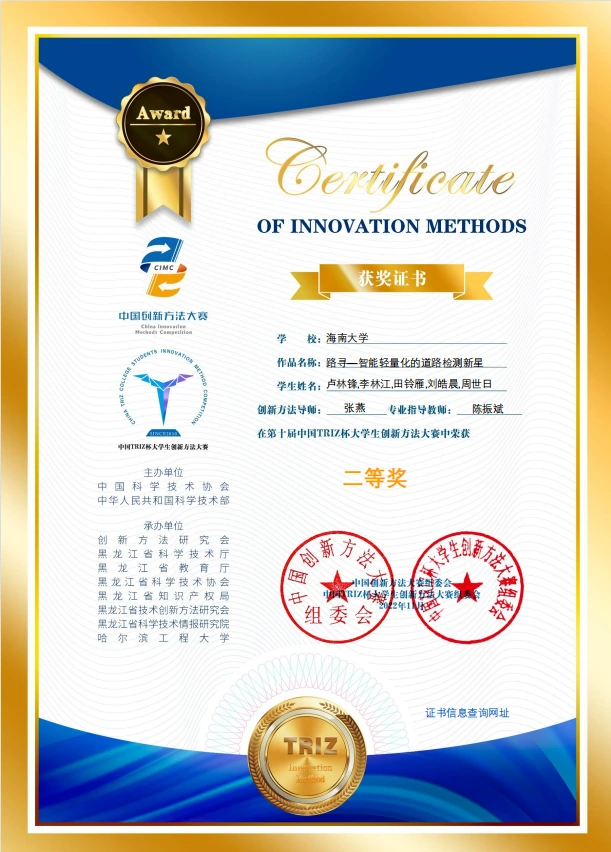
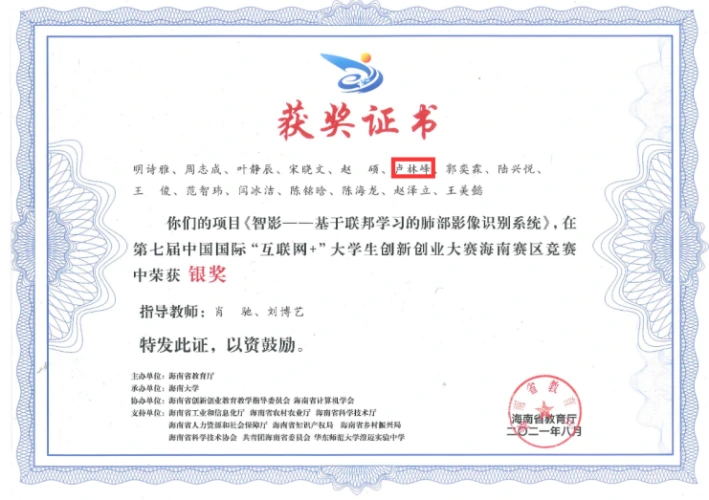
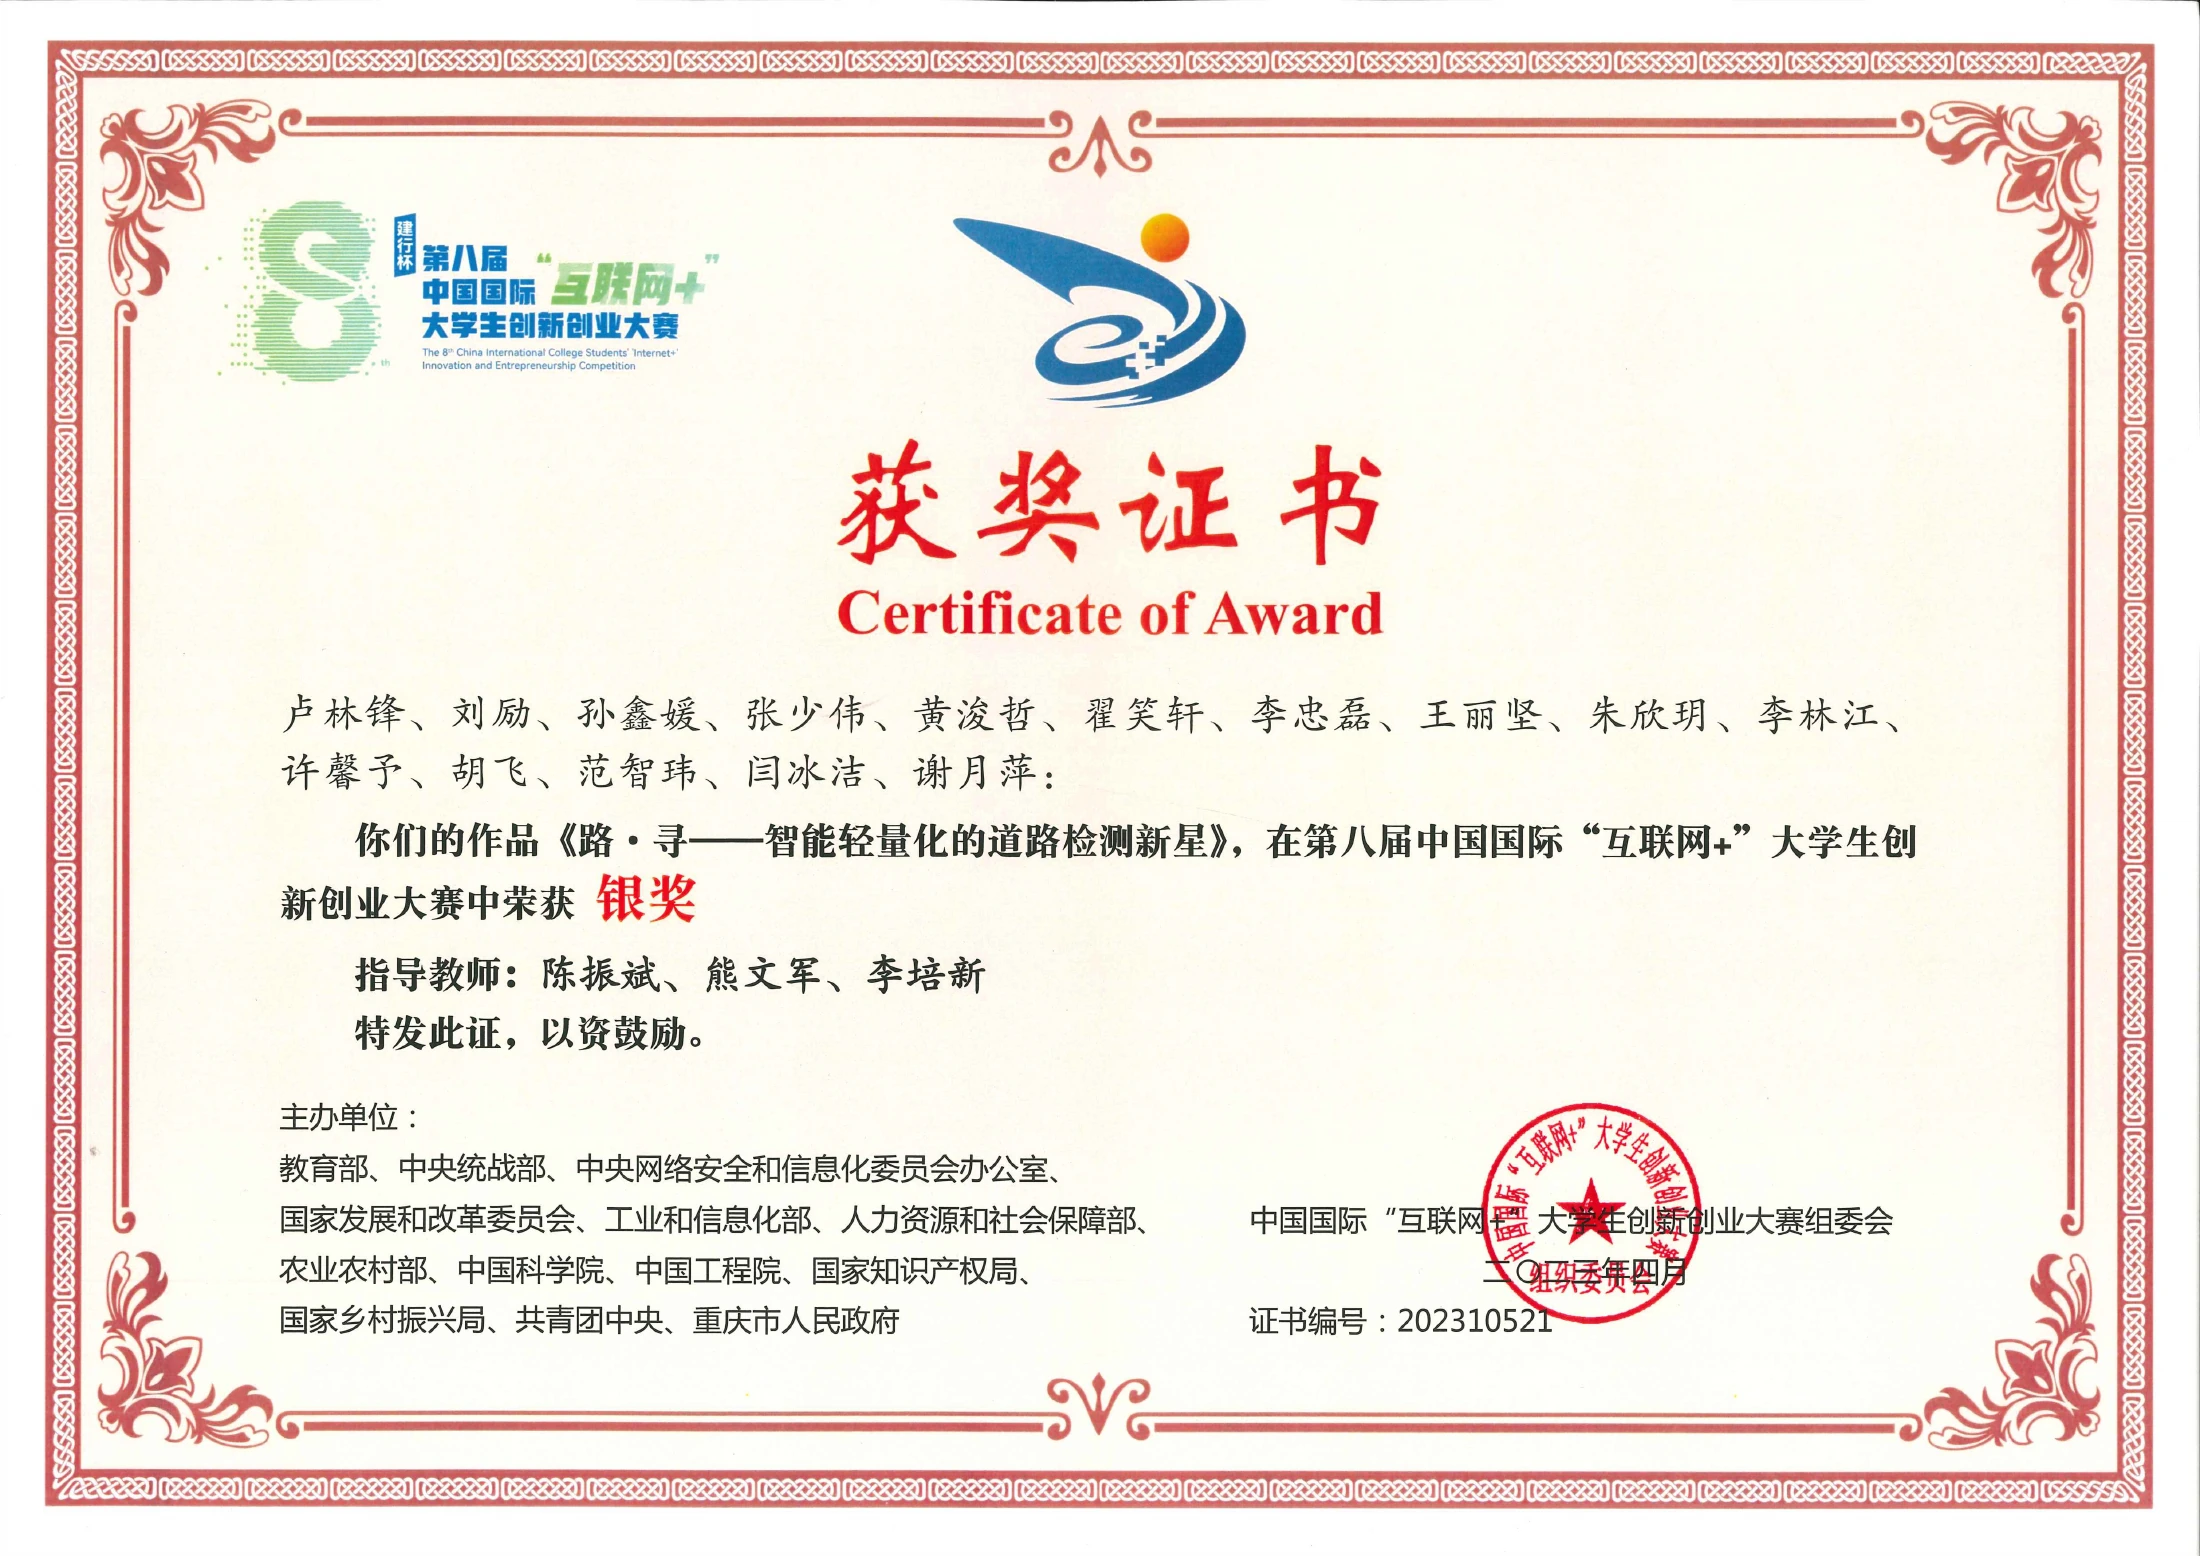
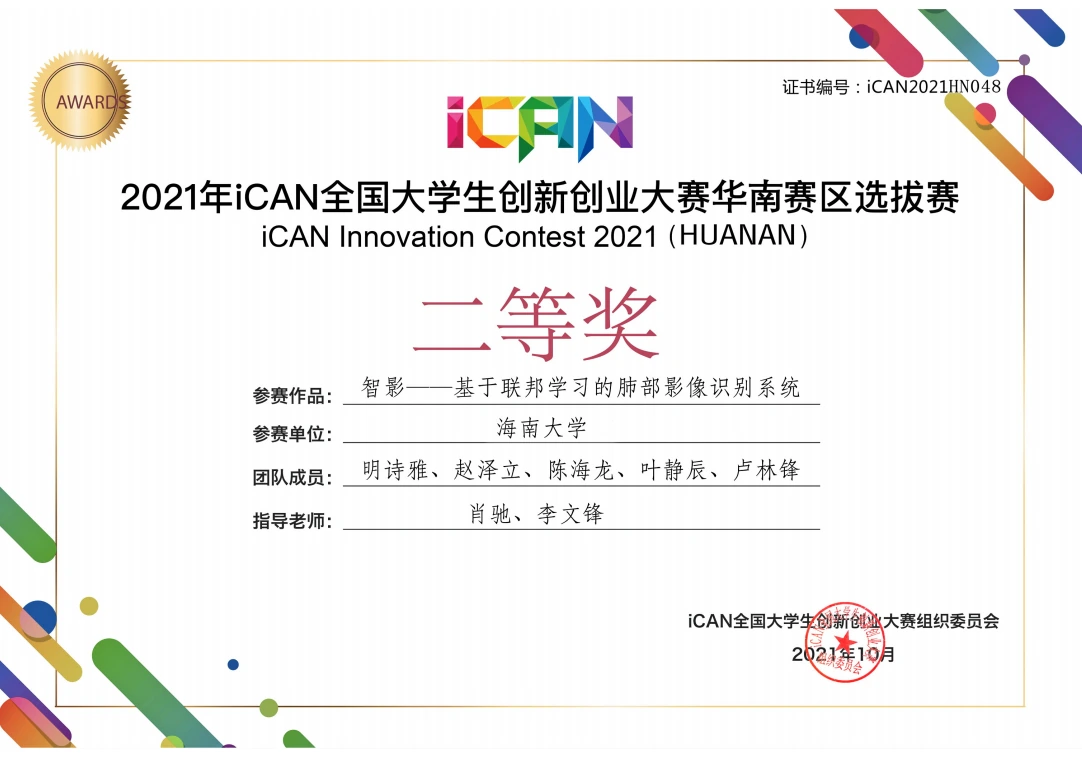
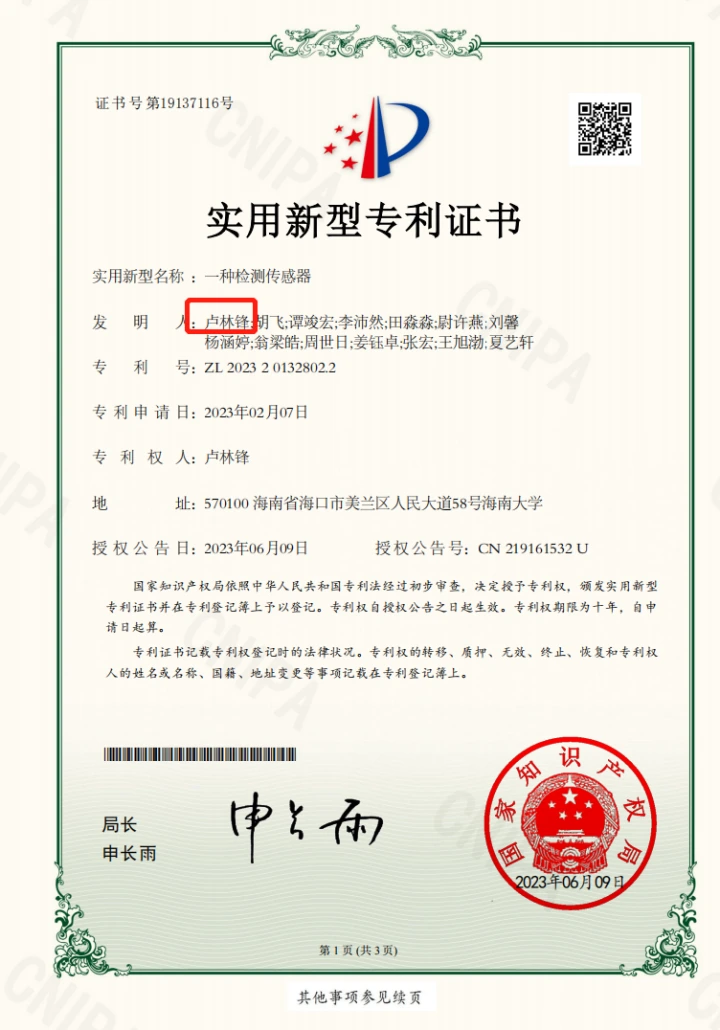
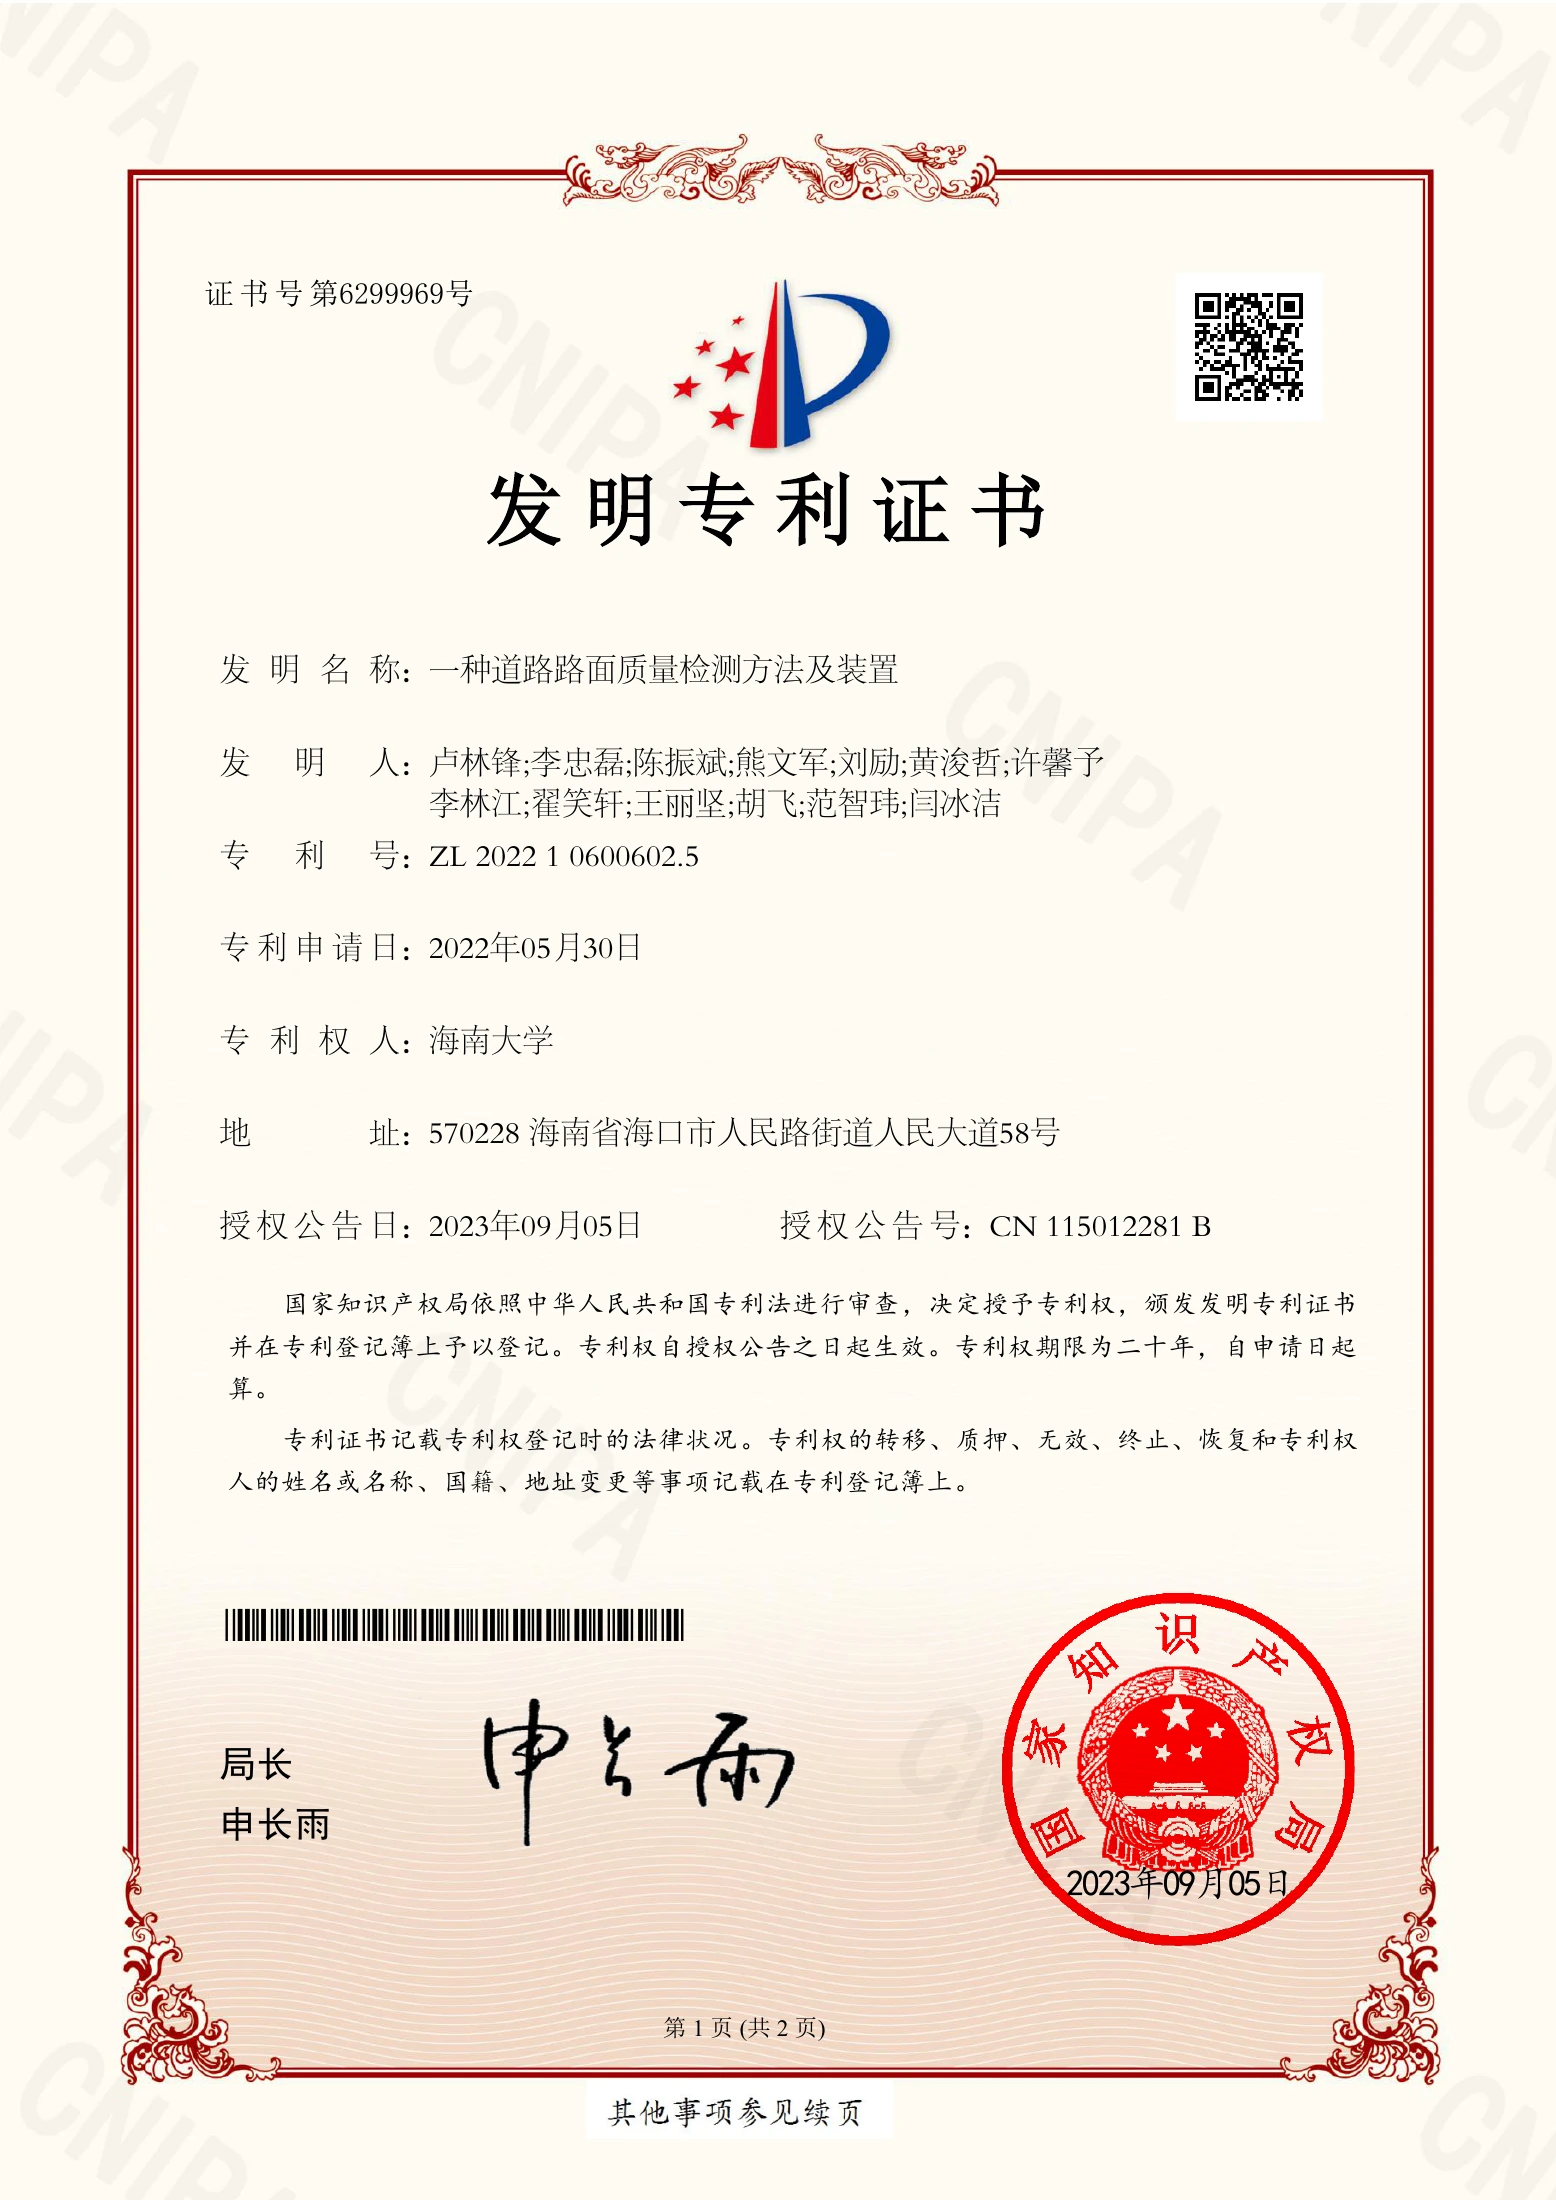
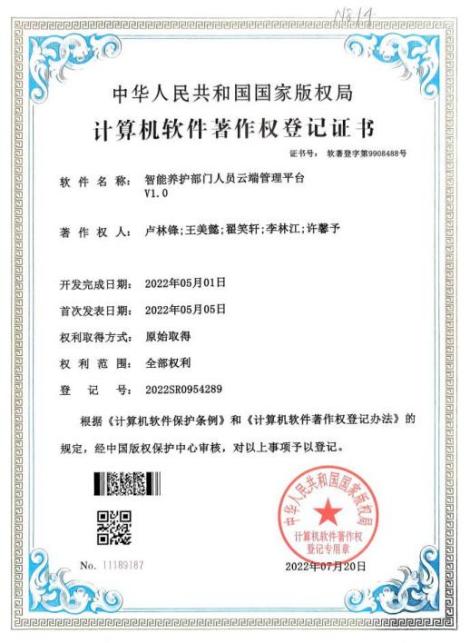
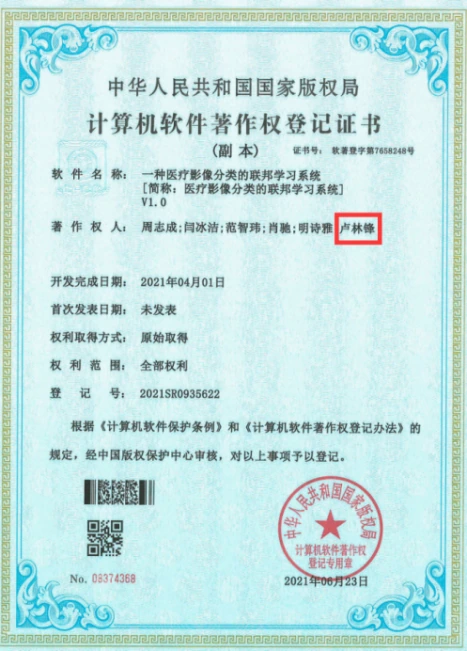
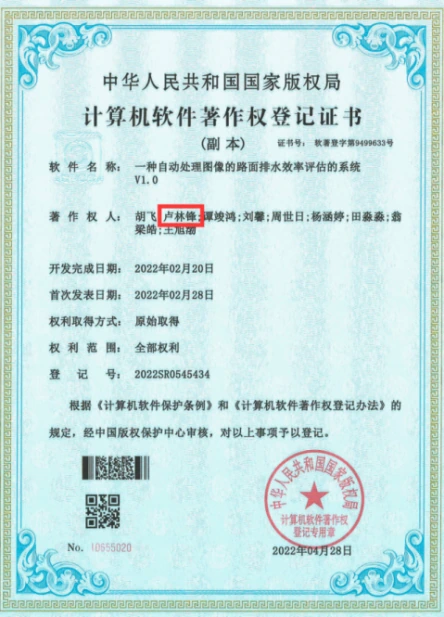
团队项目累计获奖
含申请与授权阶段成果
按现有登记证书展示
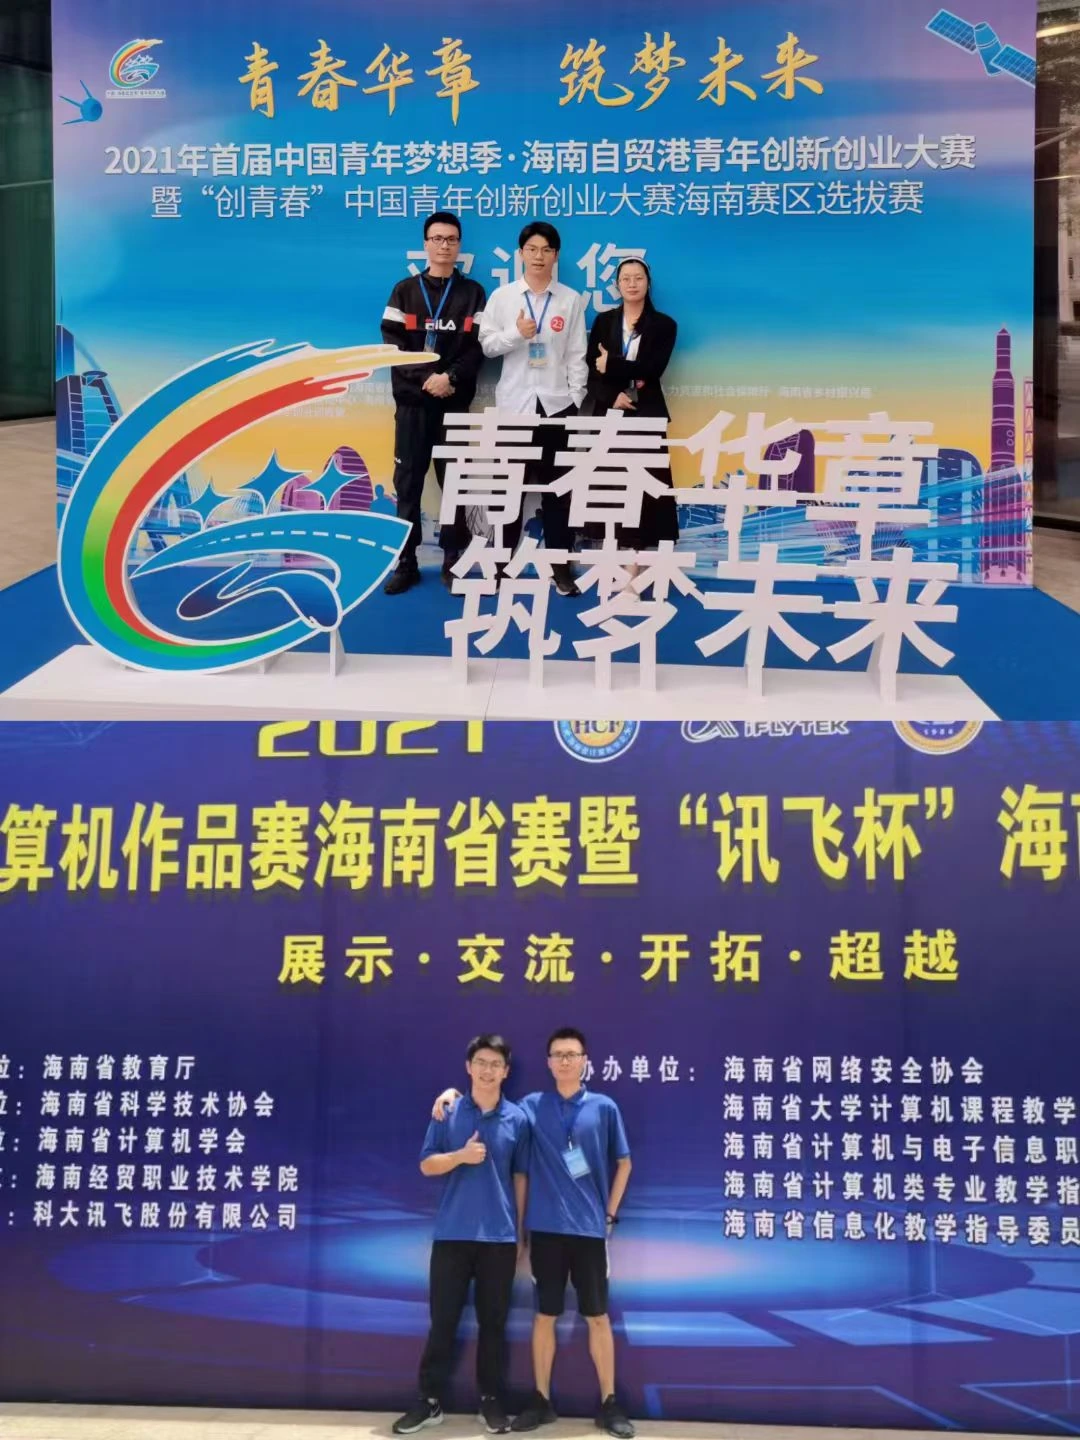
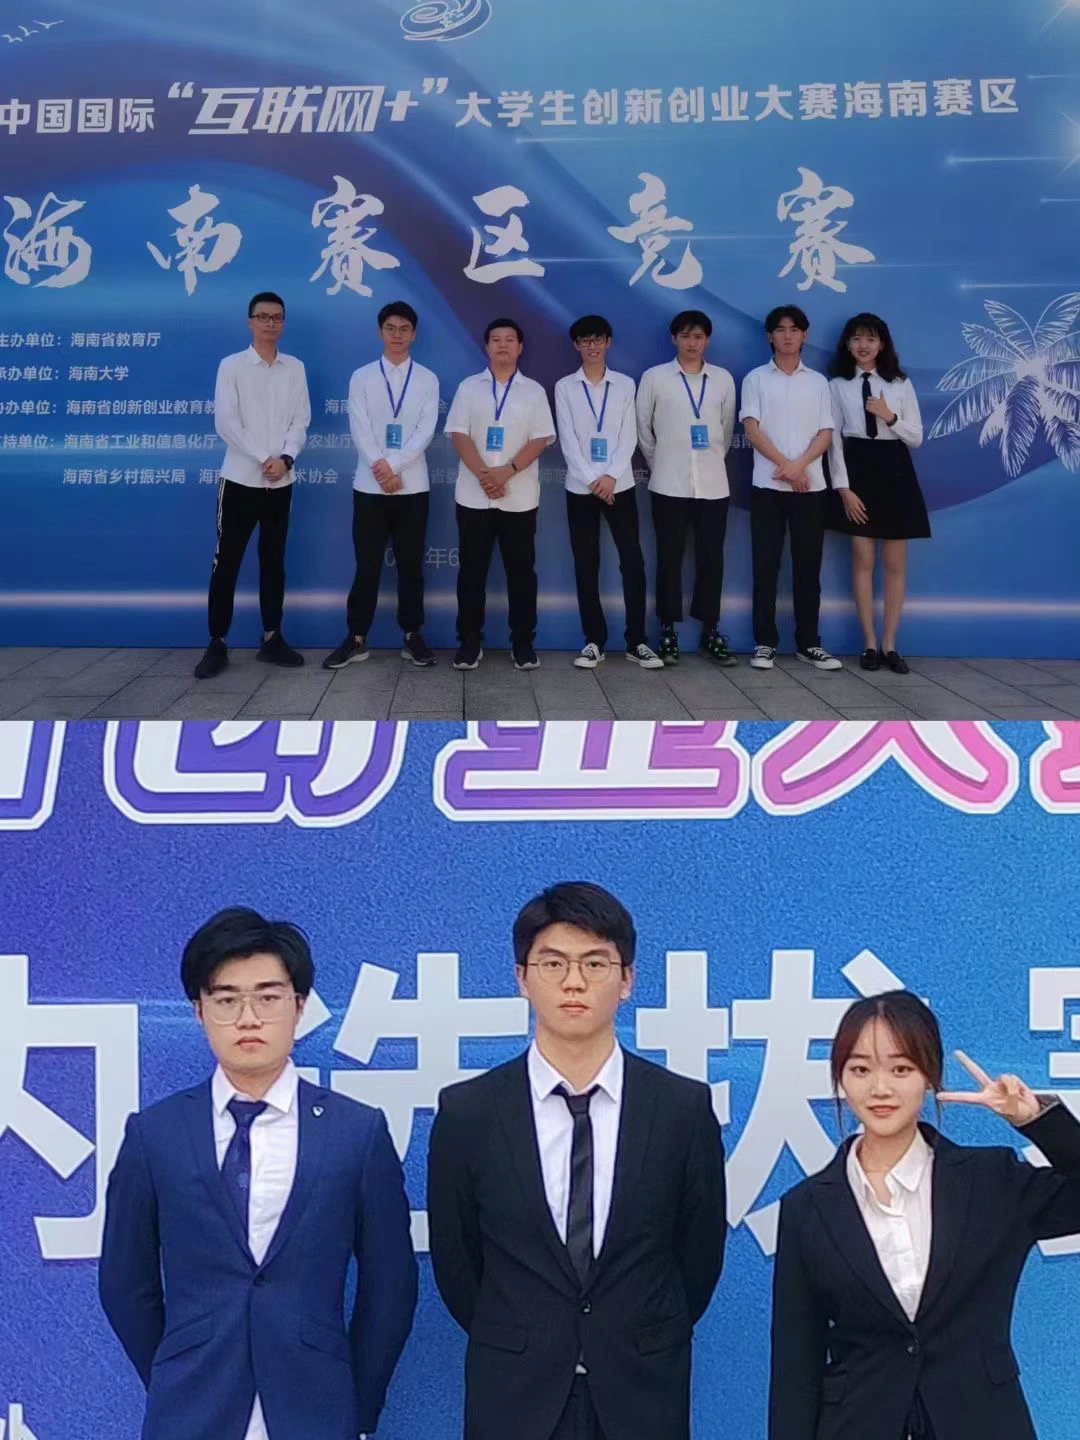
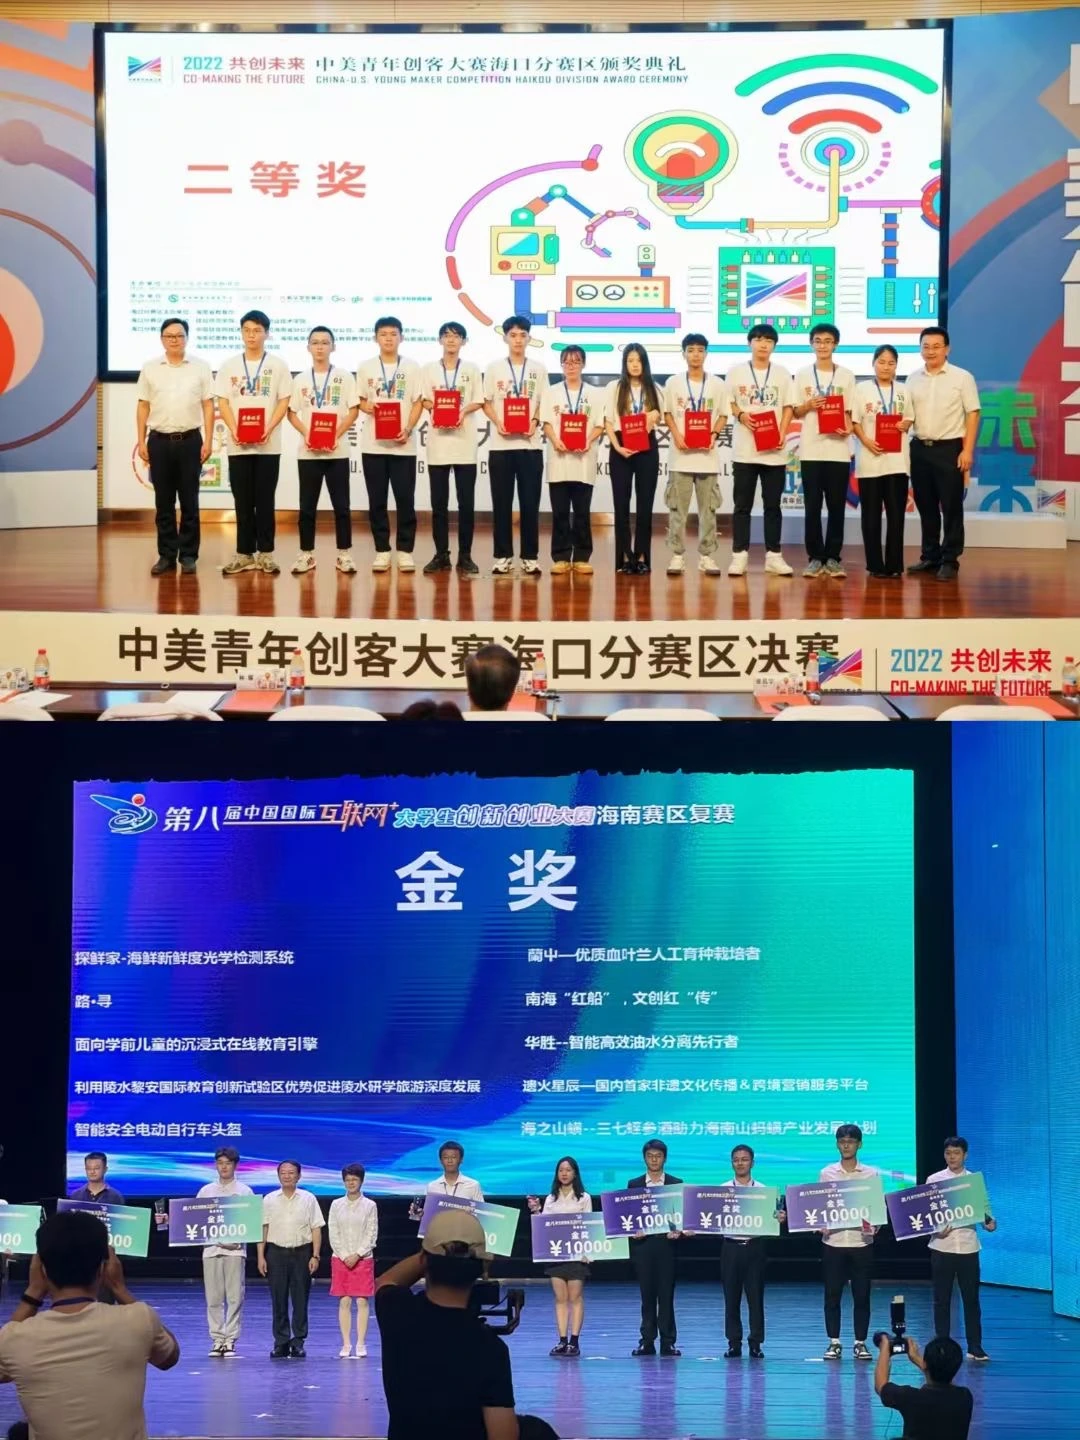
赛事、团队与项目记录
团队项目与个人参与成果汇集 · 点击证书与照片可查看完整原图 · ITSC 2026 录用论文 ↗
无人机喷涂、光伏运维与无人车道路巡检。
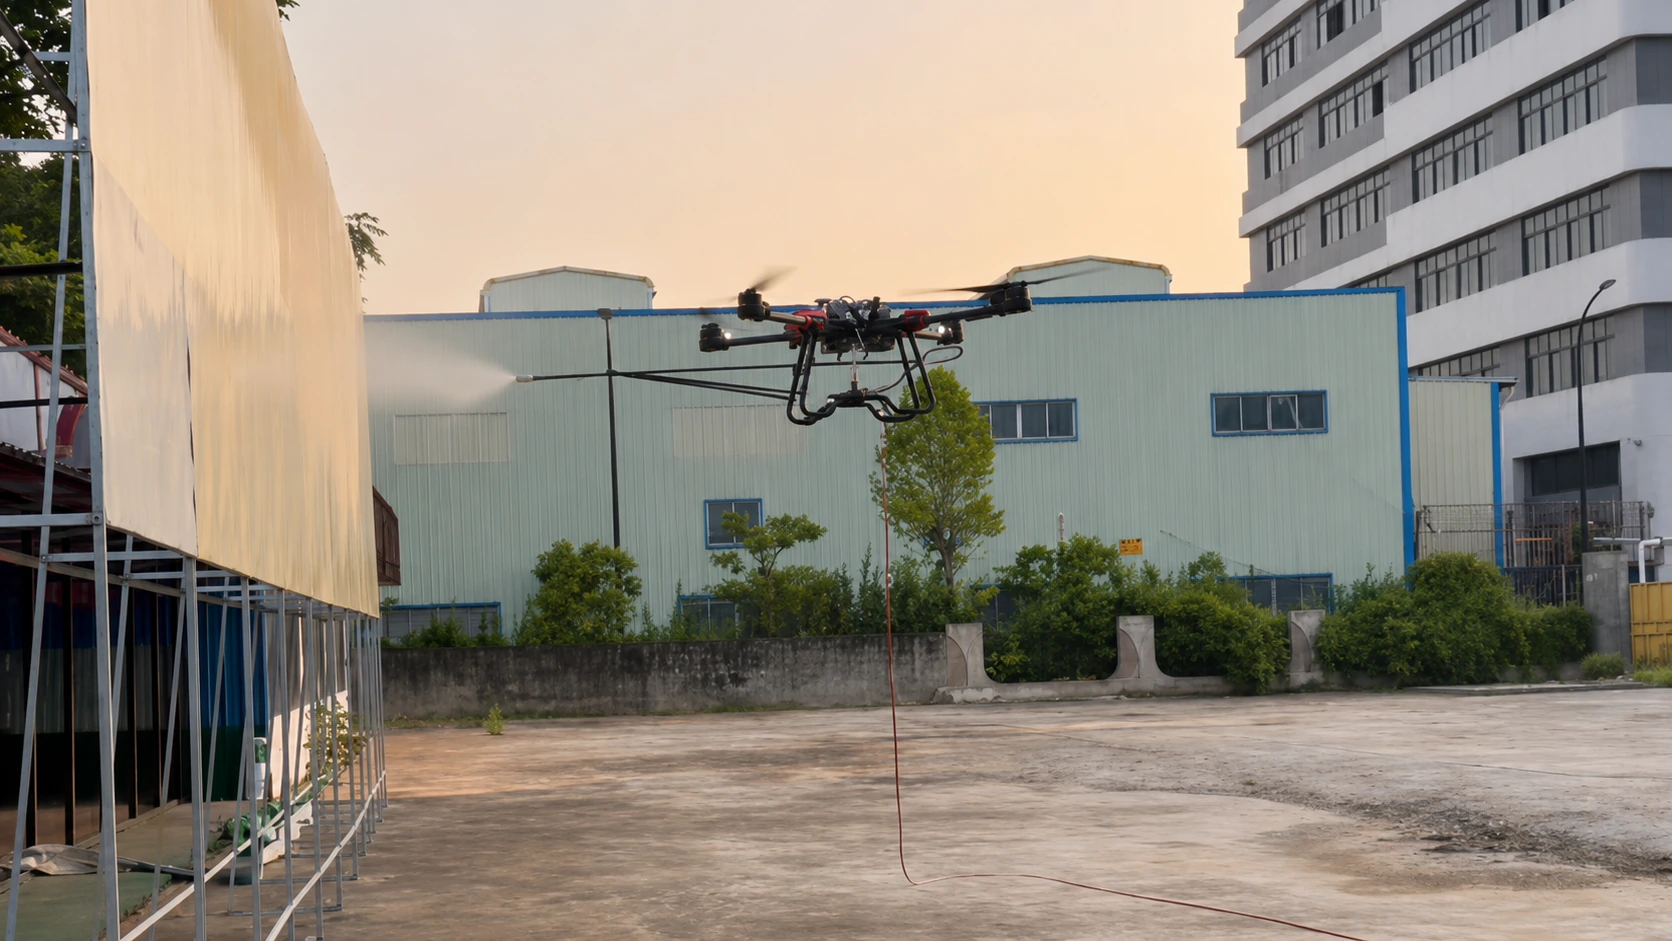 01 / INDUSTRIAL UAV
面向船舶外板,探索航线规划、贴壁控制与喷涂协同。
将视觉检测、清洁与维护整合进同一个无人机作业流程。
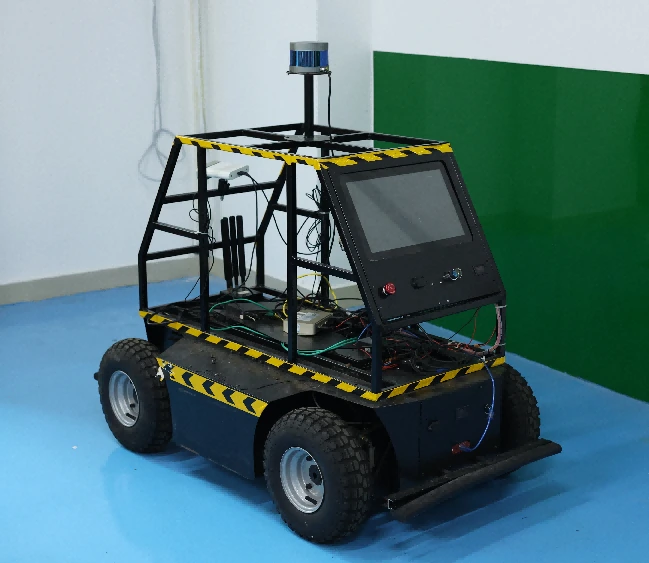 03 / UGV真实硬件 · 无人巡检车
把激光雷达、视觉与边缘计算带进道路巡检现场。
多模态无人机跟拍与人机共享控制。
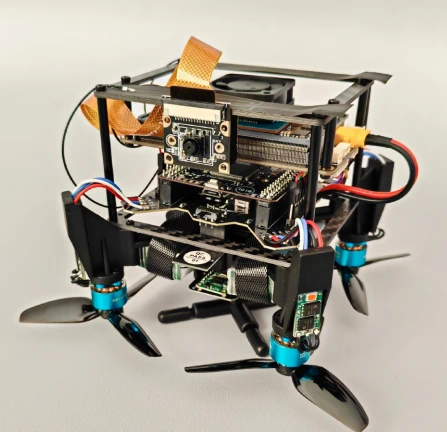 01 / SHOTGENIE真实硬件 · 实机原型
用多模态交互连接人的拍摄意图与无人机的镜头动作。
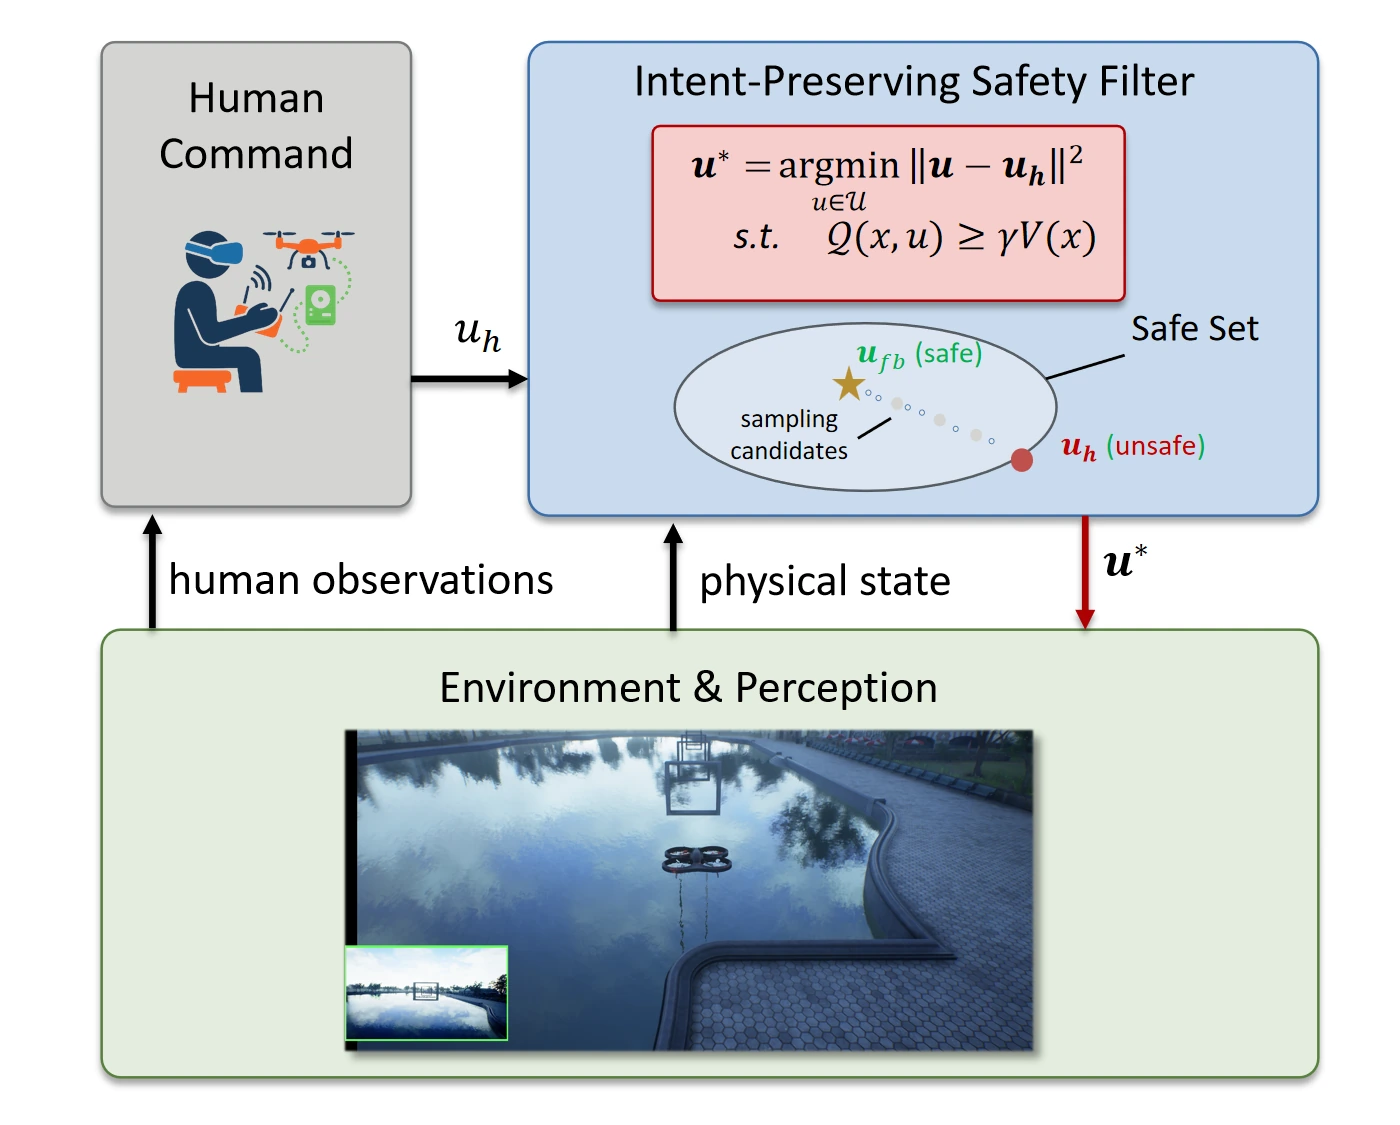 ITSC 2026 · ACCEPTED
在安全约束下保留操作者意图,连接人类指令与机器人自主控制。
山野、校园,
和一些普通却值得记住的日常。
把好奇心,也带到生活里。点击照片,查看完整画面 ↗
研究交流 / 项目合作 / 新的可能
Let's make