 查看封面 BP ↗
低空经济与工业作业
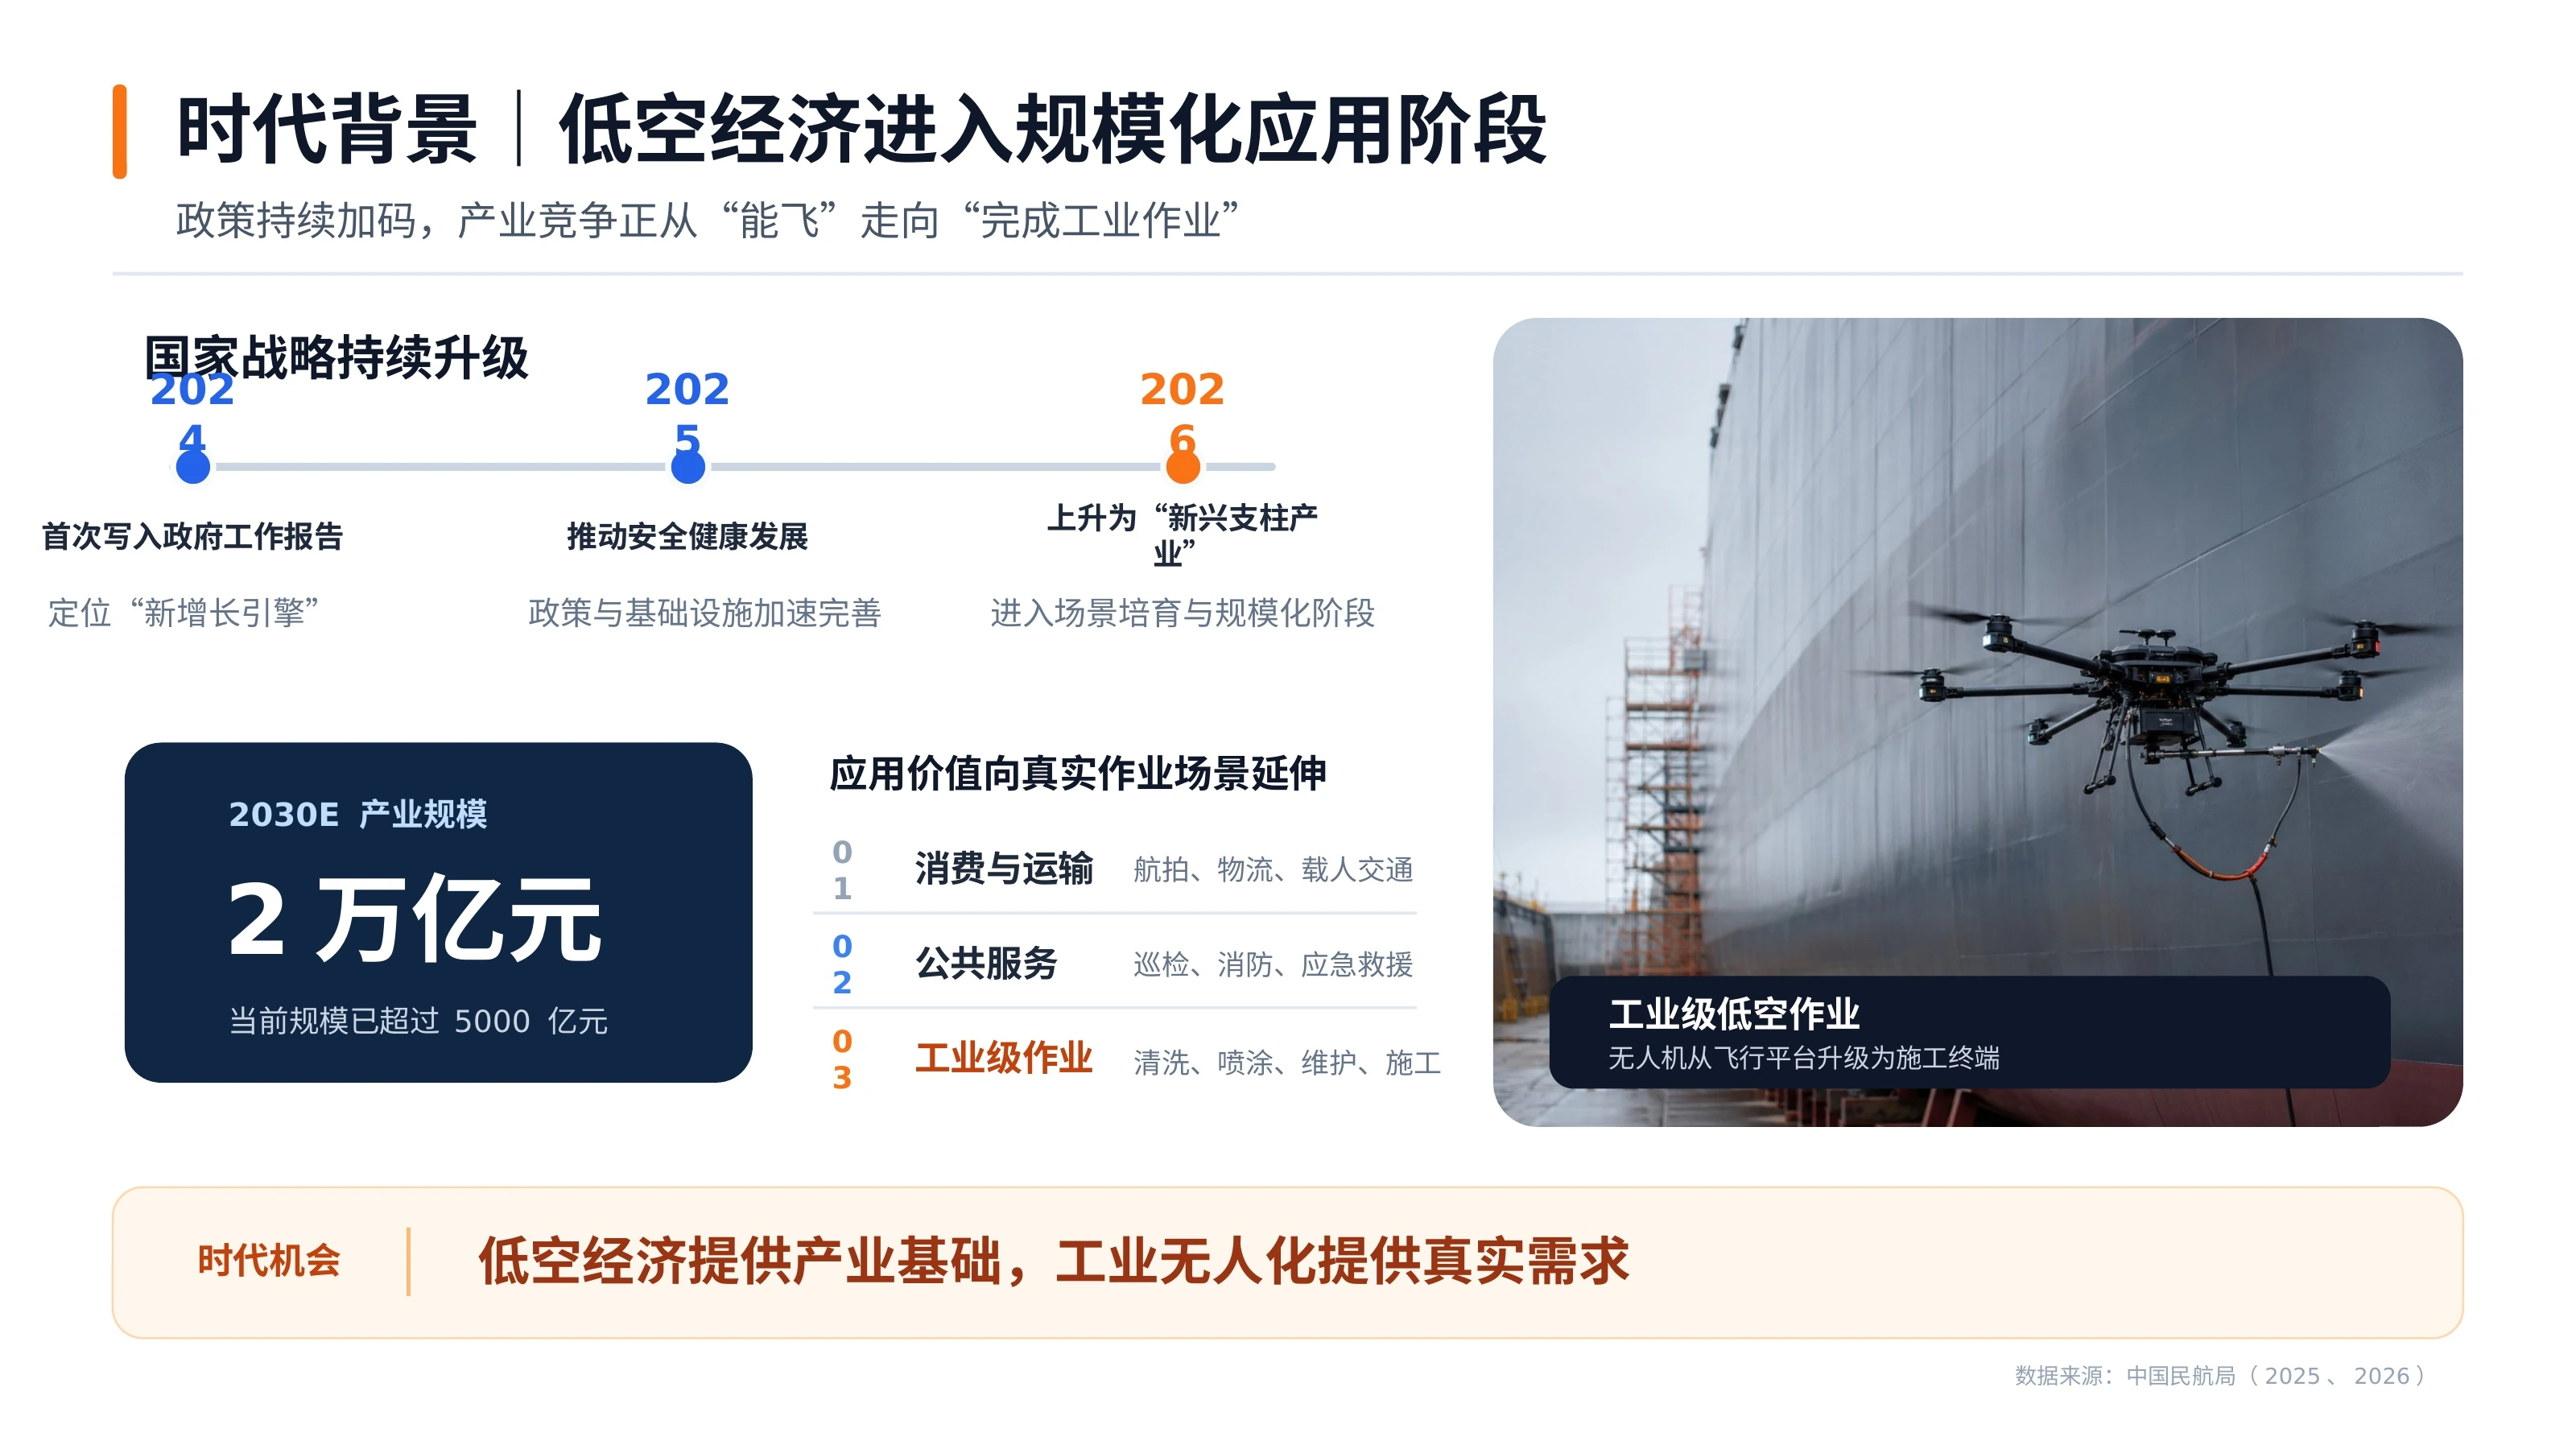
BP 将机会定位于工业级低空作业:无人机从飞行平台延伸为施工终端。
 查看原图 ↗
| 年份 | BP 所述政策方向 |
|---|---|
| 2024 | 首次写入政府工作报告,定位新增长引擎 |
| 2025 | 推动安全健康发展,完善政策与基础设施 |
| 2026 | 新兴支柱产业,进入场景培育与规模化阶段 |
- 2030E 产业规模
- 2 万亿元
- BP 所述当前规模
- 5000+ 亿元
BP 引用预测
资料未列单独统计基准日
- 01
消费与运输
航拍、物流、载人交通
- 02
公共服务
巡检、消防、应急救援
- 03
工业级作业
清洗、喷涂、维护、施工
数据按 BP 展示口径整理;BP 标注来源为中国民航局(2025、2026)。2030E 为预测值。
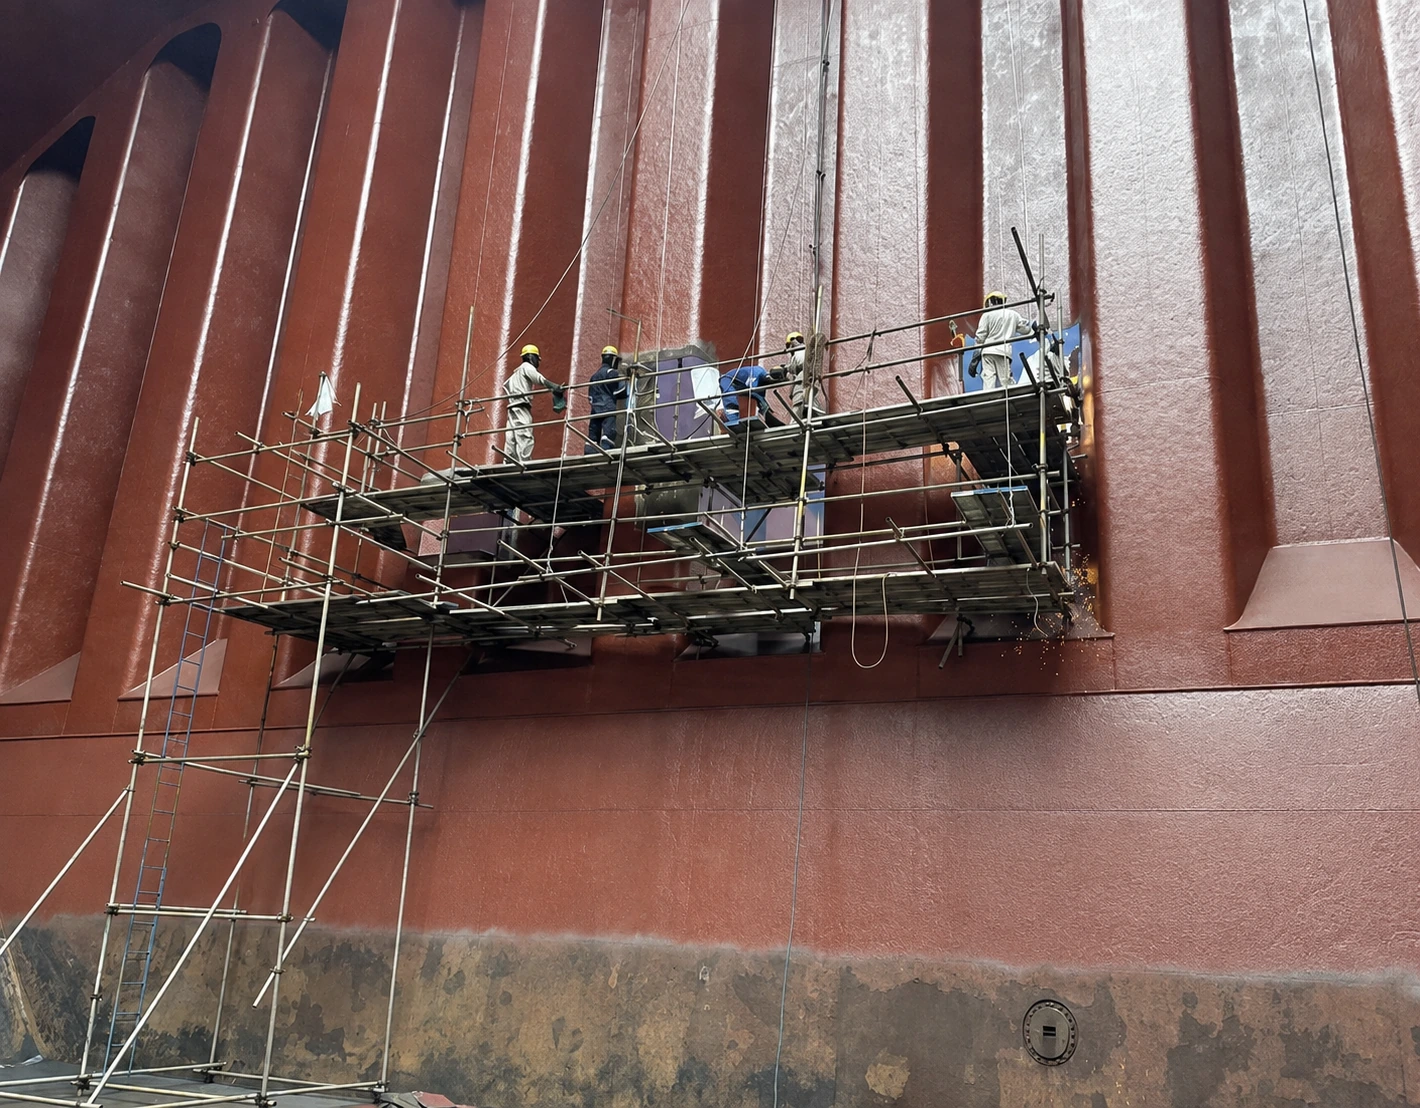
船厂喷涂的场景需求
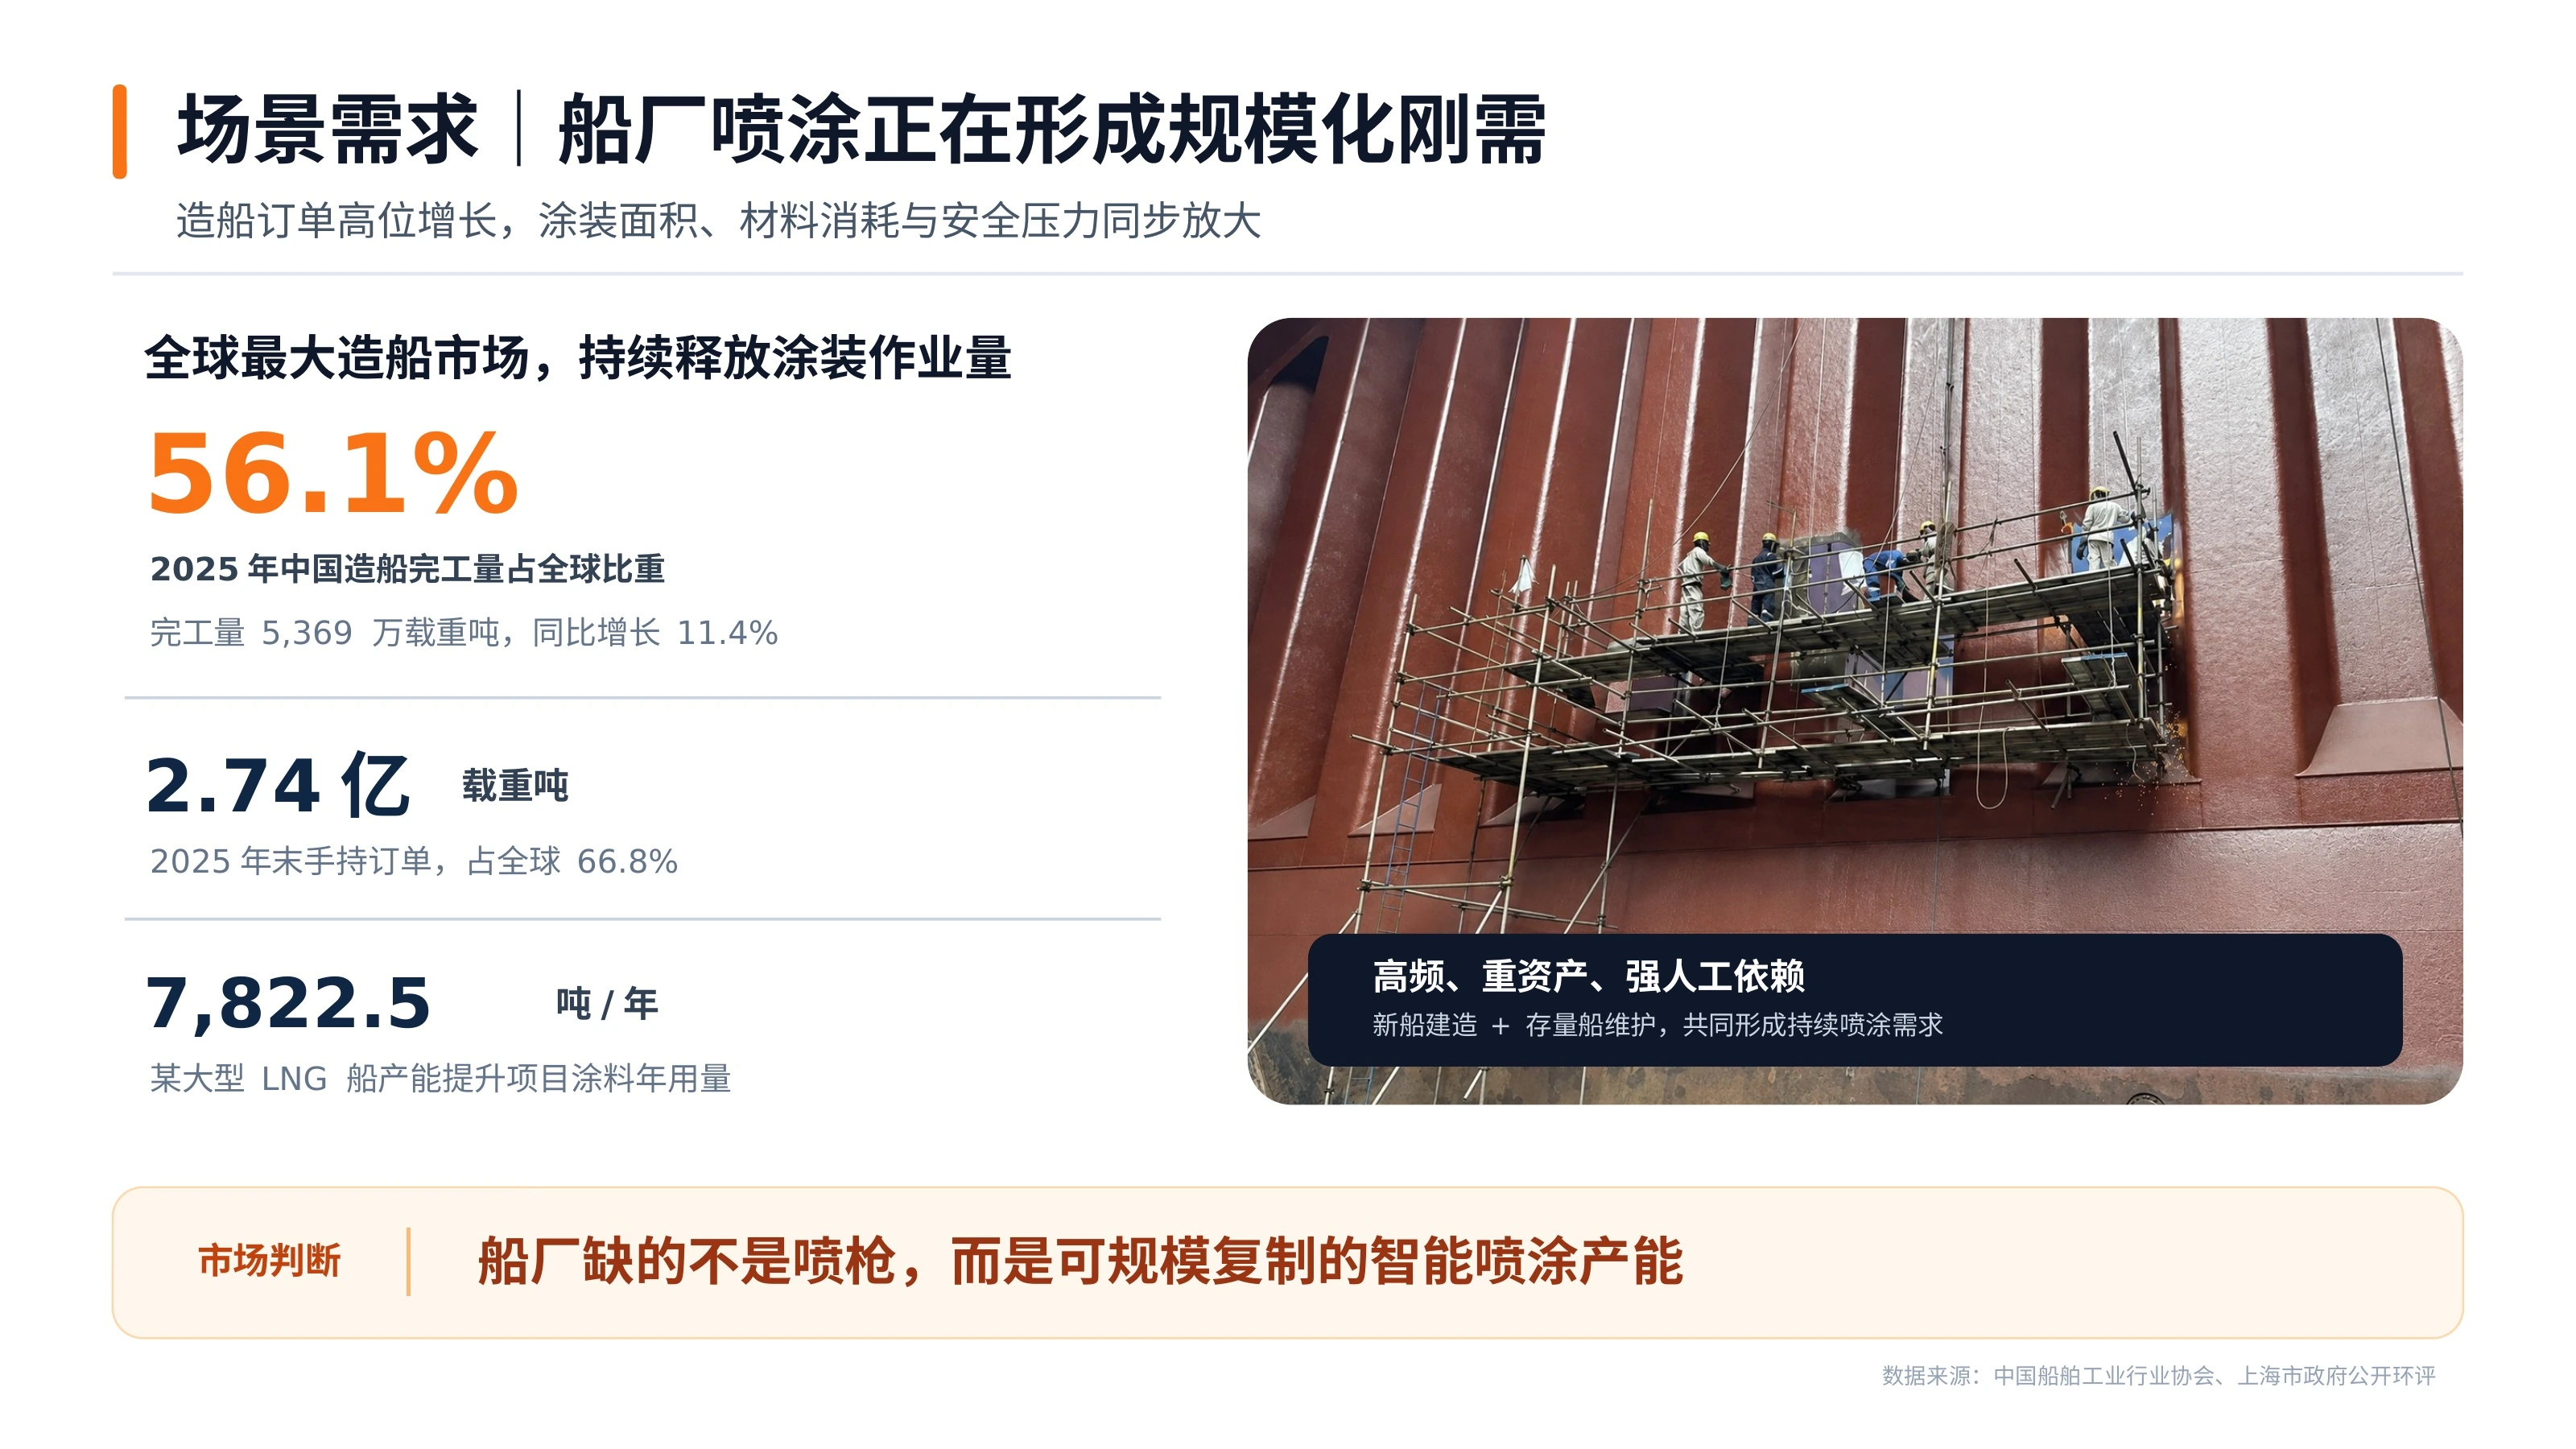
新船建造与存量船维护,形成持续的外板涂装需求。
 查看原图 ↗
- 2025 年中国造船完工量全球占比
- 56.1%
- 2025 年末手持订单 / 载重吨
- 2.74 亿
- 某 LNG 船项目涂料用量 / 吨·年
- 7,822.5
5,369 万载重吨,同比增长 11.4%
全球占比 66.8%
单一产能提升项目的环评数据
数据来自 BP 第 3 页。其标注来源为中国船舶工业行业协会、上海市政府公开环评;单项目涂料用量不代表行业平均值。
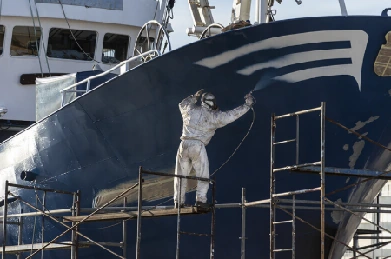
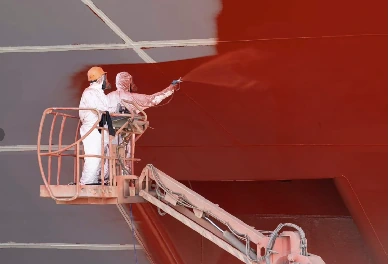
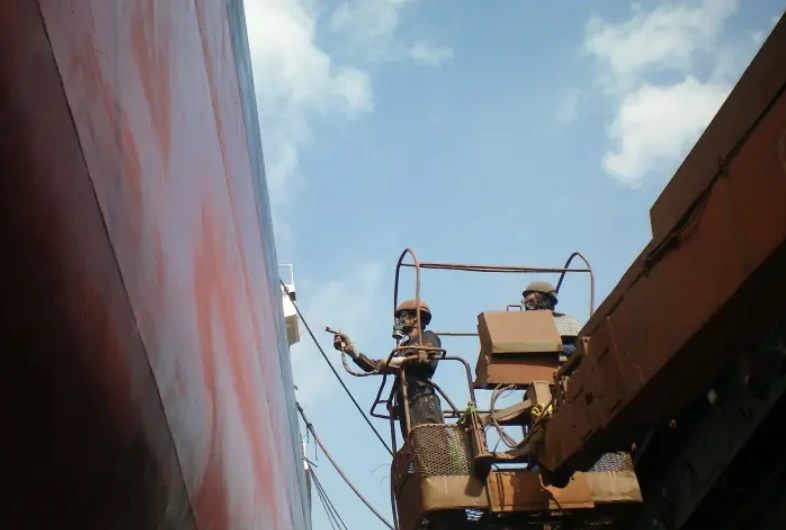
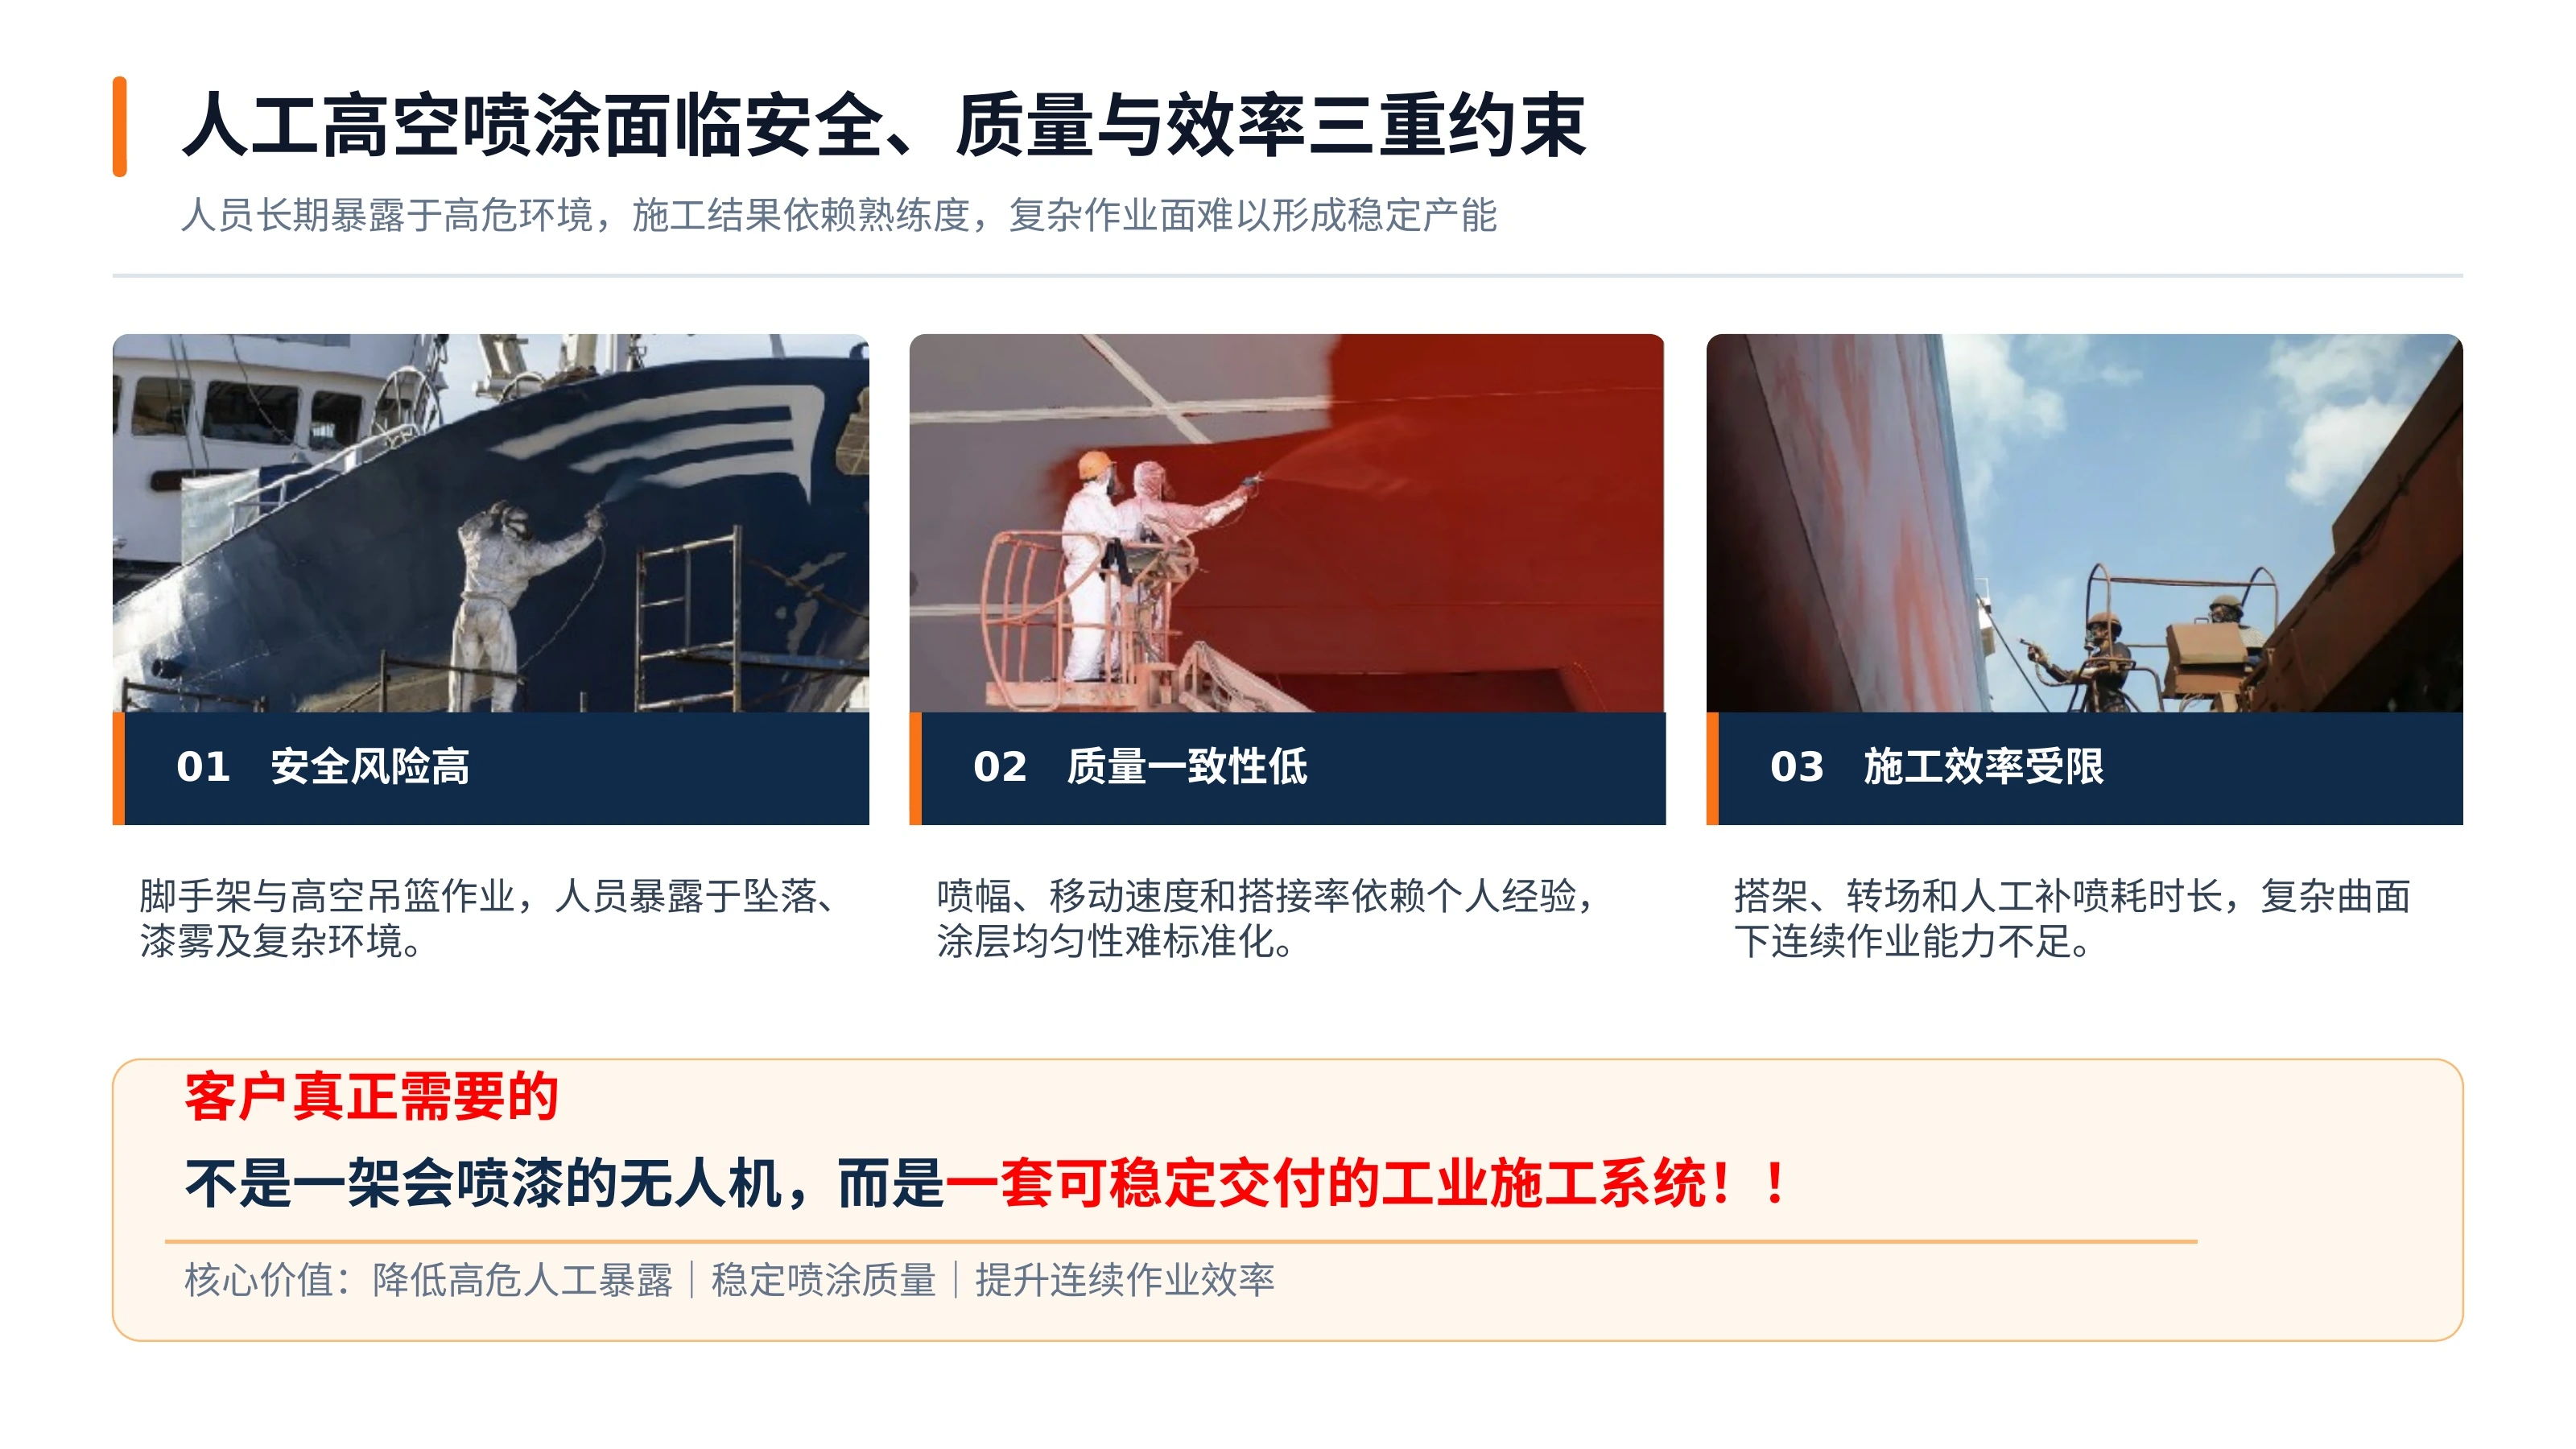
人工高空喷涂的三项约束
安全、质量一致性和连续作业效率,是系统设计的主要出发点。
| 约束 | 现场问题 | 系统目标 |
|---|---|---|
| 安全 | 脚手架、吊篮、漆雾与坠落风险 | 降低高危人工暴露 |
| 质量 | 喷幅、航速、搭接依赖人工经验 | 提高过程一致性 |
| 效率 | 搭架、转场、补喷与复杂曲面耗时 | 改善连续作业能力 |
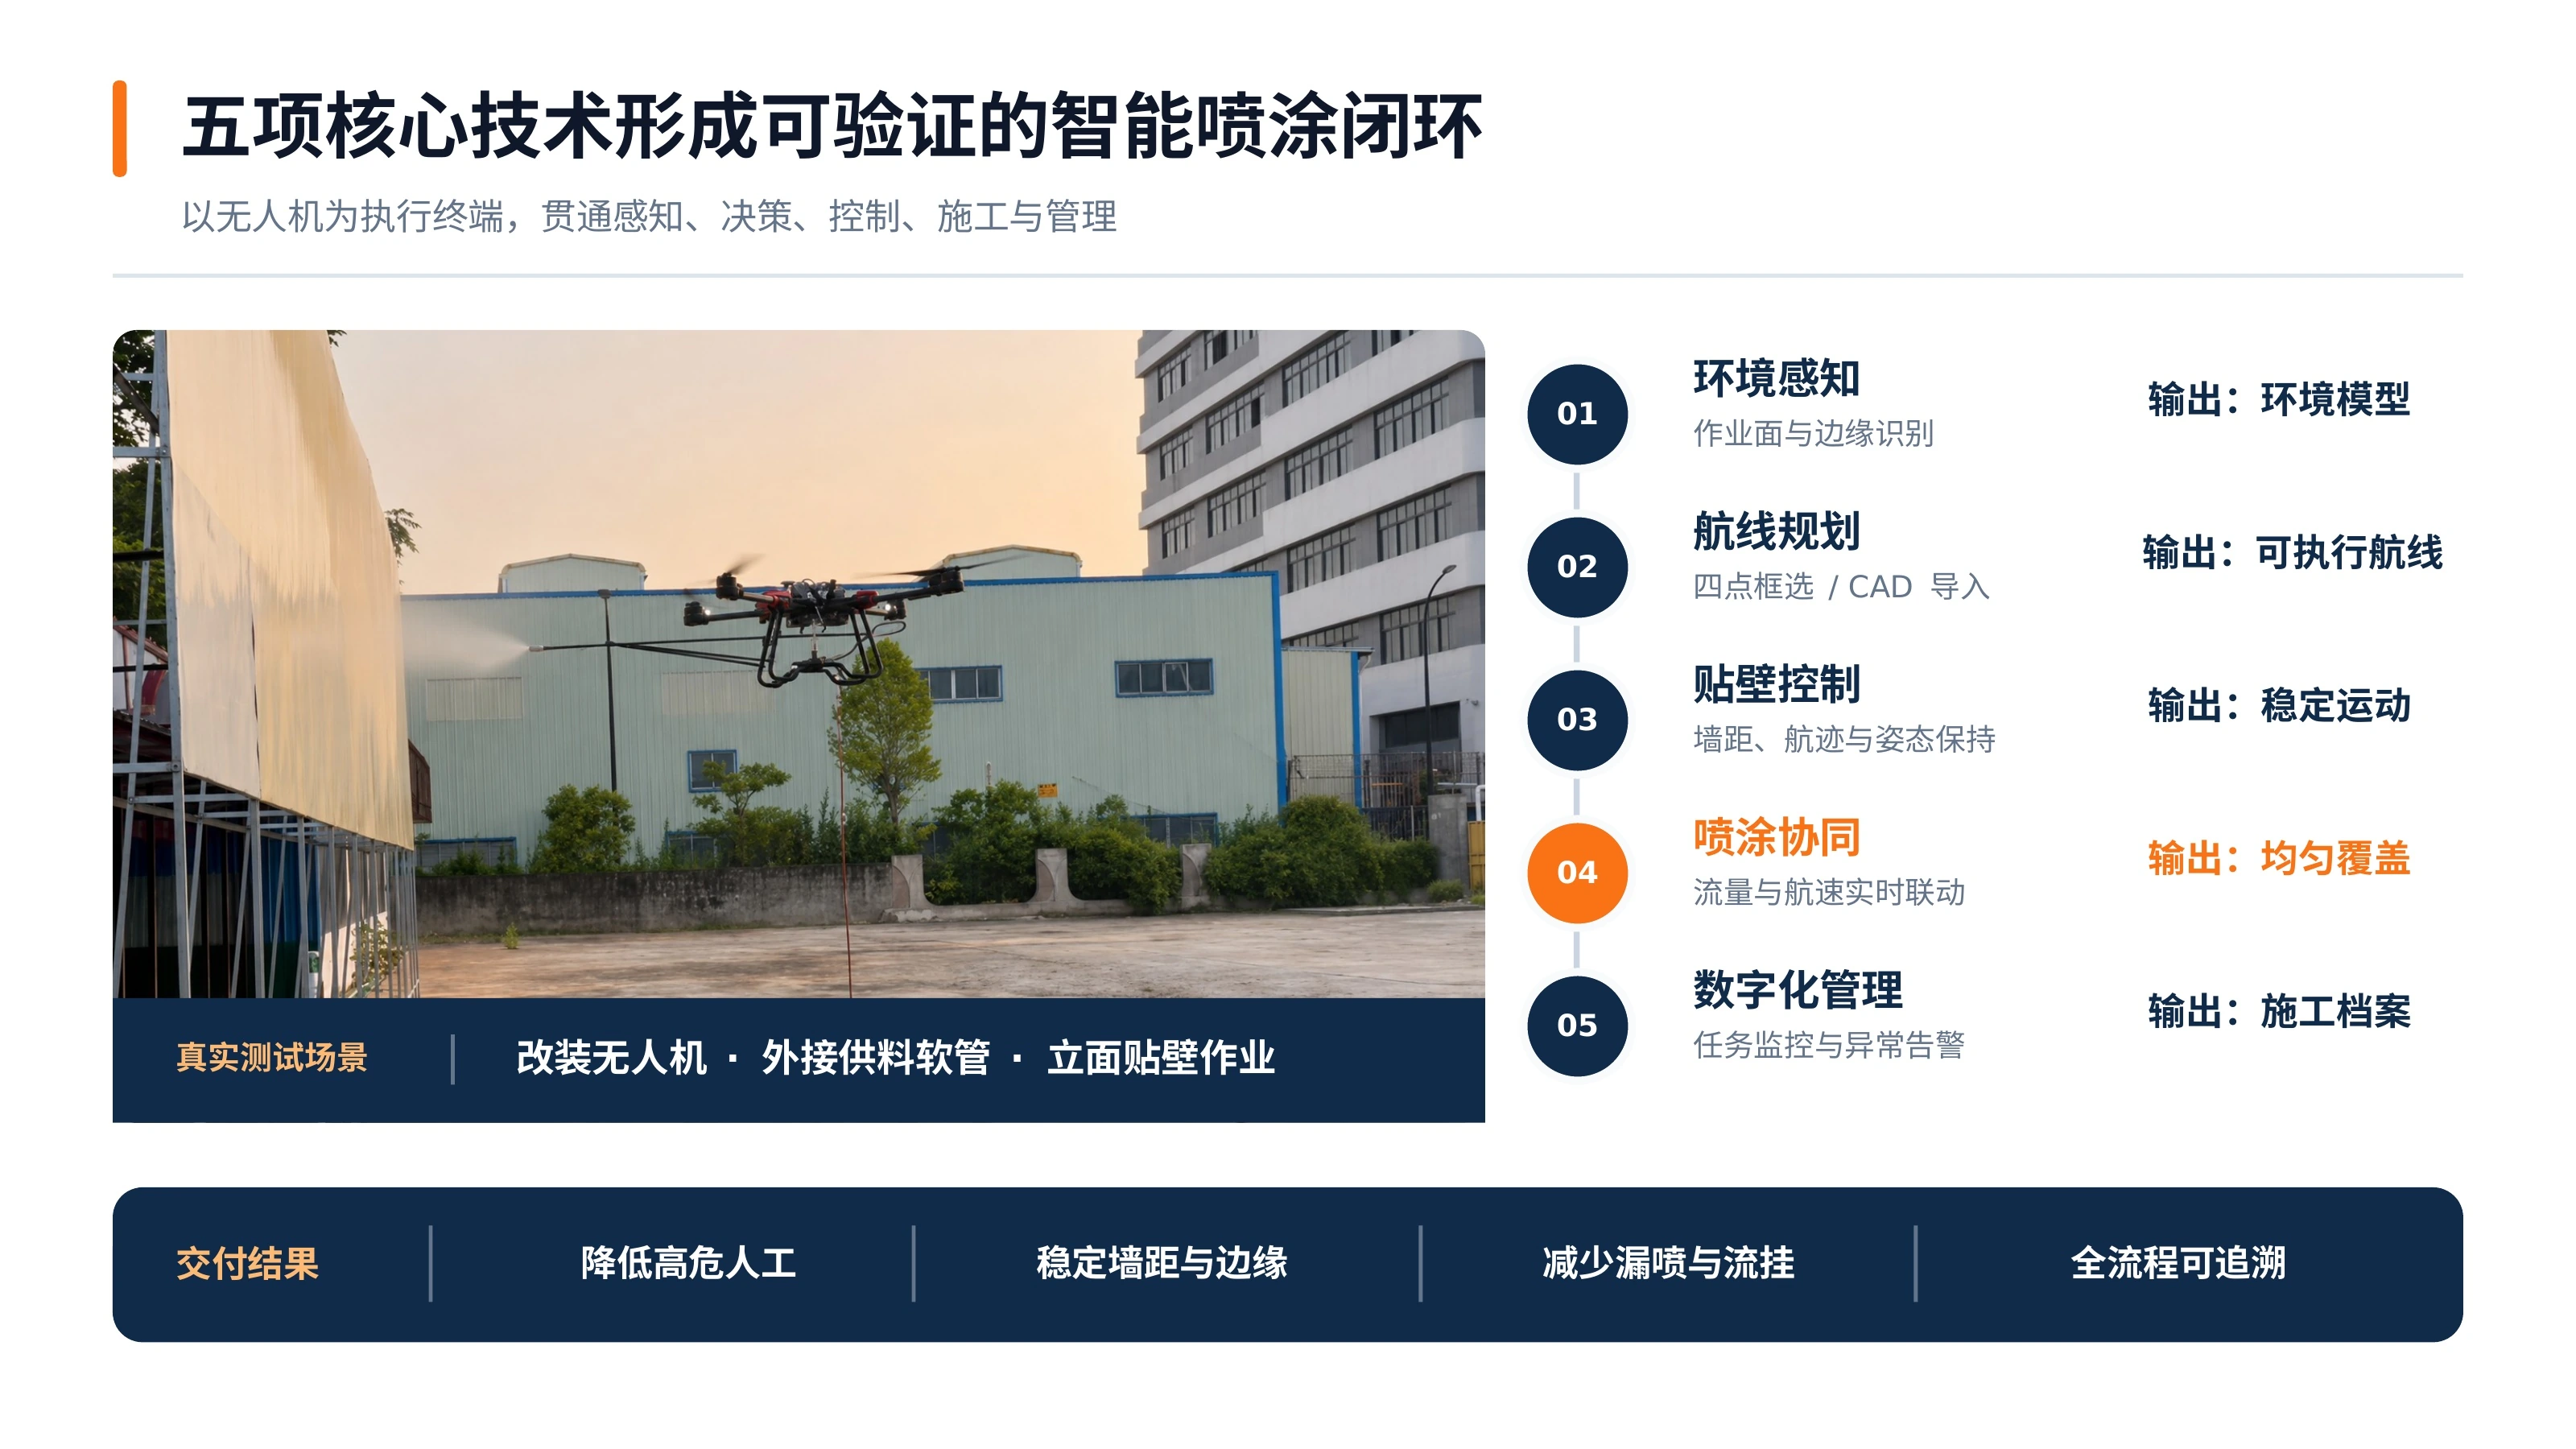
智能喷涂系统架构
以无人机为执行终端,连接环境感知、航线规划、贴壁控制、喷涂与施工记录。
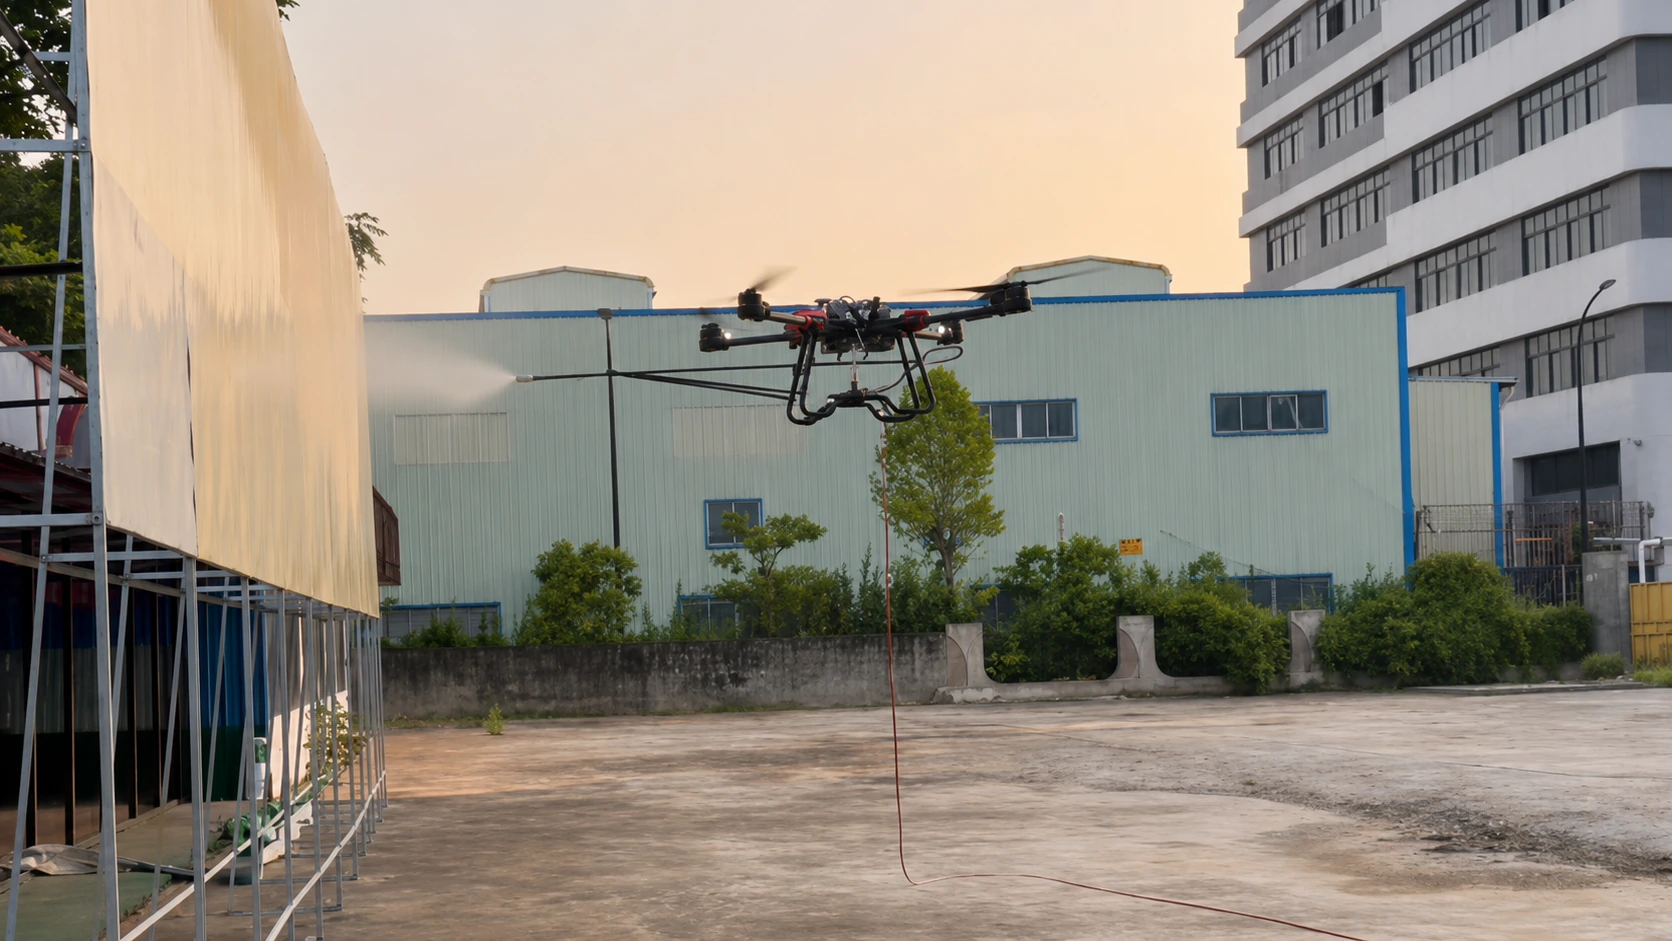 查看原图 ↗
| 模块 | 处理内容 | 输出 |
|---|---|---|
| 环境感知 | 识别作业面与边缘 | 环境模型 |
| 航线规划 | 四点框选 / CAD 导入 | 可执行航线 |
| 贴壁控制 | 墙距、航迹与姿态保持 | 稳定运动 |
| 喷涂协同 | 流量与航速联动 | 覆盖控制 |
| 数字化管理 | 任务监控与异常告警 | 施工档案 |
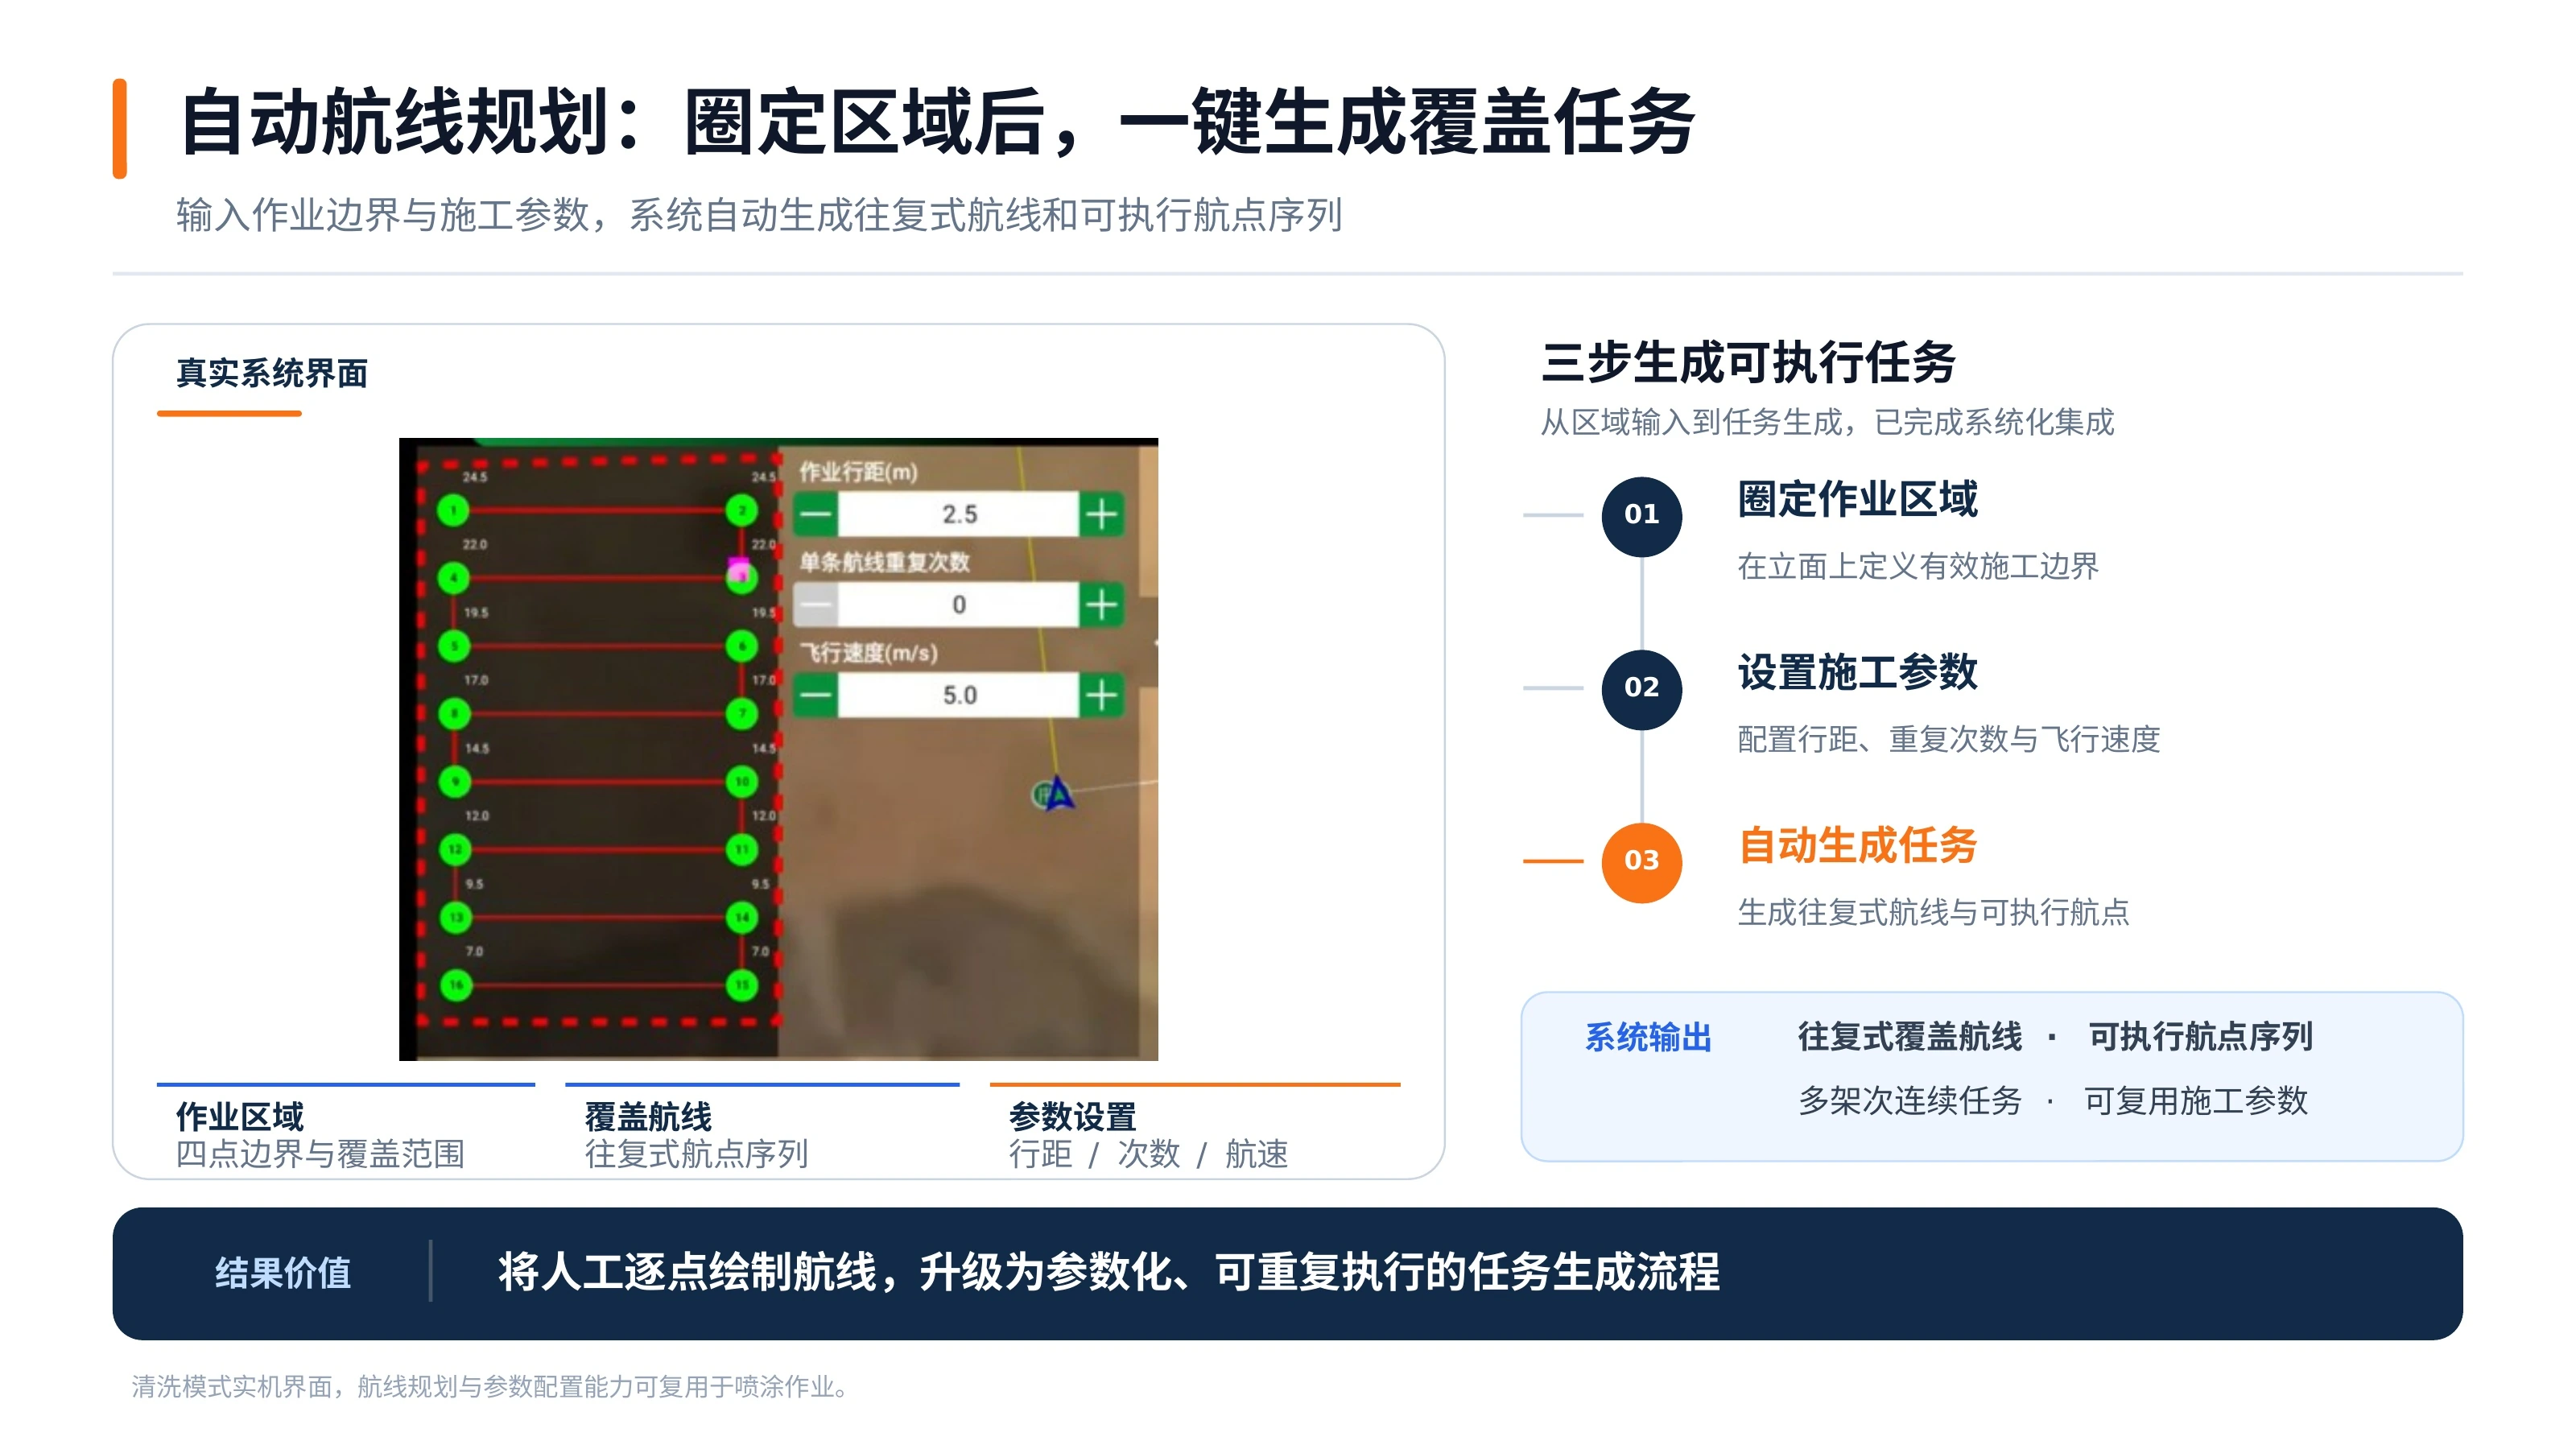
自动航线规划
定义施工边界并配置参数,生成往复式覆盖航线与航点序列。
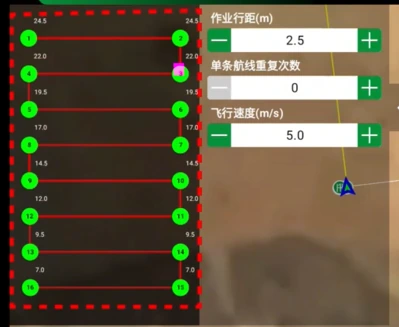 查看原图 ↗
- 01
圈定作业区域
四点定义有效边界与覆盖范围
- 02
设置施工参数
配置行距、重复次数与飞行速度
- 03
生成覆盖任务
输出往复式航线、航点序列与可复用参数
| 输入 | 对应输出 |
|---|---|
| 作业边界 / CAD | 施工区域与覆盖范围 |
| 行距、重复次数、航速 | 参数化往复式航线 |
| 任务划分 | 多架次连续任务与航点序列 |
该截图为清洗模式实机界面。BP 说明航线规划与参数配置能力可复用于喷涂作业,界面数值不是通用喷涂推荐参数。
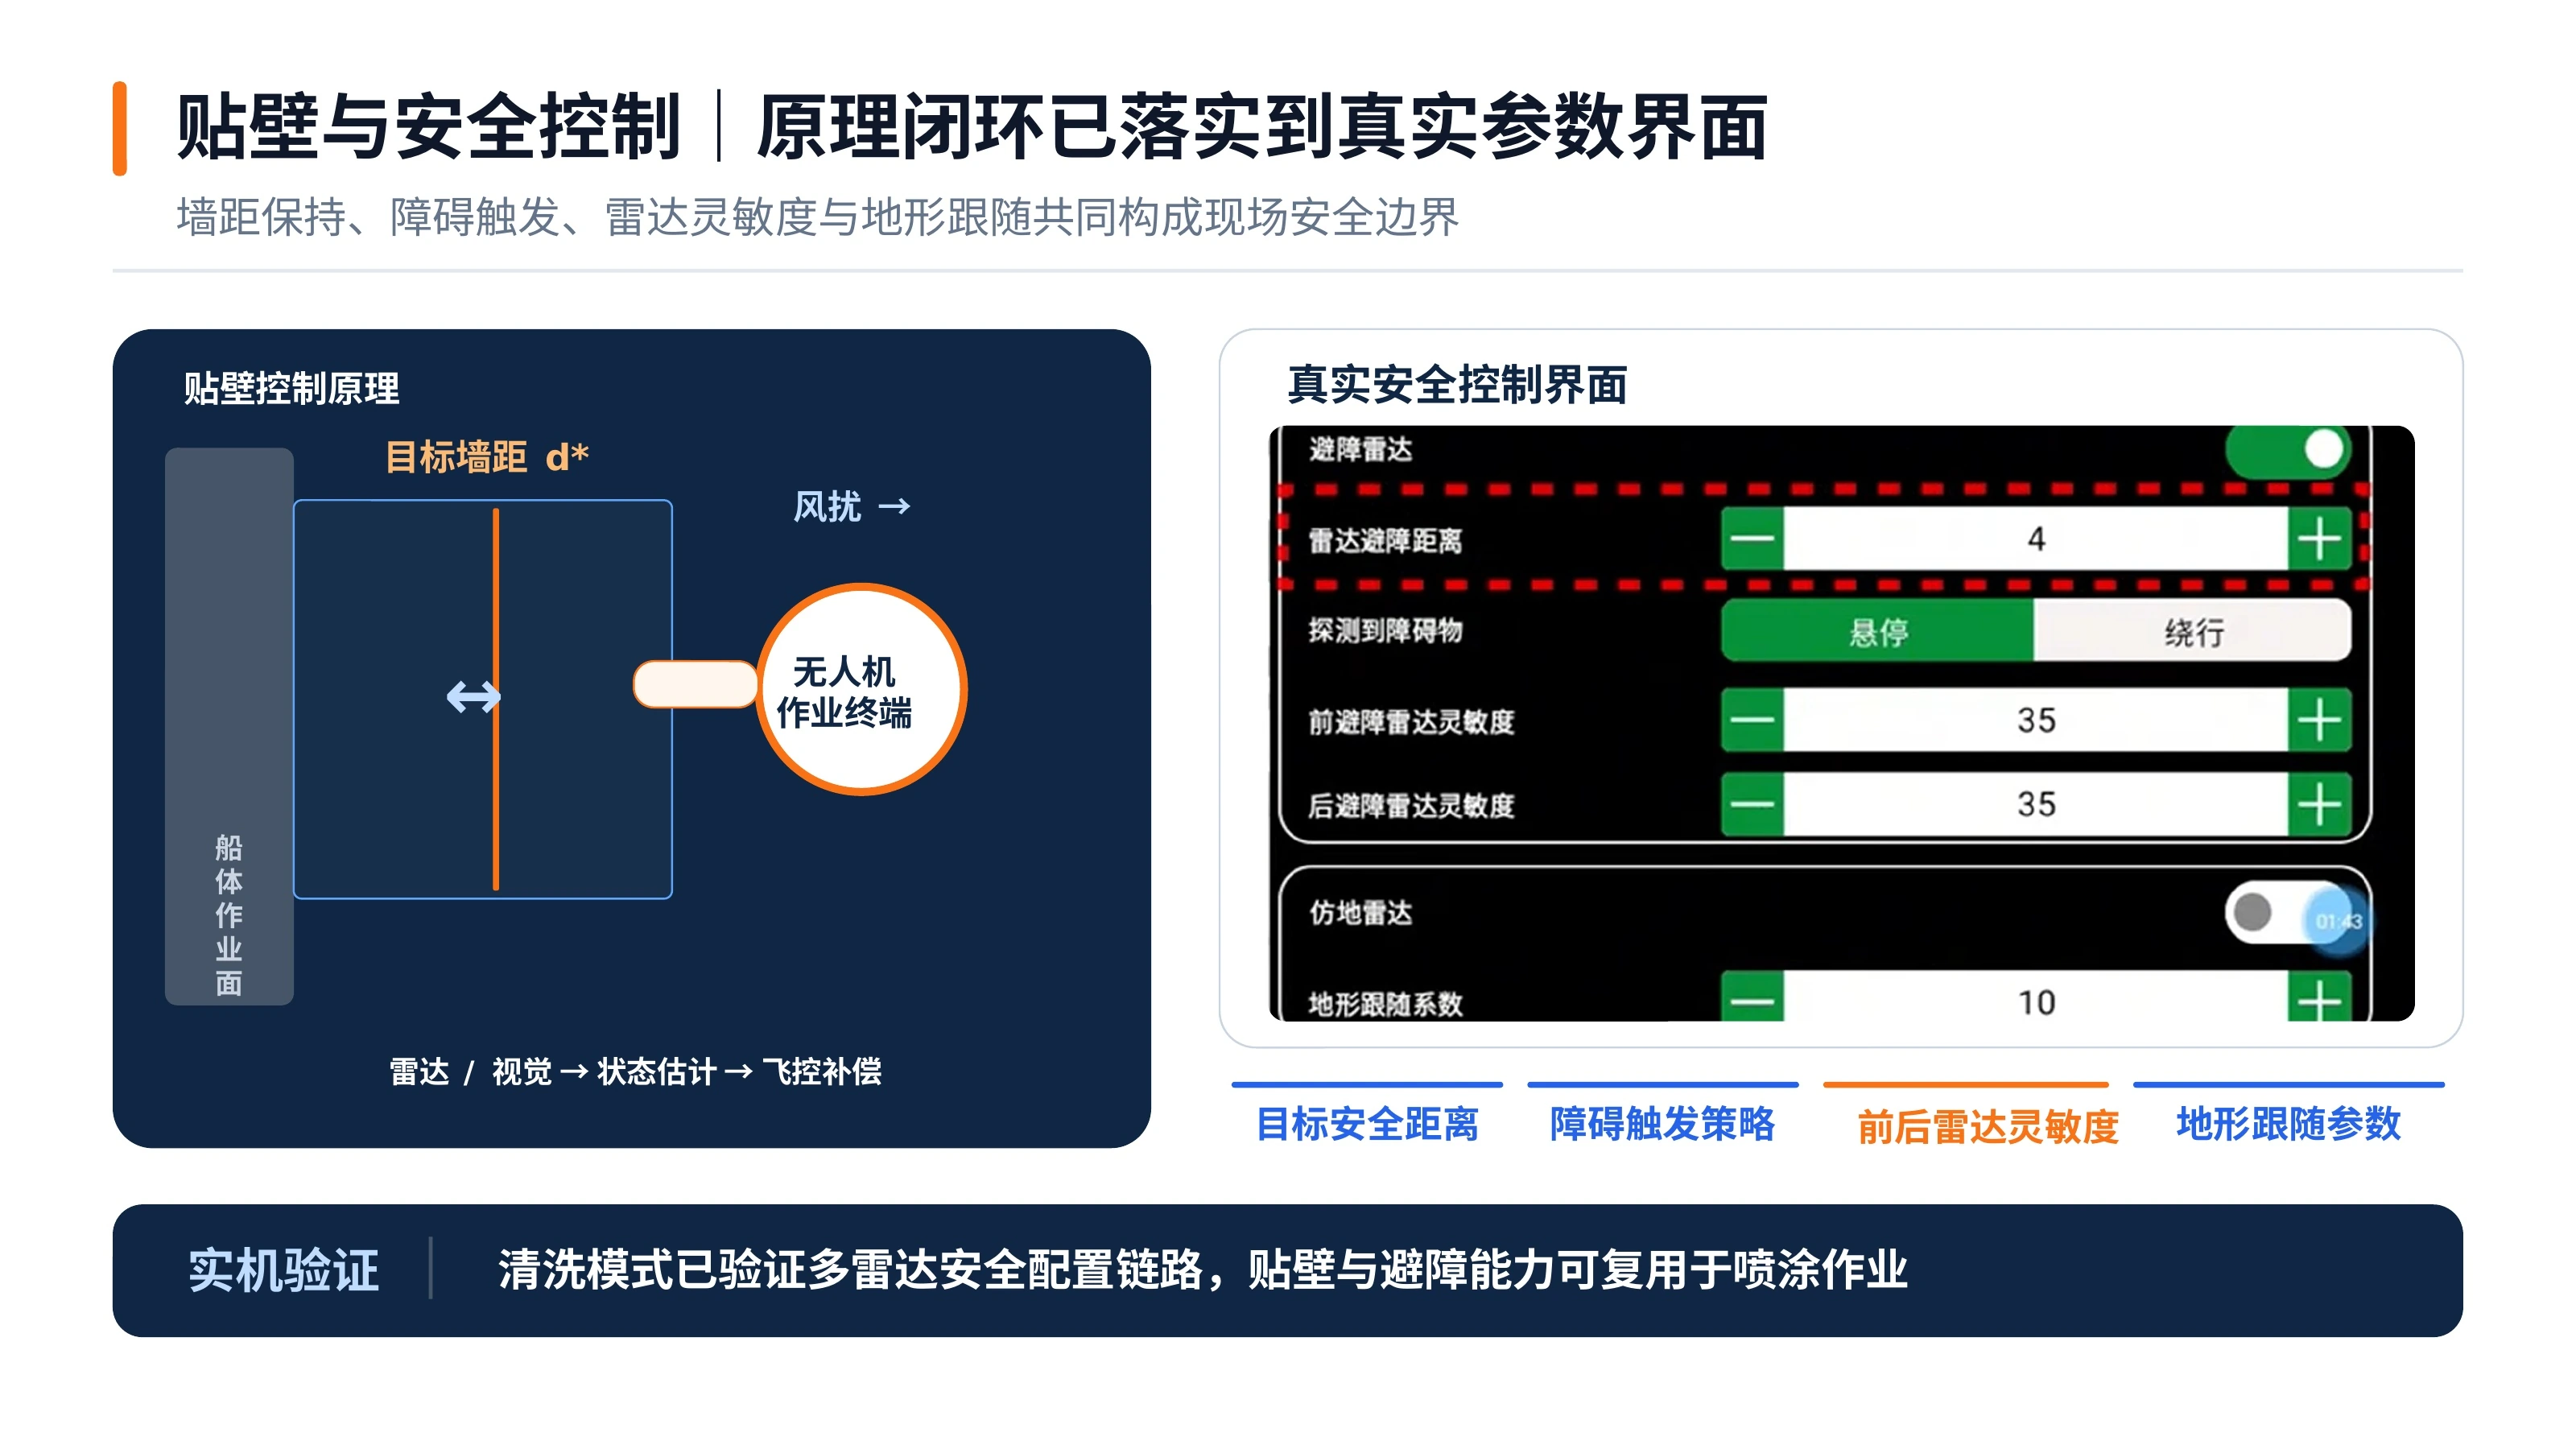
贴壁与安全控制
目标墙距、障碍响应和雷达配置共同构成现场控制边界。
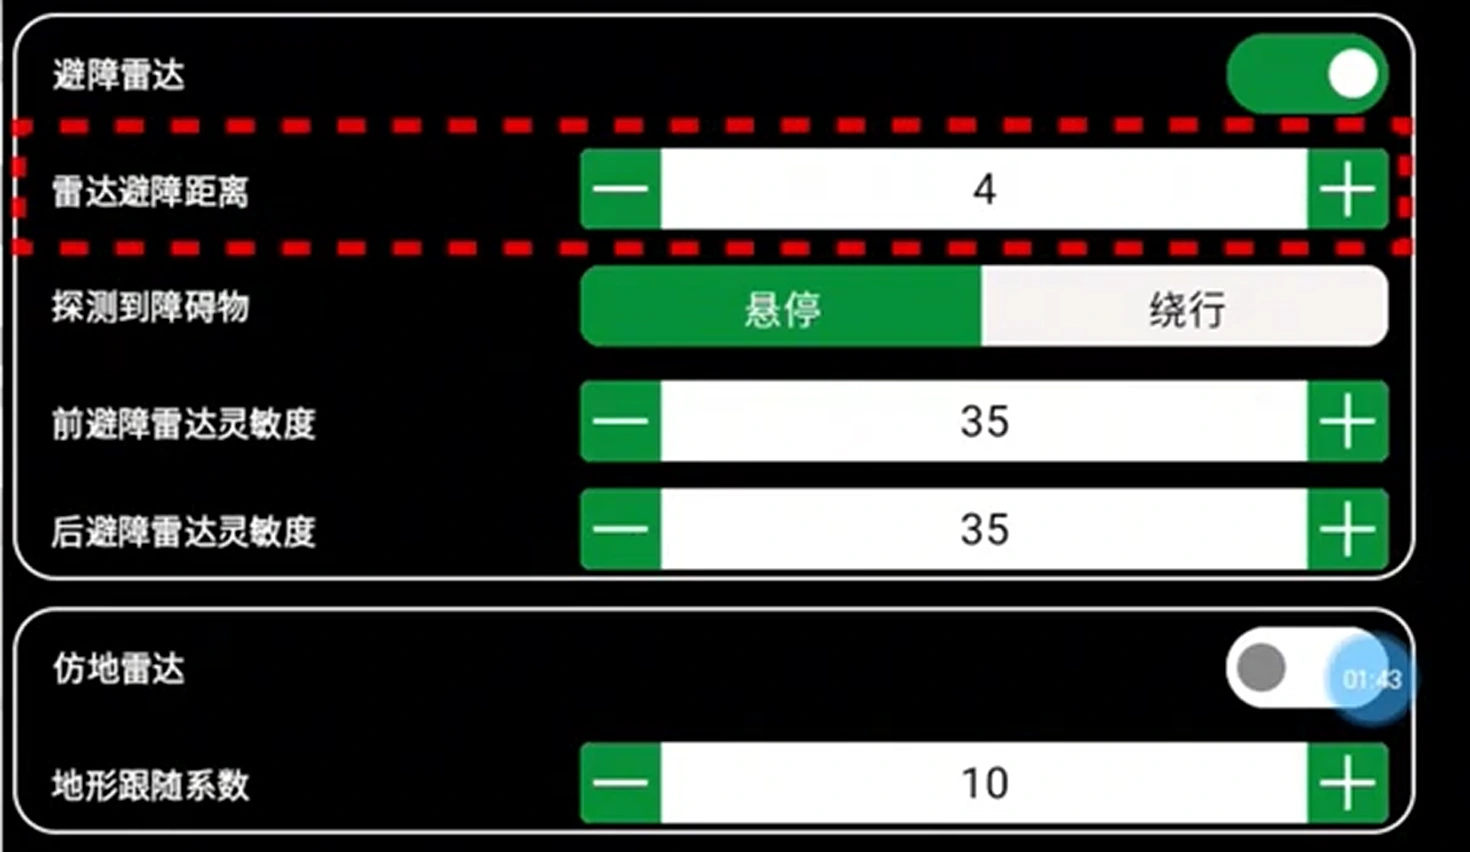 查看原图 ↗
- 01
感知
雷达 / 视觉获取作业面与障碍信息
- 02
状态估计
围绕目标墙距 d* 估计距离与运动状态
- 03
飞控补偿
响应风扰并维持墙距、航迹与姿态
| 参数 | 作用 |
|---|---|
| 目标安全距离 | 设定与作业面的距离边界 |
| 障碍触发策略 | 配置悬停、绕行等响应 |
| 前后雷达灵敏度 | 适配现场障碍感知 |
| 地形跟随参数 | 配置地形跟随行为 |
BP 所述验证:清洗模式已验证多雷达安全配置链路,贴壁与避障能力可复用于喷涂。不同工况仍需现场校准。
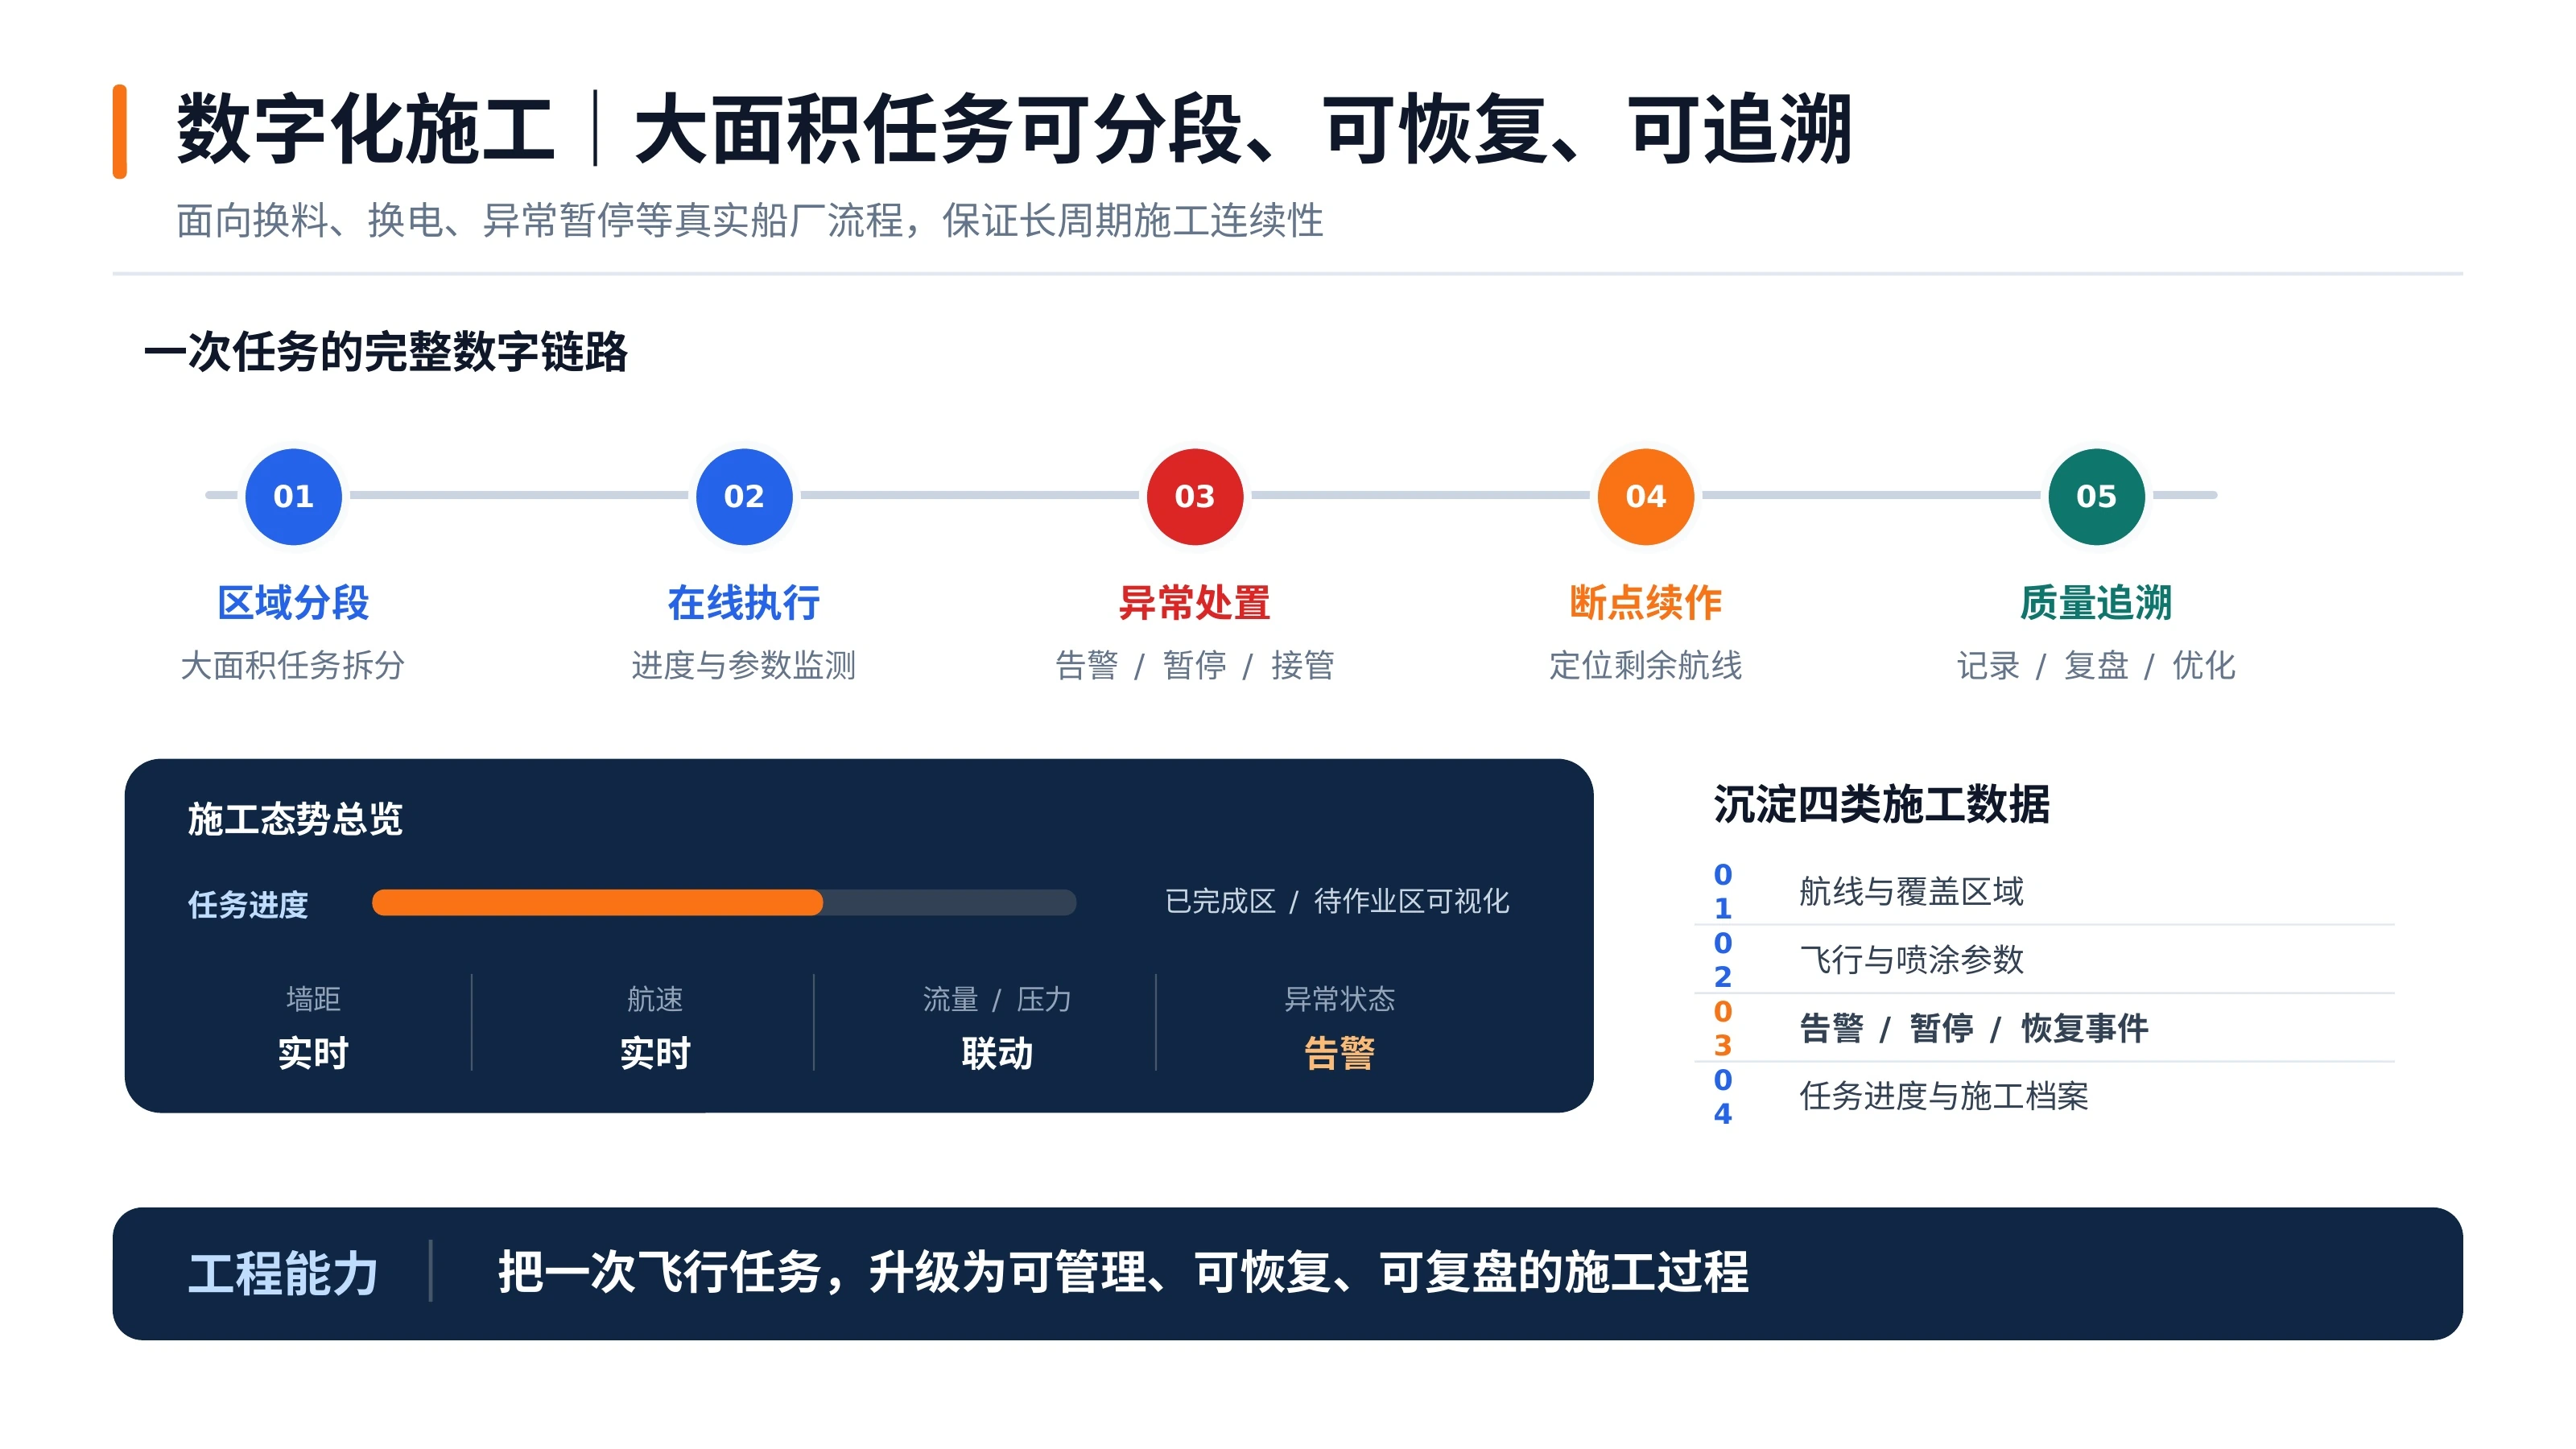
数字化施工与断点续作
面向换料、换电和异常暂停,组织长周期任务的进度与恢复。
- 01
区域分段
将大面积作业拆为多个任务
- 02
在线执行
监测任务进度与运行参数
- 03
异常处置
告警、暂停与人工接管
- 04
断点续作
定位剩余航线并恢复任务
- 05
质量追溯
保留记录,支持复盘与优化
| 记录类别 | 内容 |
|---|---|
| 航线与覆盖区域 | 已完成区域、待作业区域 |
| 飞行与喷涂参数 | 墙距、航速、流量与压力 |
| 事件日志 | 告警、暂停、恢复记录 |
| 施工档案 | 任务进度与质量复盘信息 |
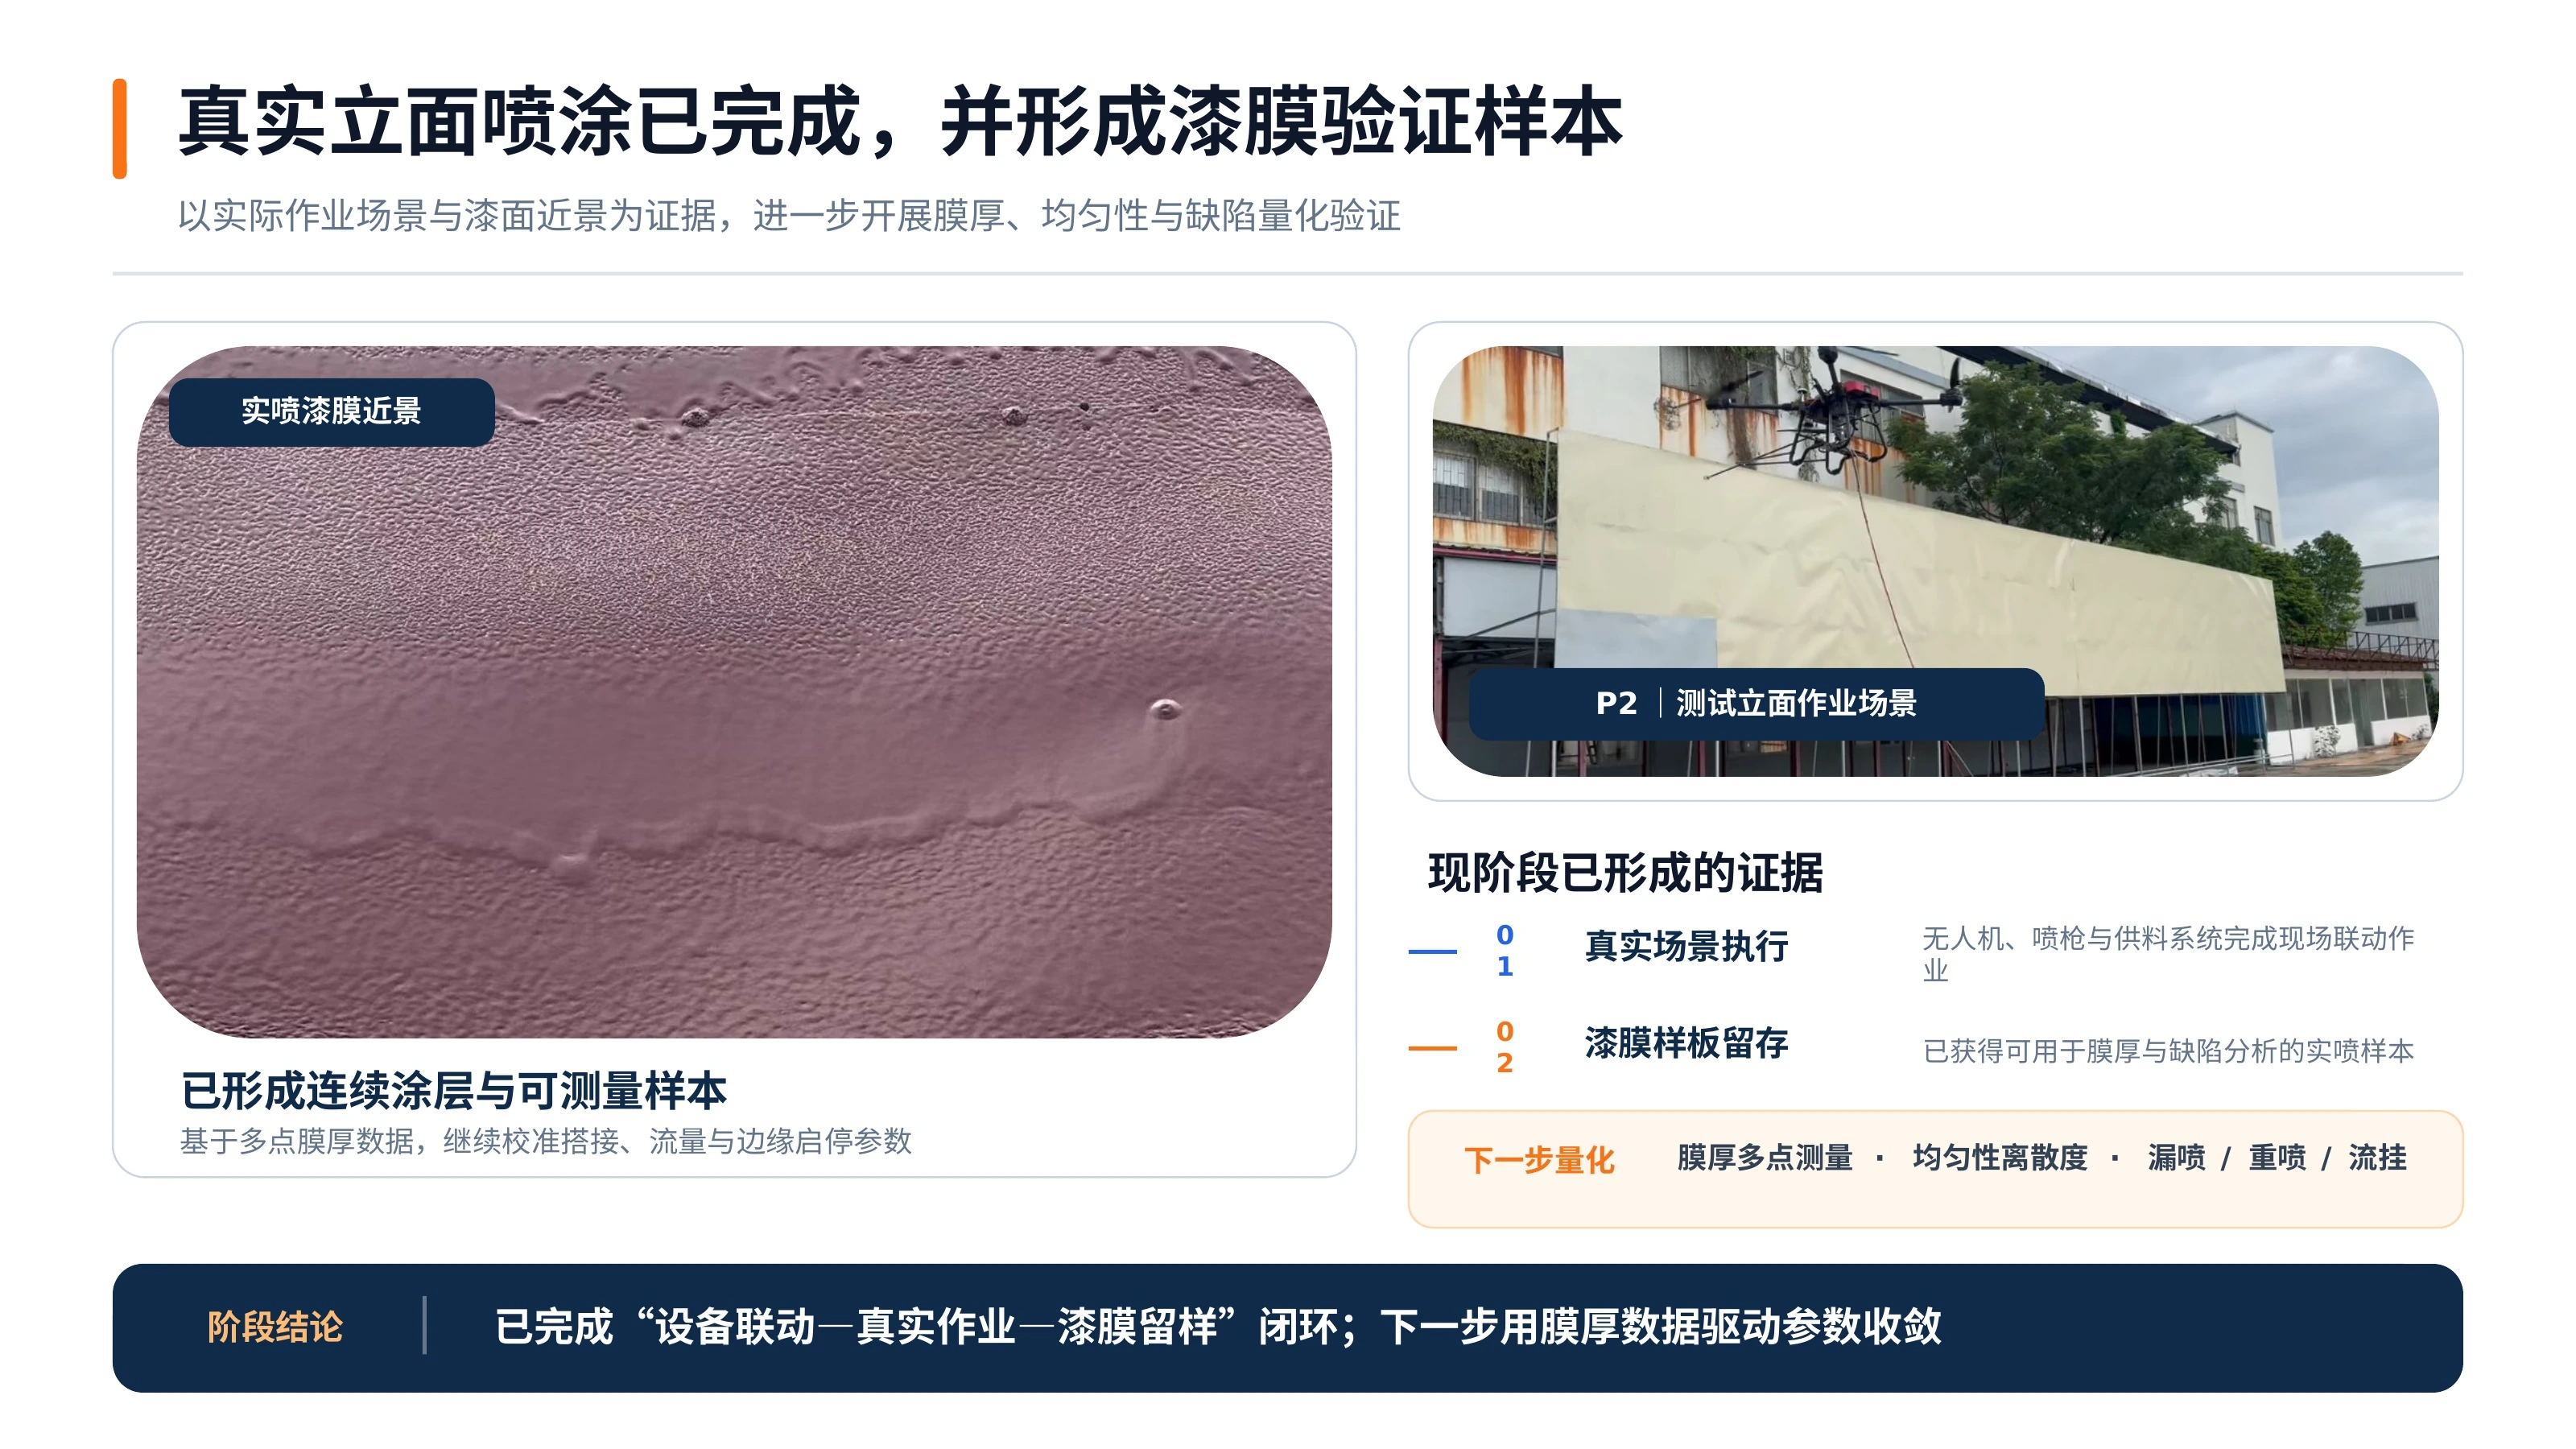
真实喷涂与漆膜留样
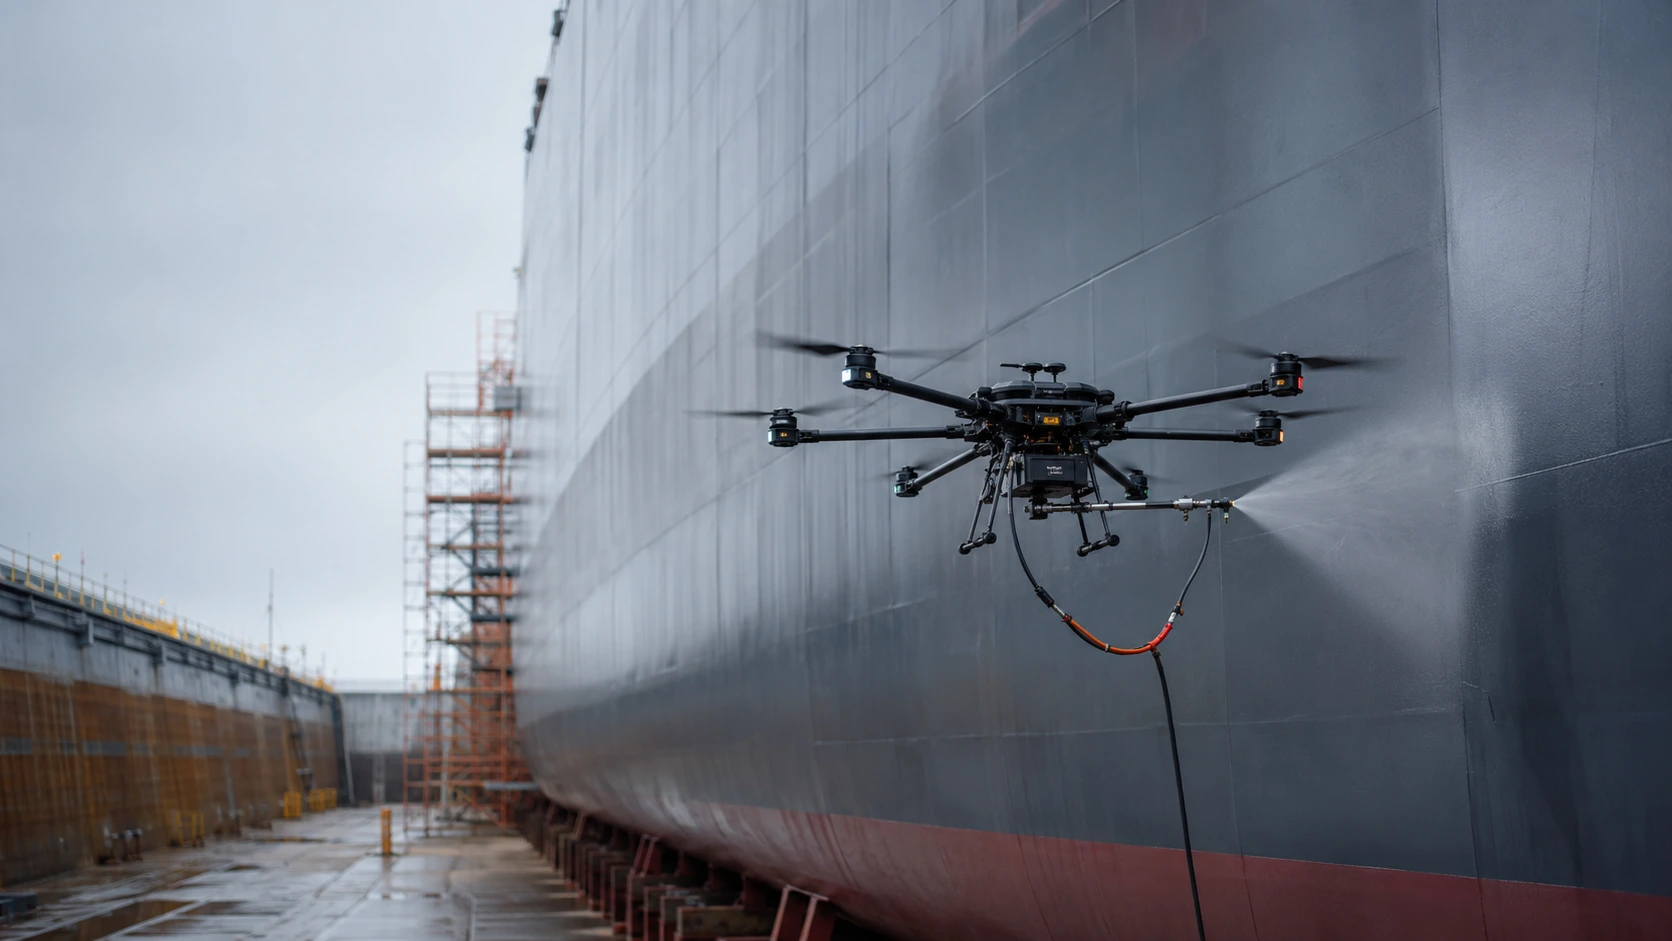
已经完成设备联动、真实立面作业与漆膜留样,继续用量化数据校准工艺。
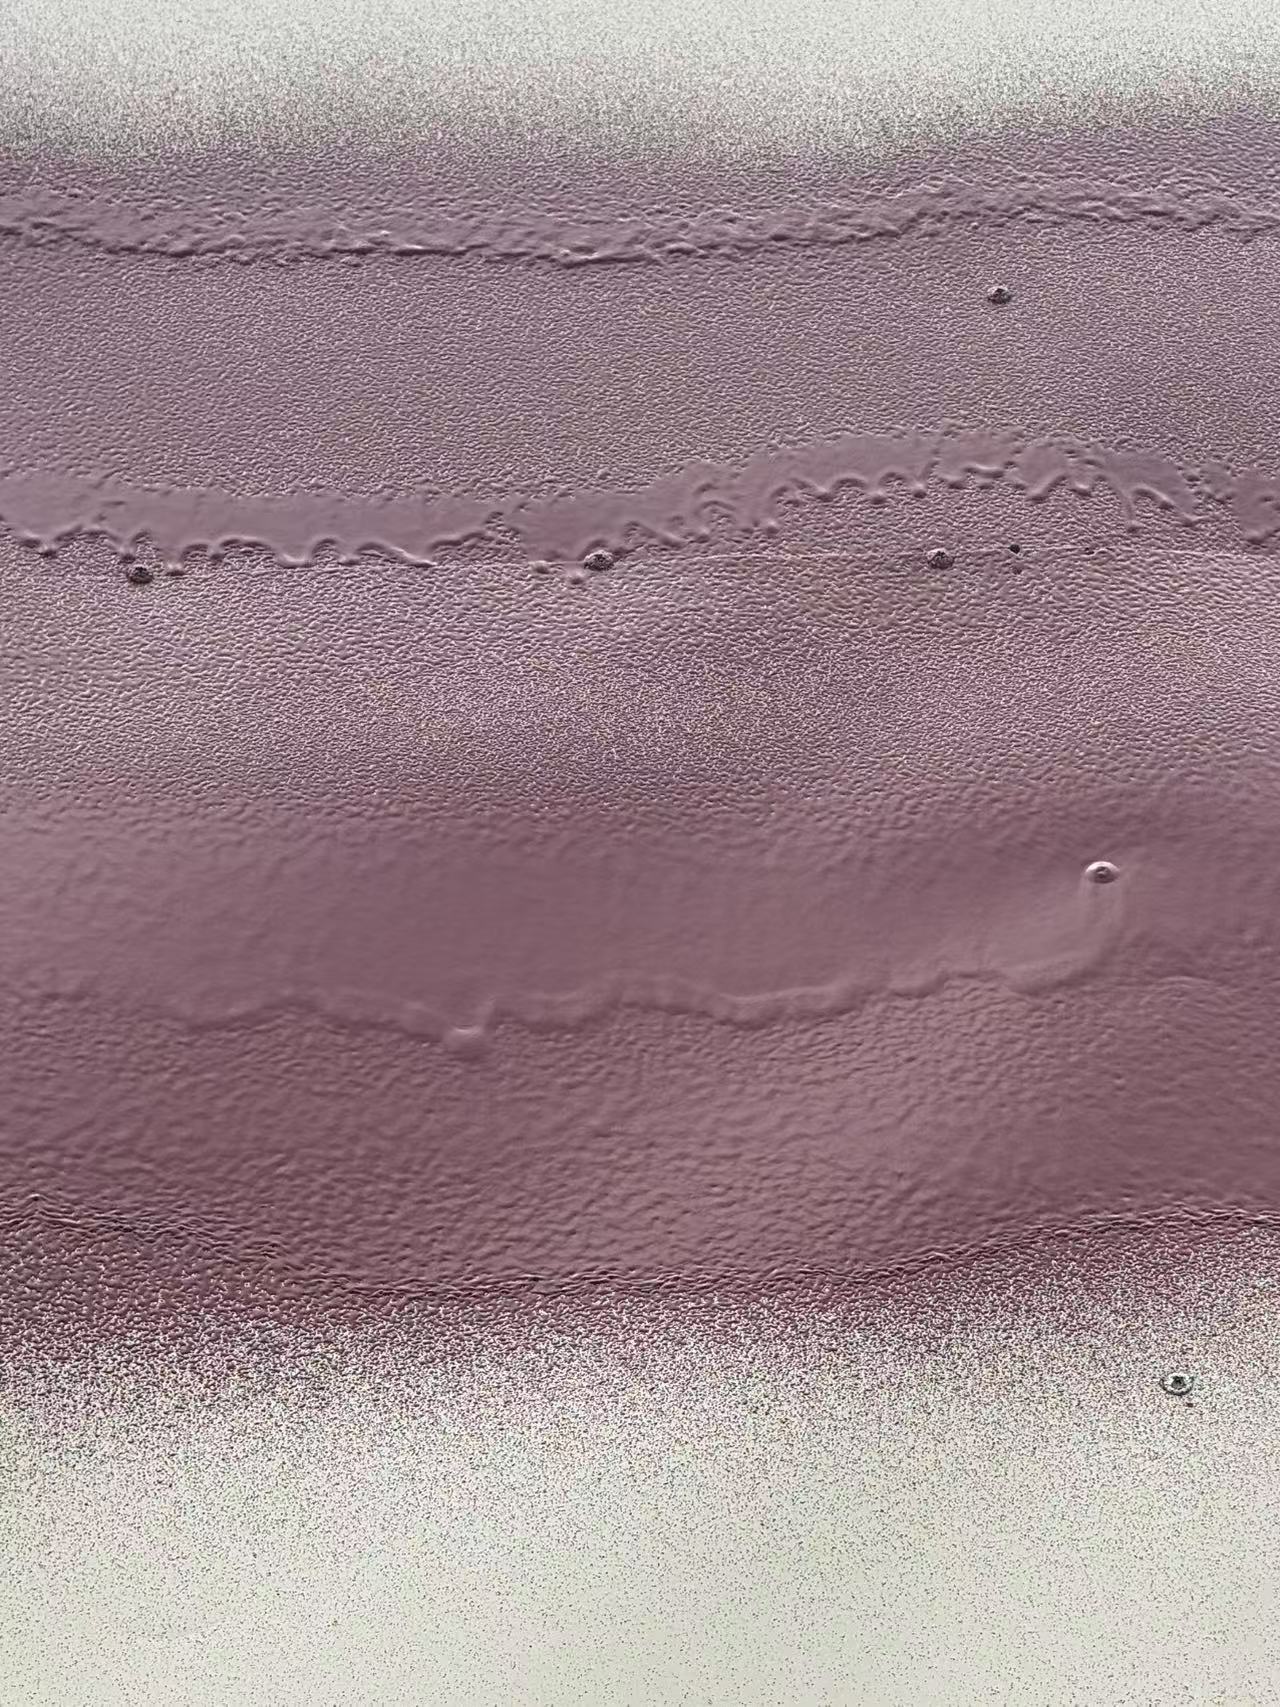
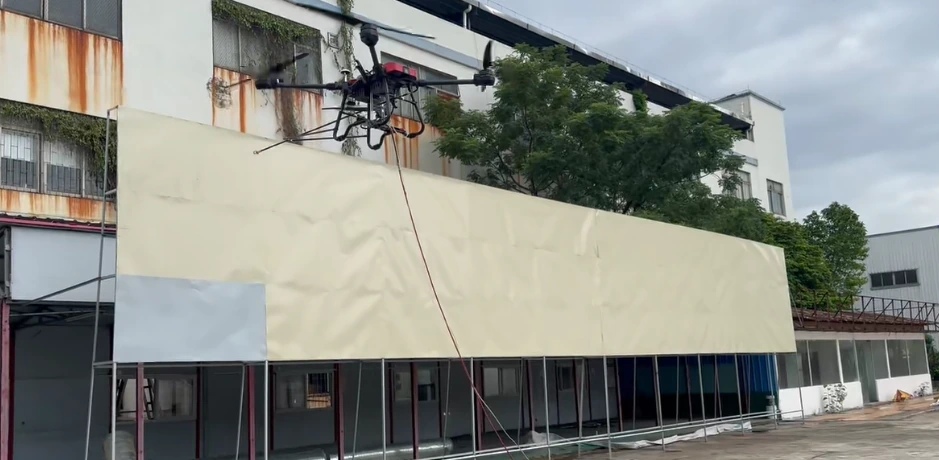
| 阶段 | 证据 / 检查项 | 状态 |
|---|---|---|
| 现场执行 | 无人机、喷枪与供料系统联动作业 | 已完成 |
| 漆膜留样 | 连续涂层与可测量样本 | 已获得 |
| 膜厚评价 | 多点膜厚与均匀性离散度 | 继续量化 |
| 缺陷评价 | 漏喷、重喷、流挂与边缘堆漆 | 继续量化 |
漆膜照片是阶段样本。膜厚、均匀性与缺陷数据仍需用于参数收敛与质量评价。
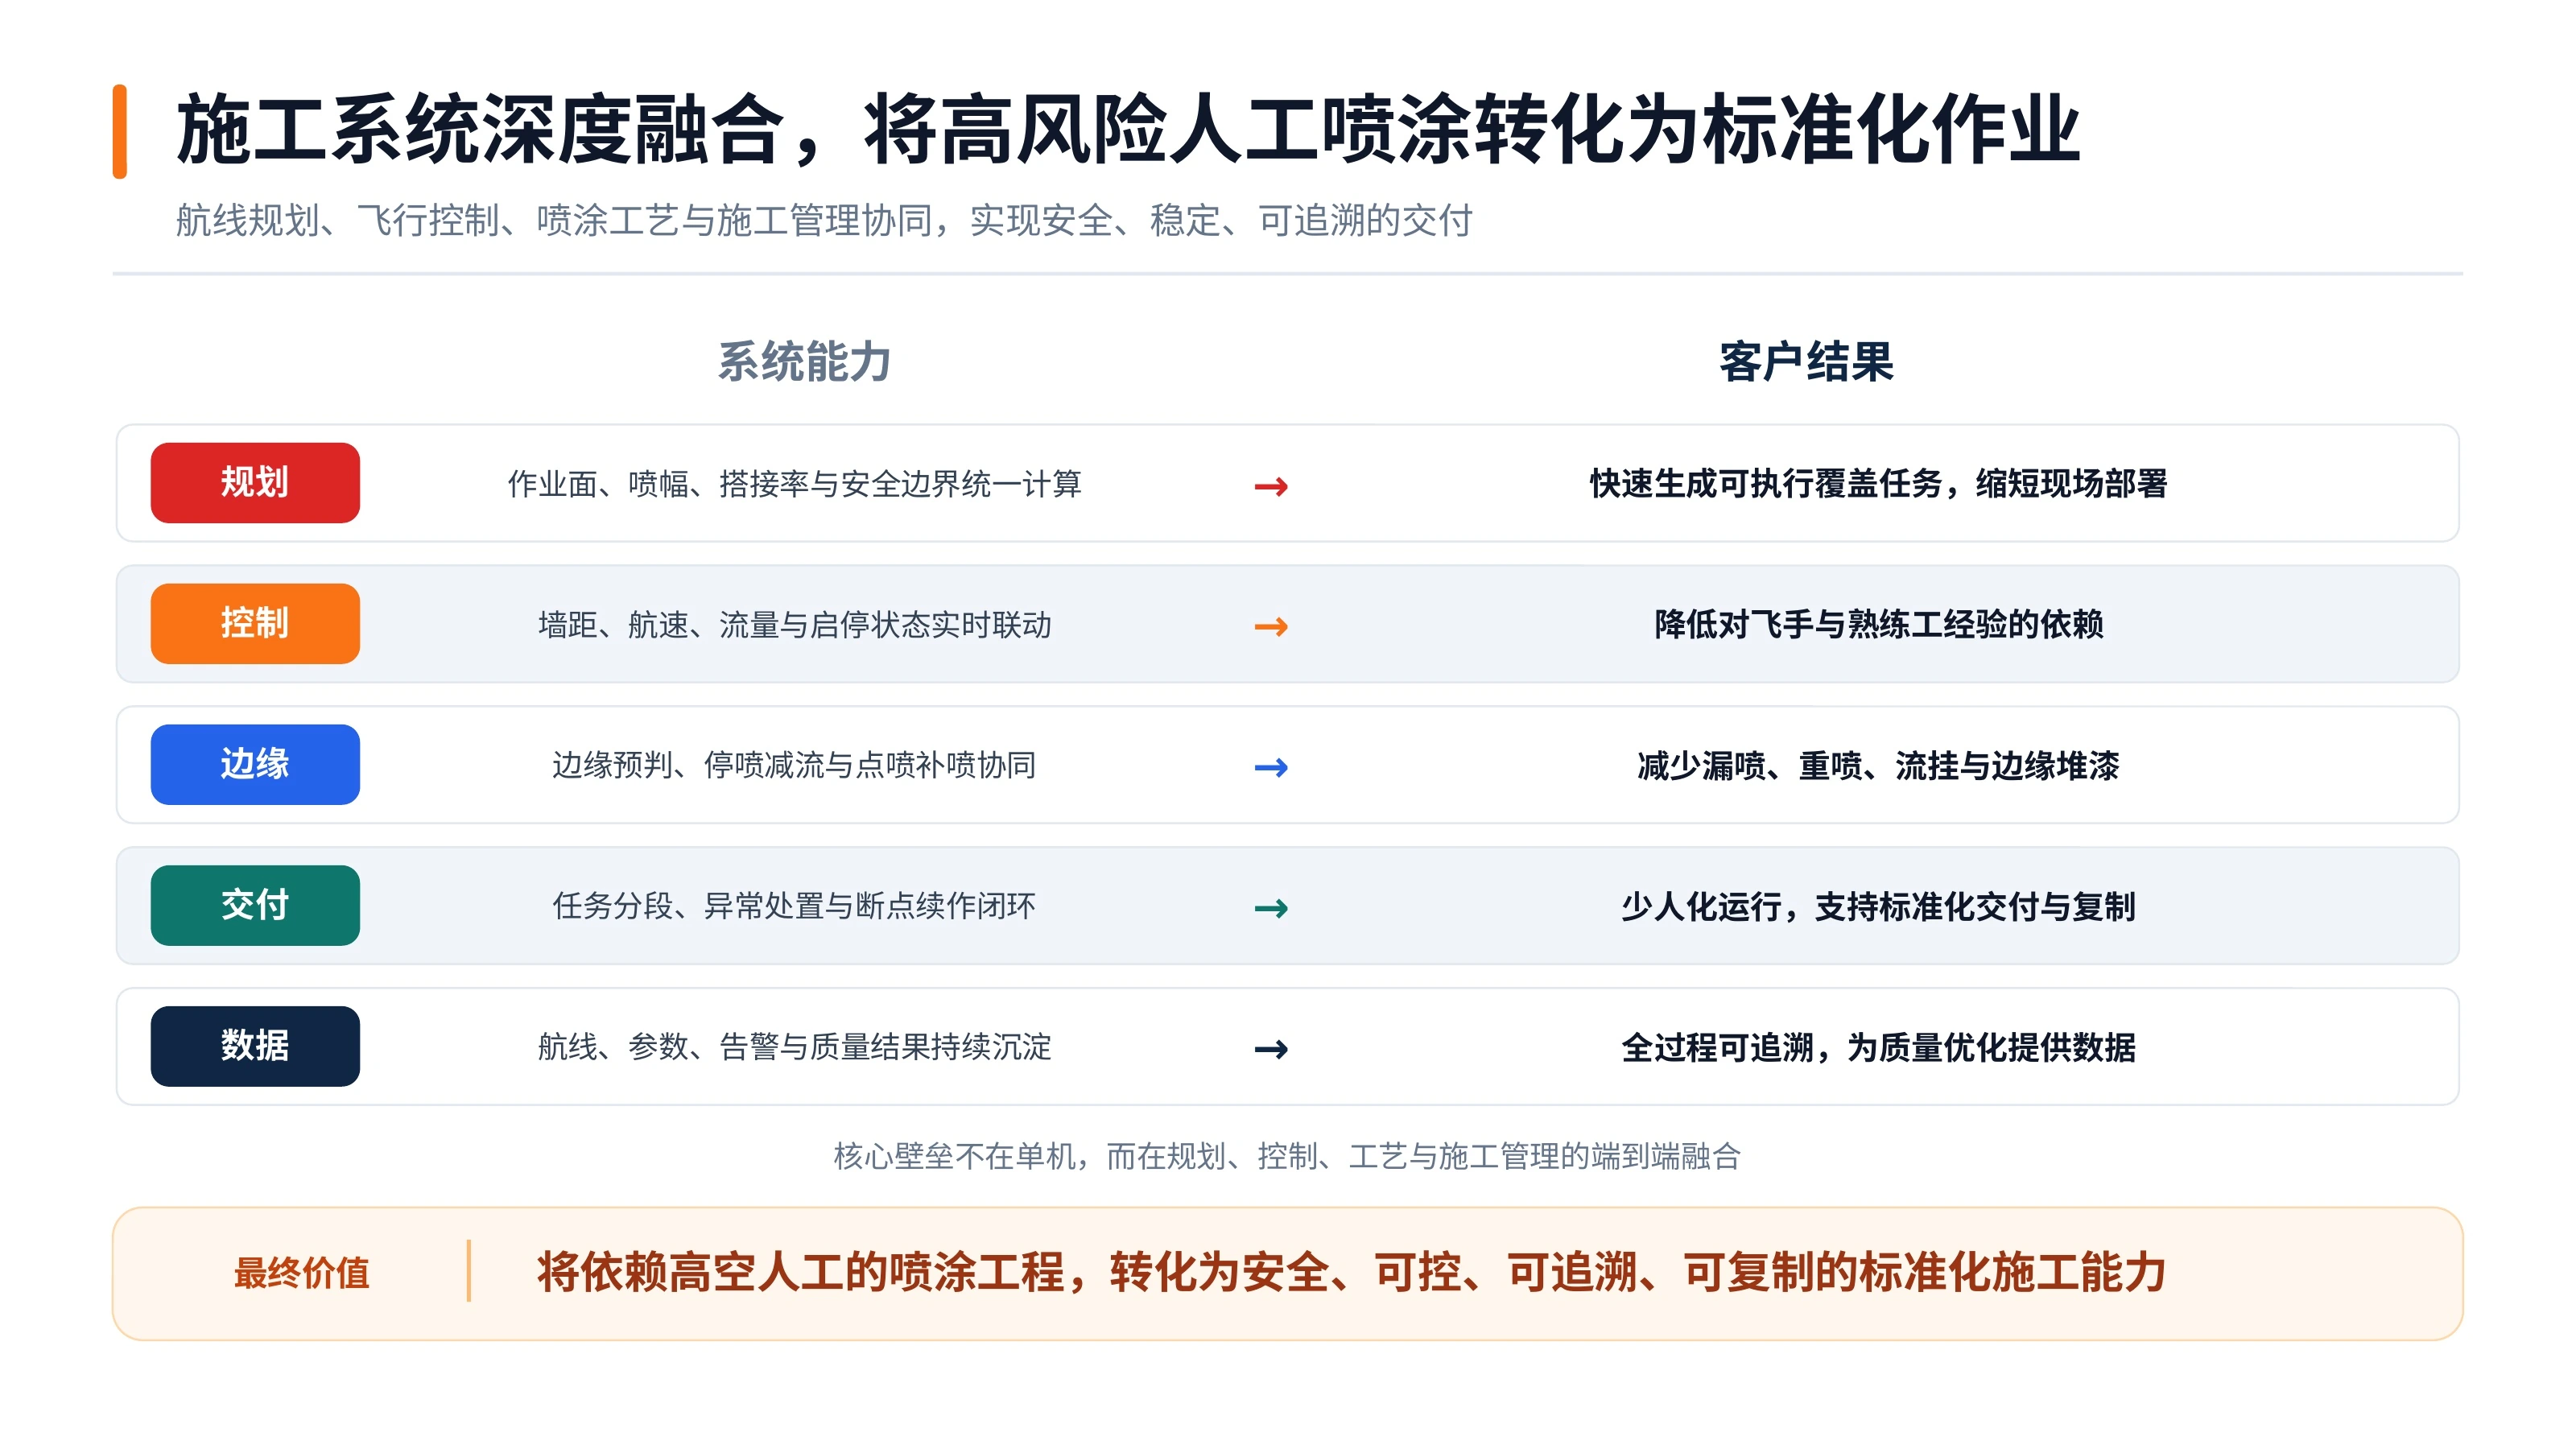
飞行、工艺与施工管理融合
将单项控制能力组织为可交付的施工过程。
| 能力 | 系统工作 | 目标价值 |
|---|---|---|
| 规划 | 统一作业面、喷幅、搭接率与安全边界 | 缩短覆盖任务部署 |
| 控制 | 墙距、航速、流量和启停联动 | 降低对个人熟练度的依赖 |
| 边缘 | 预判边界、停喷减流、点喷补喷 | 减少漏喷、重喷、流挂与堆漆 |
| 交付 | 分段、异常处置与断点续作 | 支持少人化与标准化交付 |
| 数据 | 沉淀航线、参数、告警和质量结果 | 支持追溯与持续优化 |
本页展示 BP 中的系统设计与价值目标,具体效果需结合验收和真实施工数据评价。
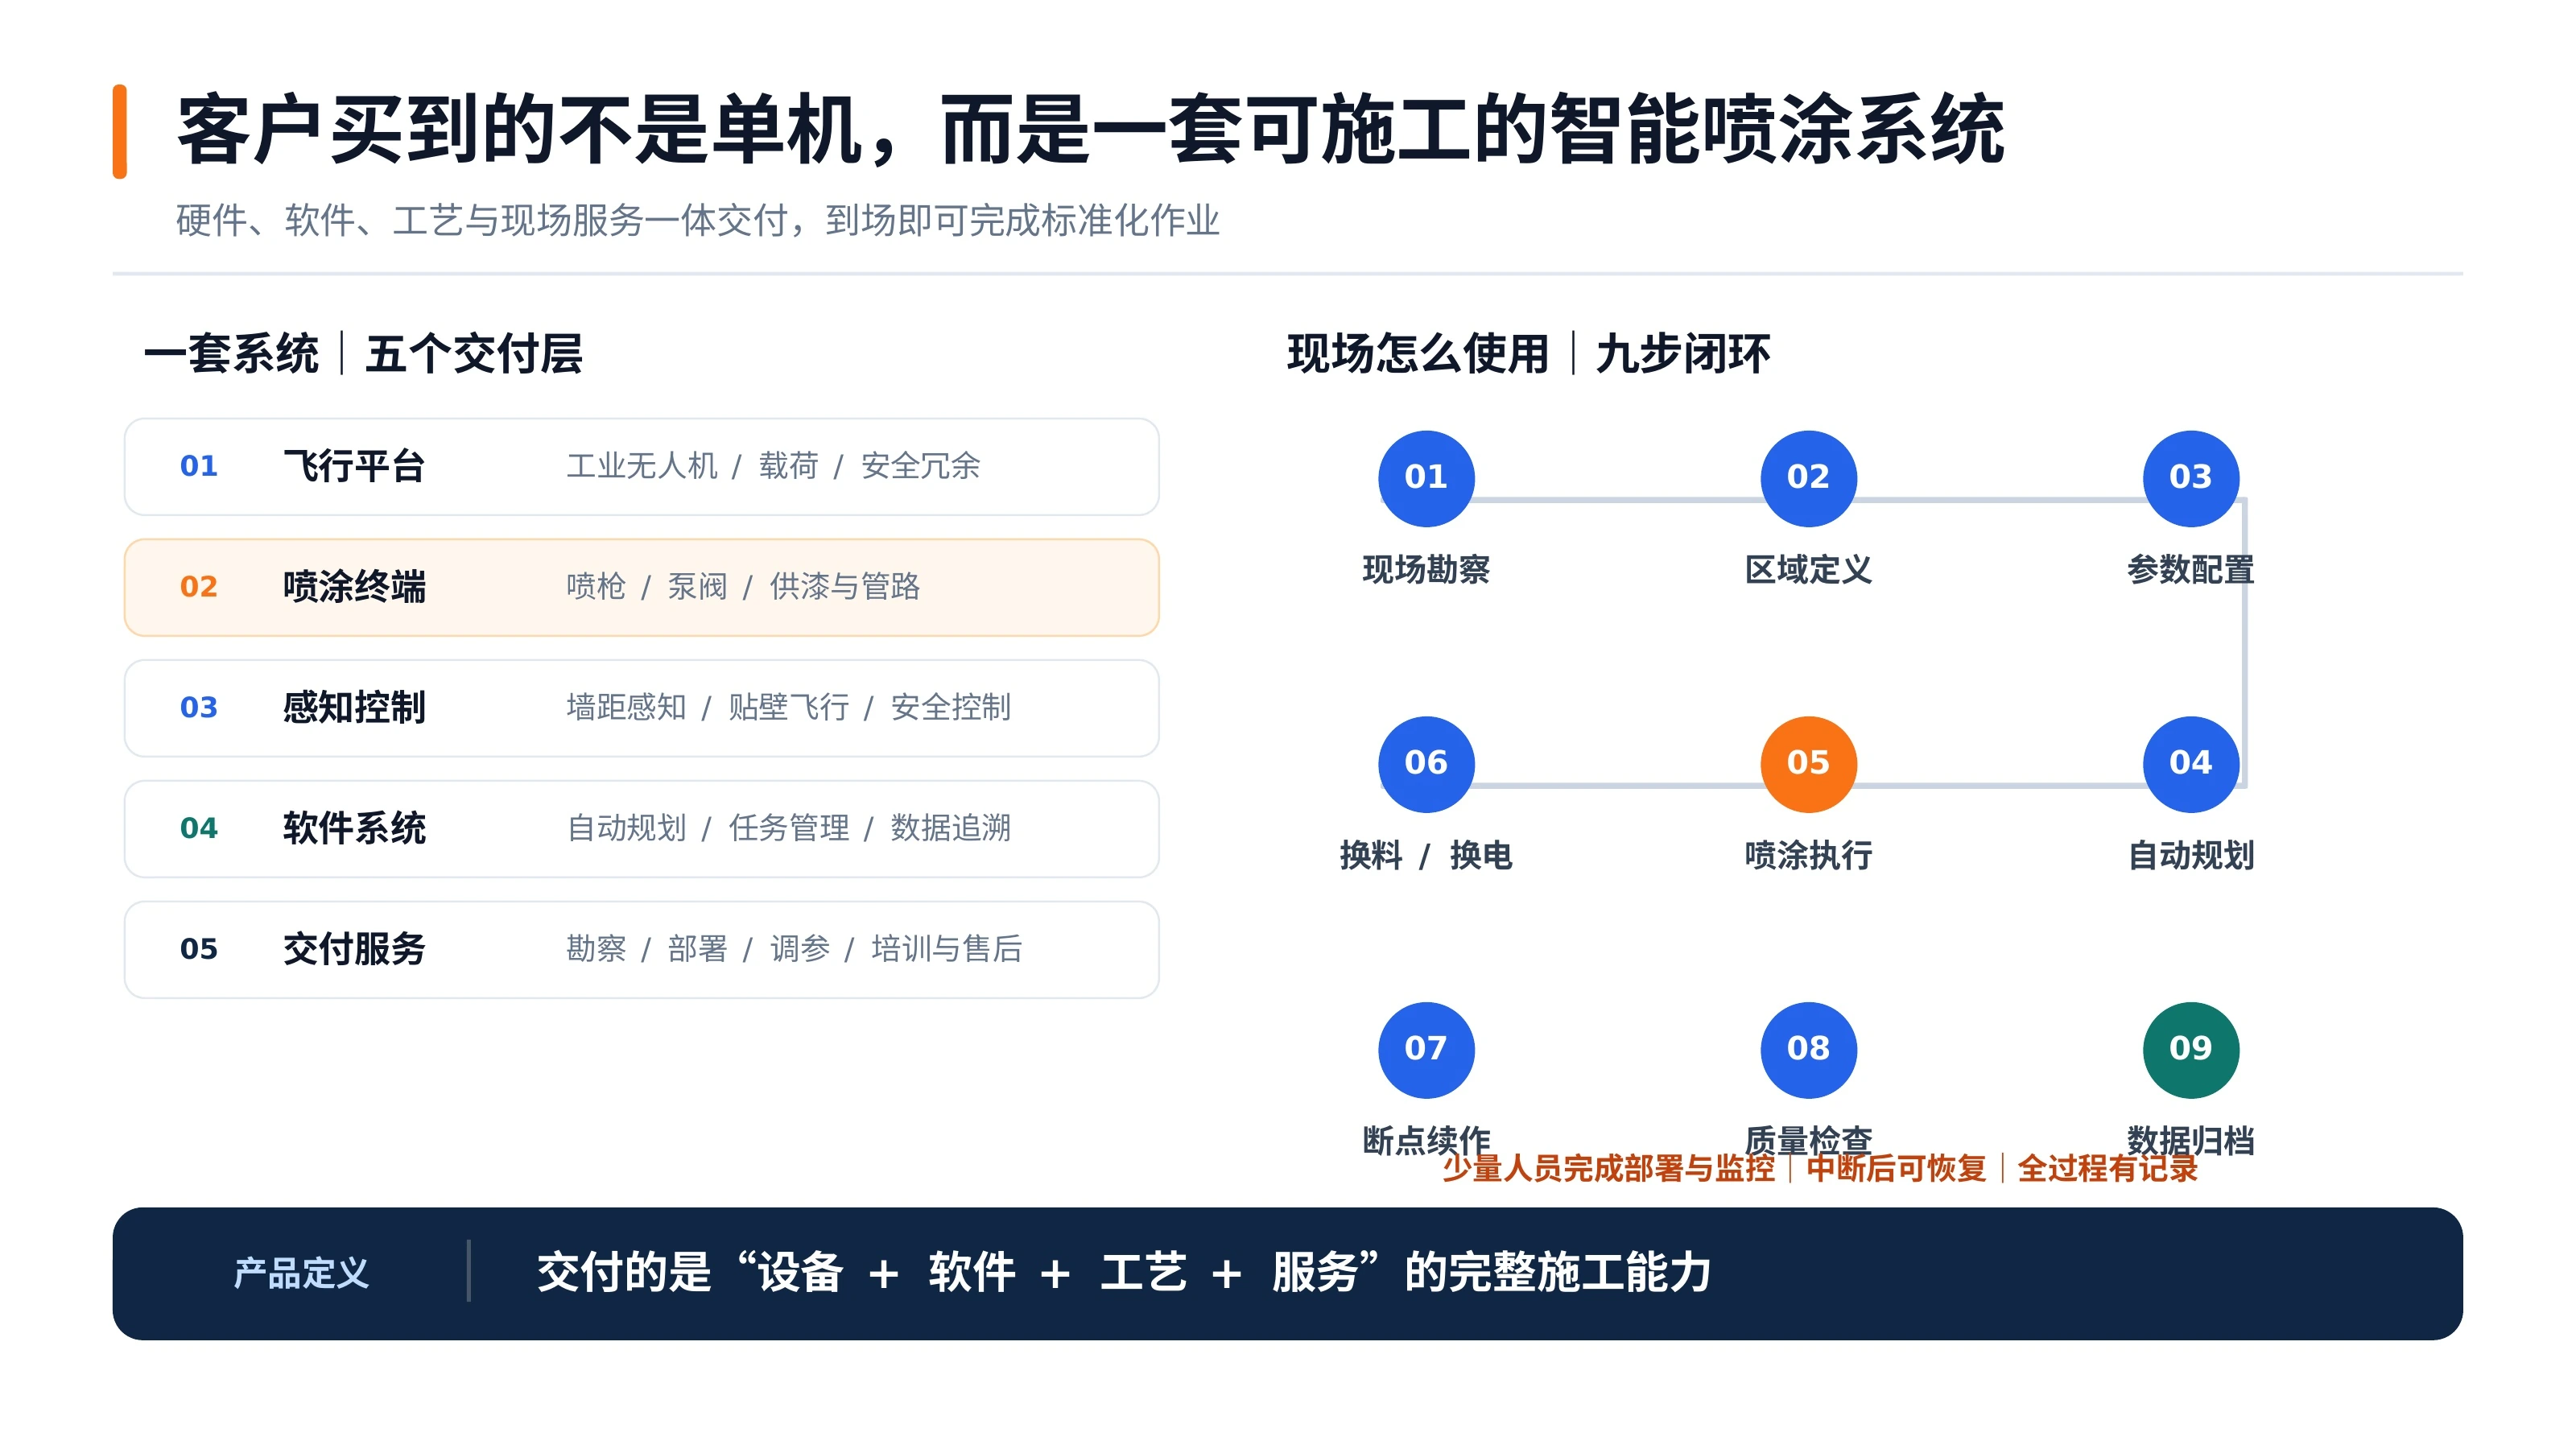
交付系统与现场使用流程
交付内容覆盖设备、软件、工艺与现场服务。
| 交付层 | 组成 |
|---|---|
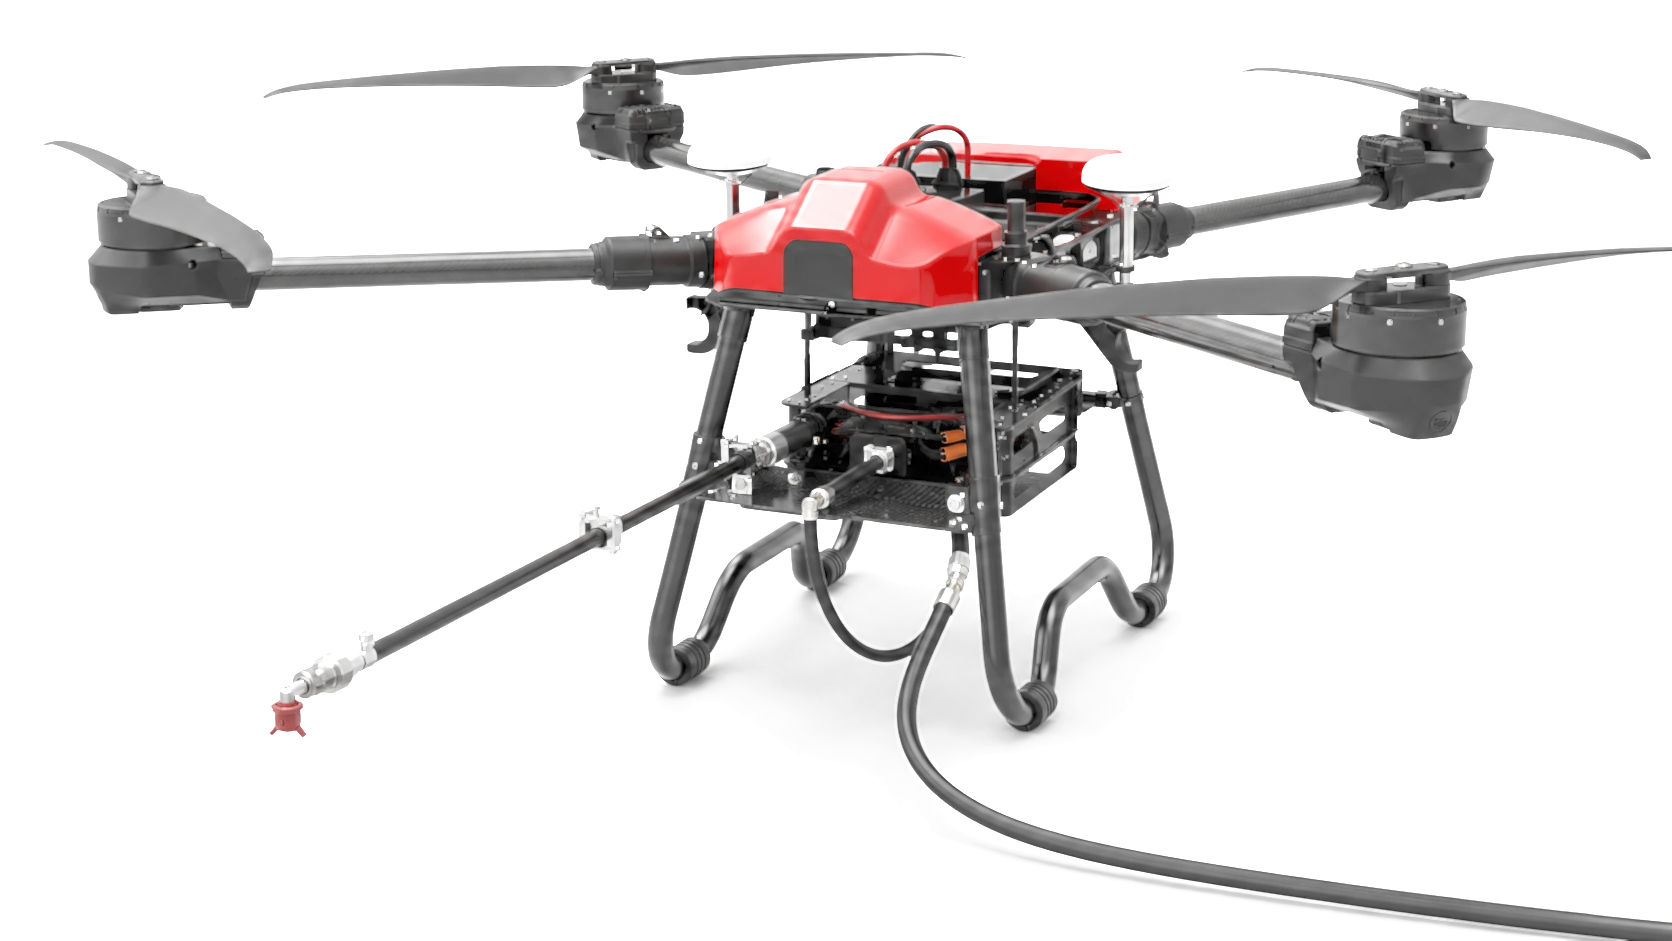
| 飞行平台 | 工业无人机、载荷、安全冗余 |
| 喷涂终端 | 喷枪、泵阀、供漆与管路 |
| 感知控制 | 墙距感知、贴壁飞行、安全控制 |
| 软件系统 | 自动规划、任务管理、数据追溯 |
| 现场服务 | 勘察、部署、调参、培训与售后 |
- 01
现场勘察
确认施工条件
- 02
区域定义
明确作业边界
- 03
参数配置
设置工艺与飞行参数
- 04
自动规划
生成覆盖任务
- 05
喷涂执行
现场部署与监控
- 06
换料 / 换电
维护供料与能源
- 07
断点续作
恢复剩余航线
- 08
质量检查
检查施工结果
- 09
数据归档
留存参数与任务记录
场景拓展与收入模型
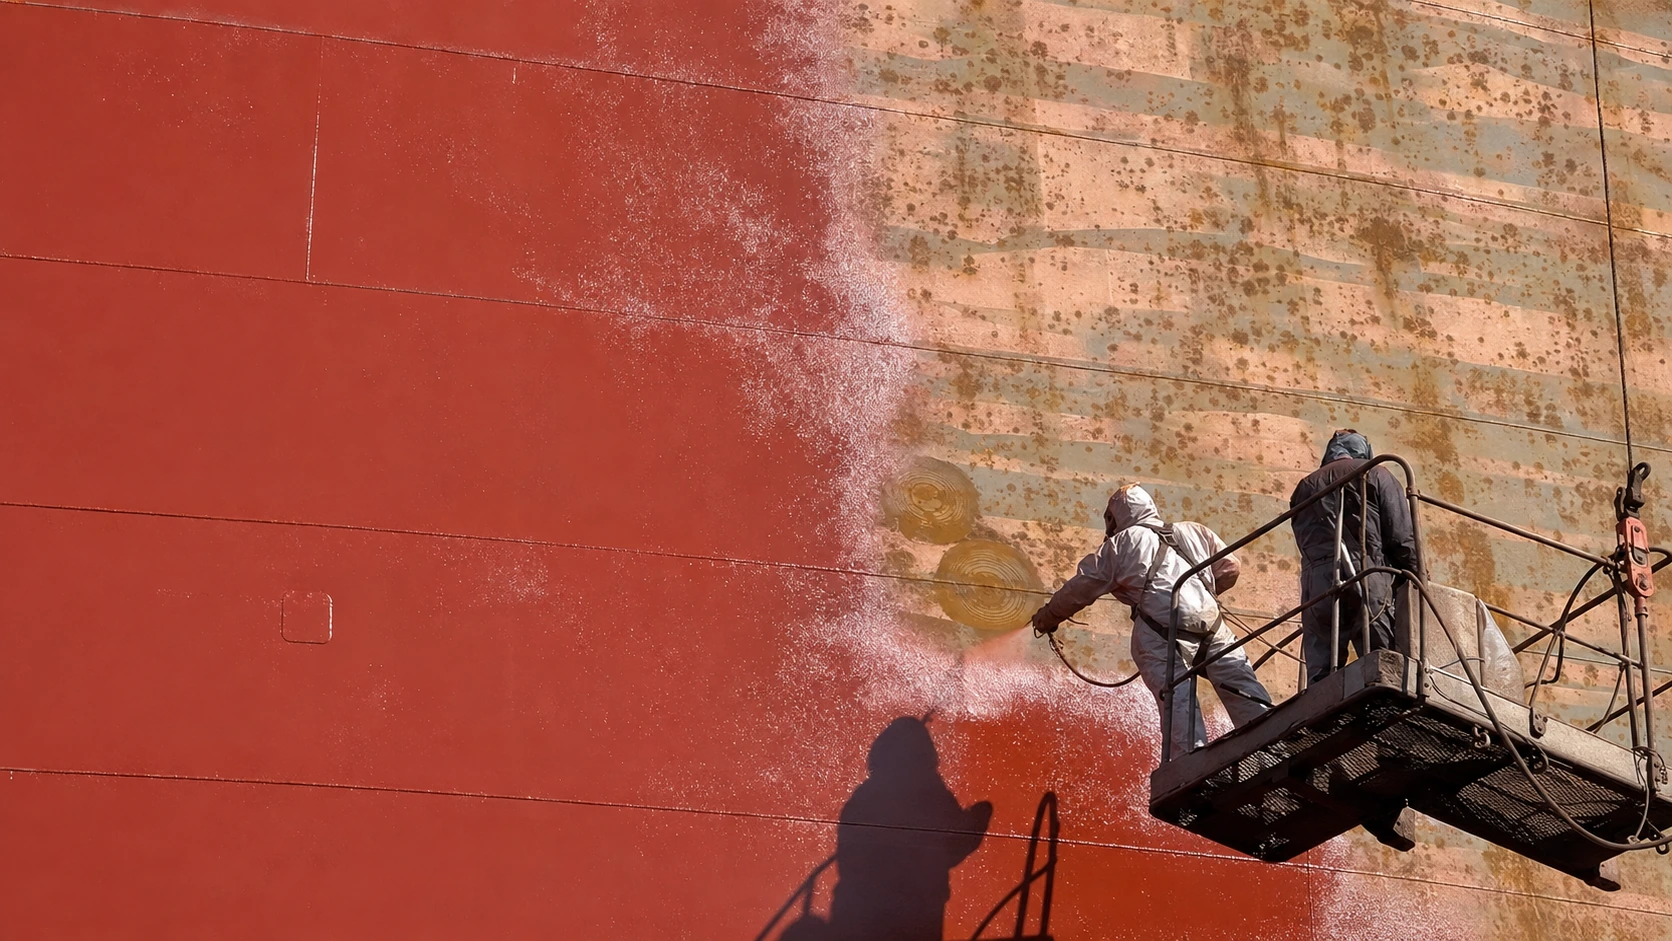
首先以船厂喷涂建立样板,再探索船舶清洗维护和其他工业立面。
 查看原图 ↗
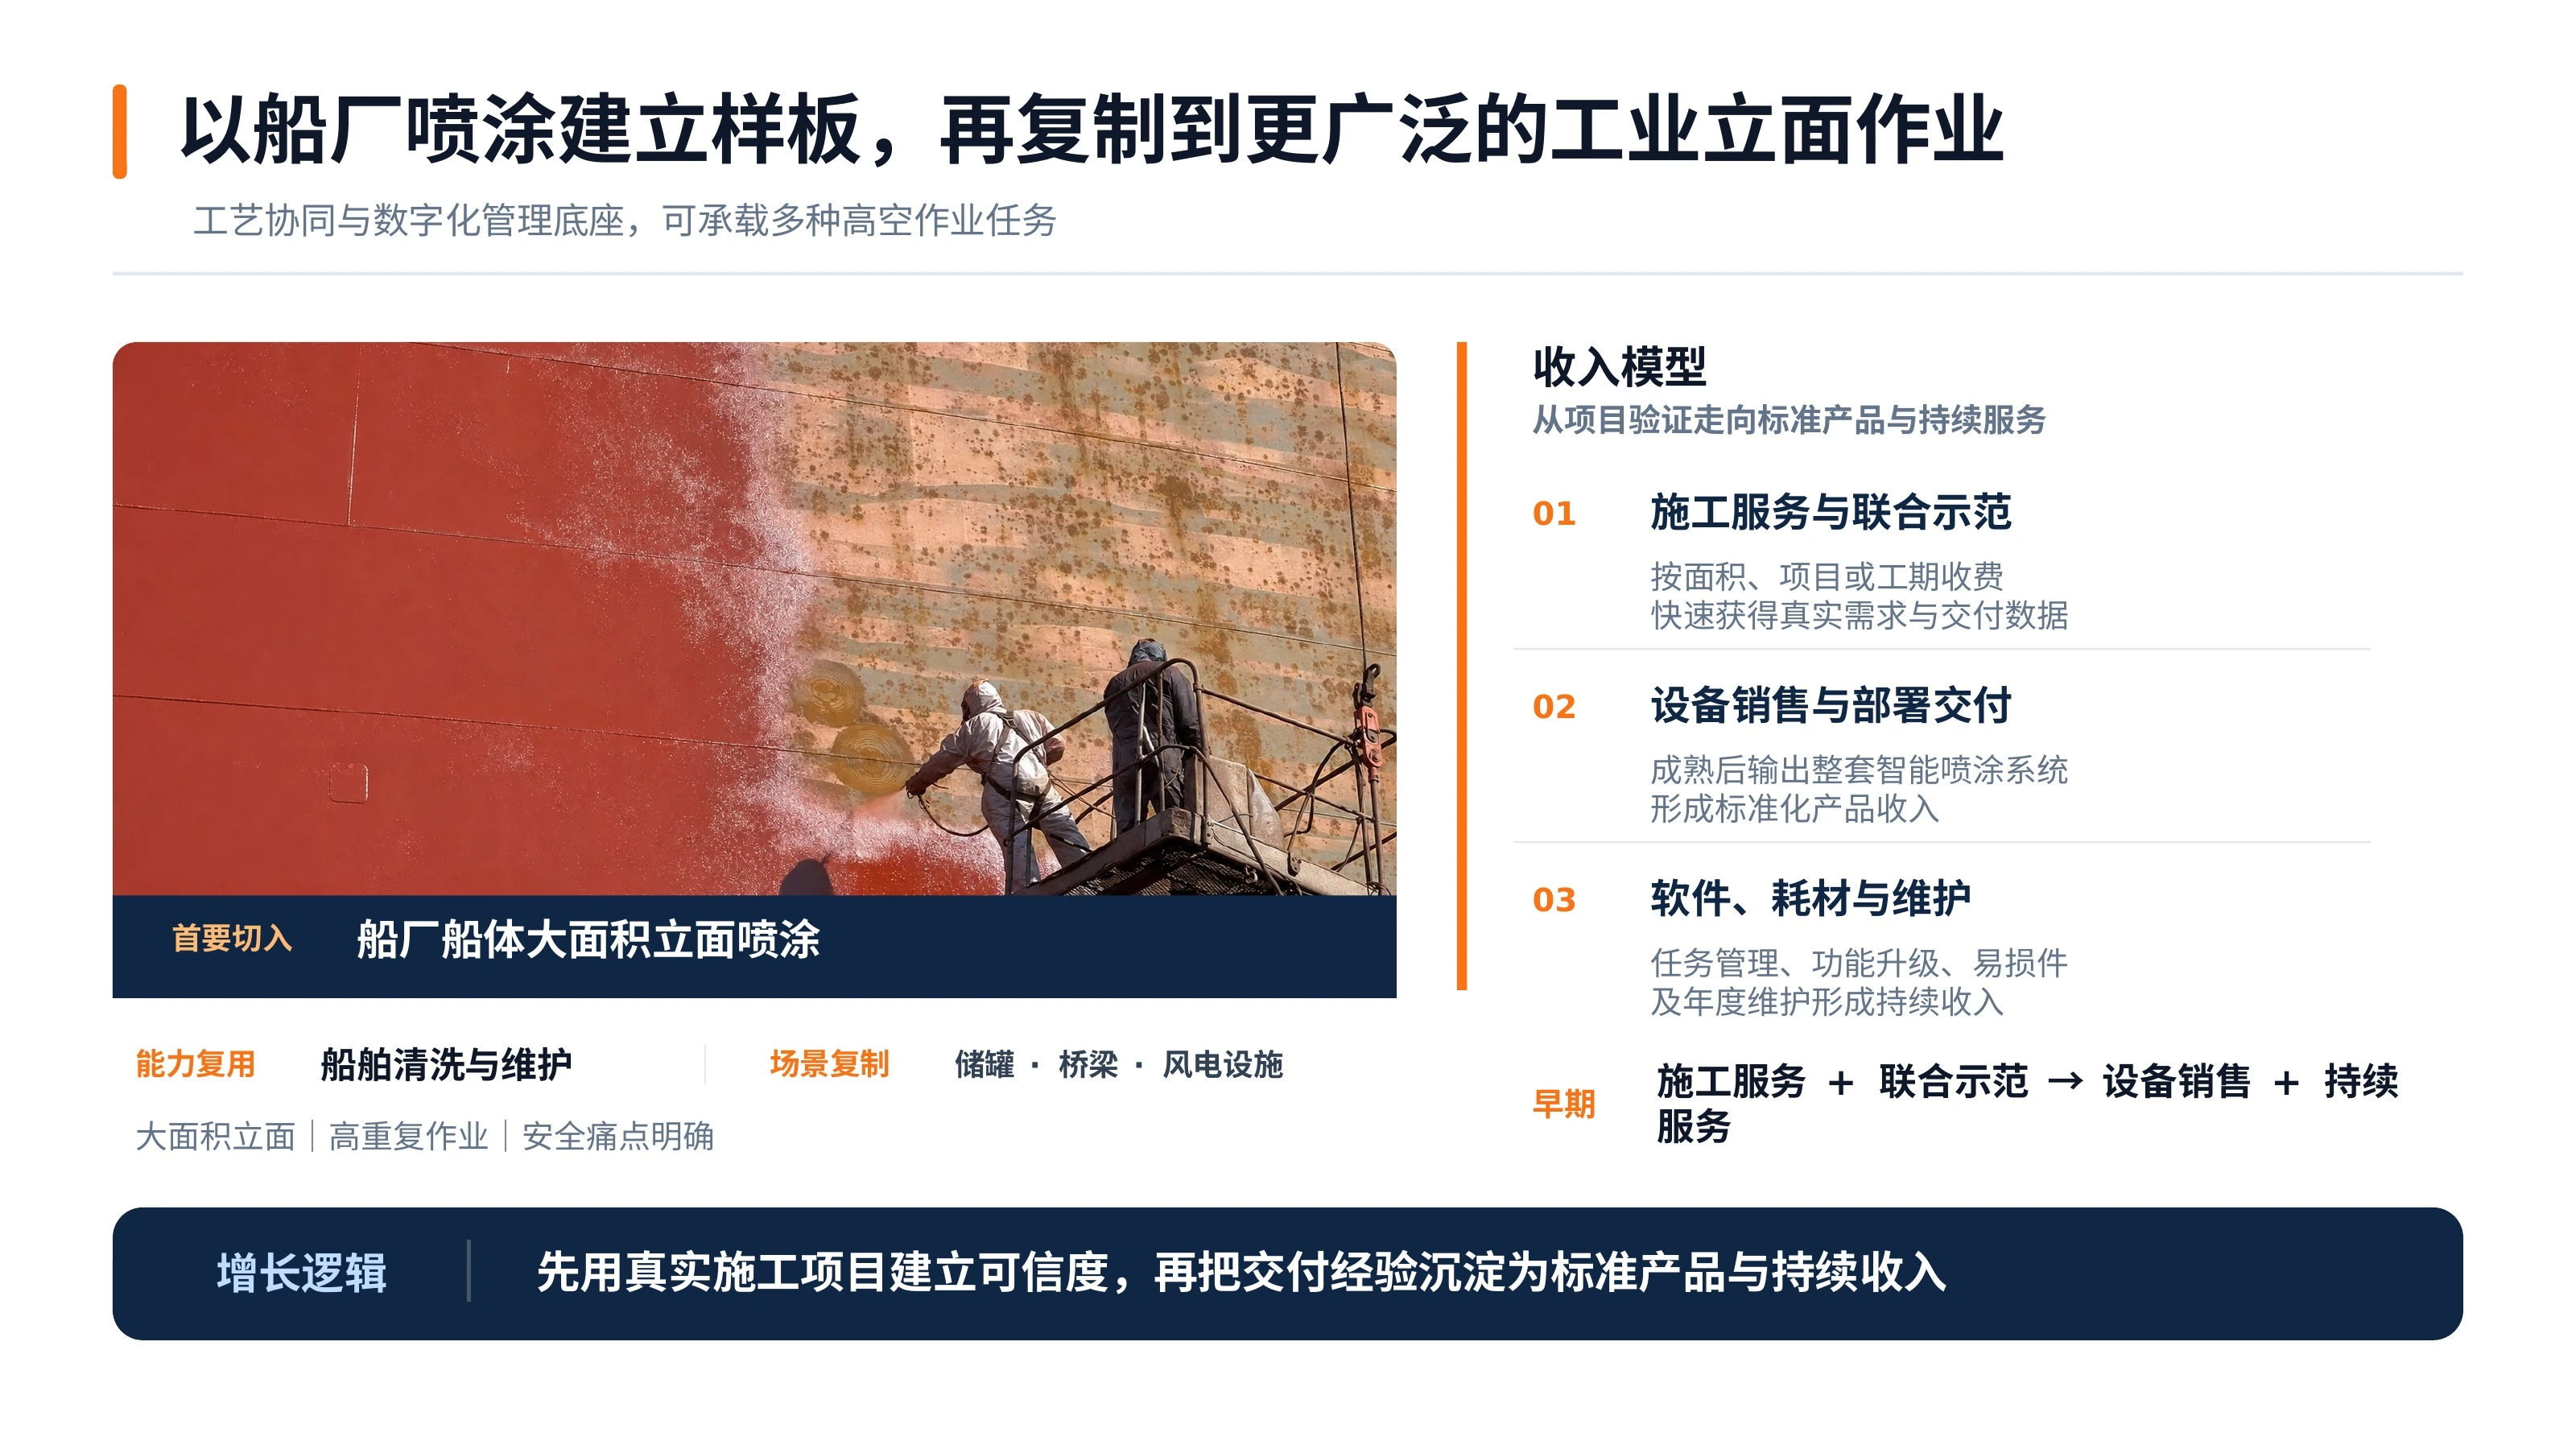
- 01
首要切入
船厂船体大面积立面喷涂
- 02
能力复用
船舶清洗与维护
- 03
场景复制
储罐、桥梁与风电设施
| 阶段 | 交付方式 | 收入形式 |
|---|---|---|
| 早期验证 | 施工服务与联合示范 | 按面积、项目或工期收费 |
| 产品成熟 | 设备销售与部署交付 | 整套智能喷涂系统 |
| 持续服务 | 软件、耗材与维护 | 功能升级、易损件与年度维护 |
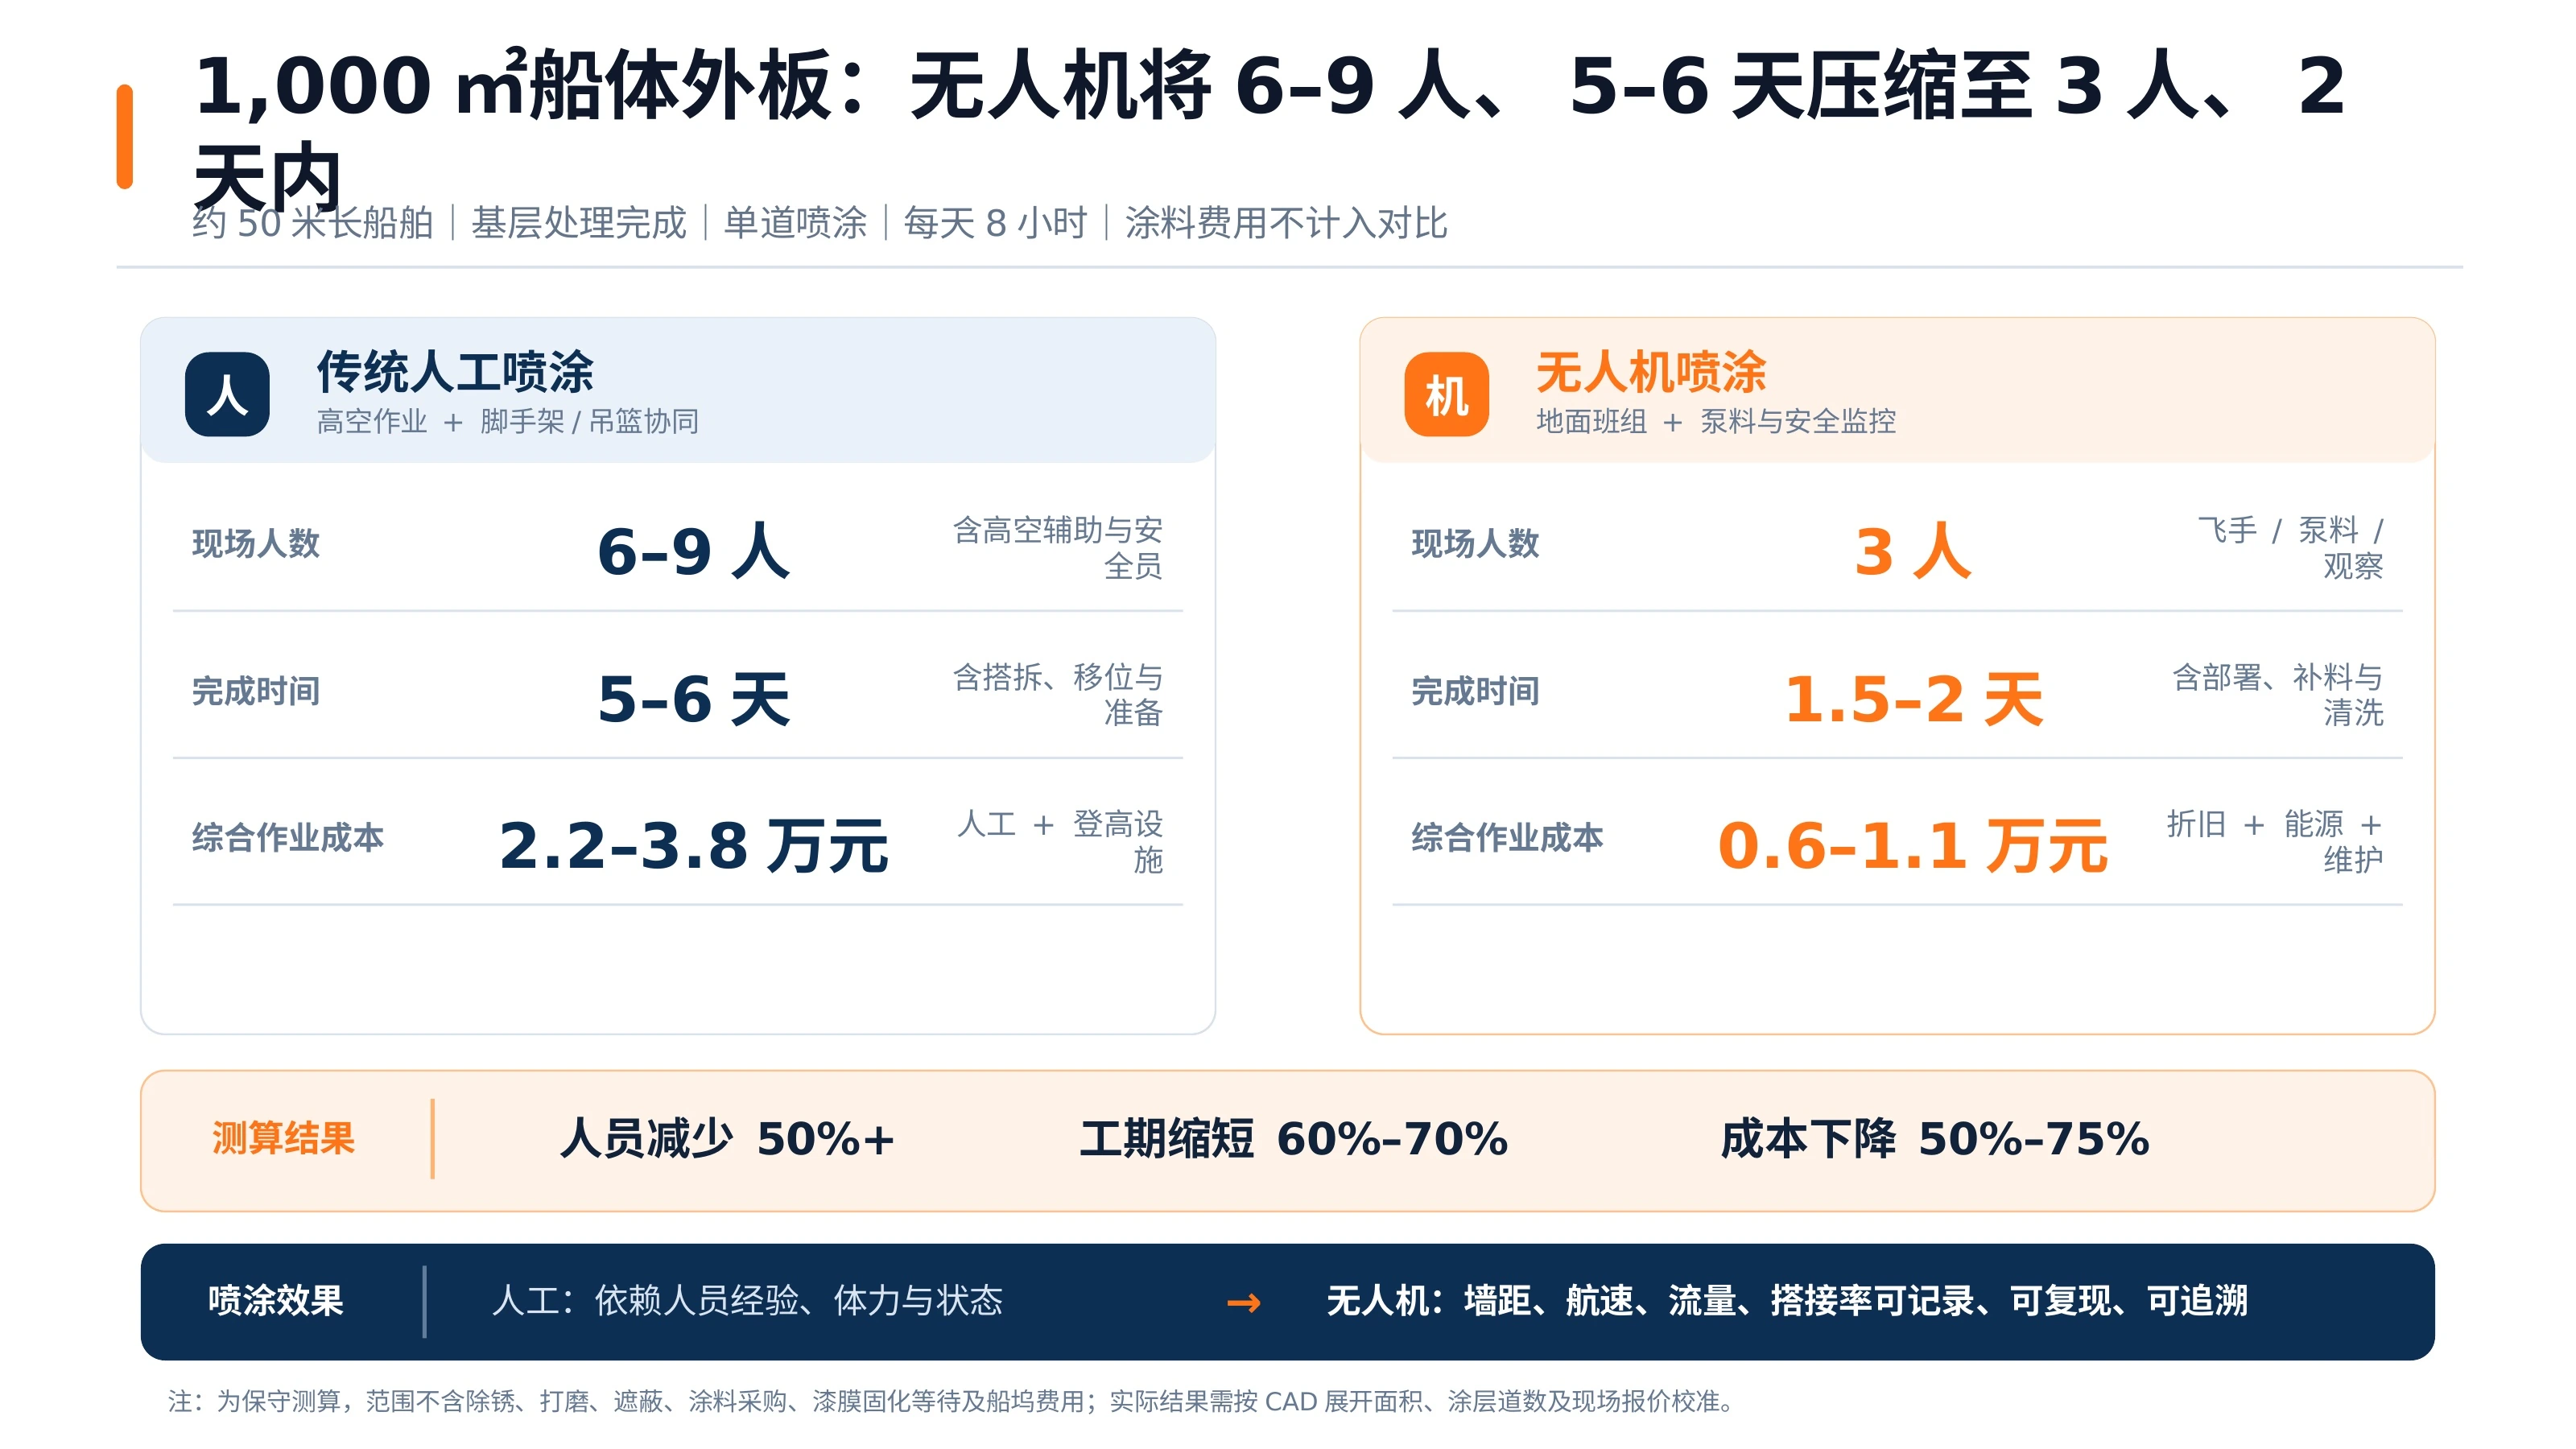
1,000㎡外板作业测算
BP 假设:约 50 米长船舶、基层处理完成、单道喷涂、每天 8 小时。
| 对比项 | 传统人工喷涂 | 无人机喷涂 |
|---|---|---|
| 现场人数 | 6–9 人 含高空辅助与安全员 | 3 人 飞手 / 泵料 / 观察 |
| 完成时间 | 5–6 天 含搭拆、移位与准备 | 1.5–2 天 含部署、补料与清洗 |
| 综合作业成本 | 2.2–3.8 万元 人工 + 登高设施 | 0.6–1.1 万元 折旧 + 能源 + 维护 |
| 过程一致性 | 依赖经验、体力与状态 | 记录墙距、航速、流量、搭接率 |
- 人员减少
- 50%+
- 工期缩短
- 60–70%
- 成本下降
- 50–75%
BP 测算
BP 测算
BP 测算
测算不含除锈、打磨、遮蔽、涂料采购、漆膜固化等待和船坞费用。实际结果需按 CAD 展开面积、涂层道数及现场报价校准。
技术路线与竞品比较
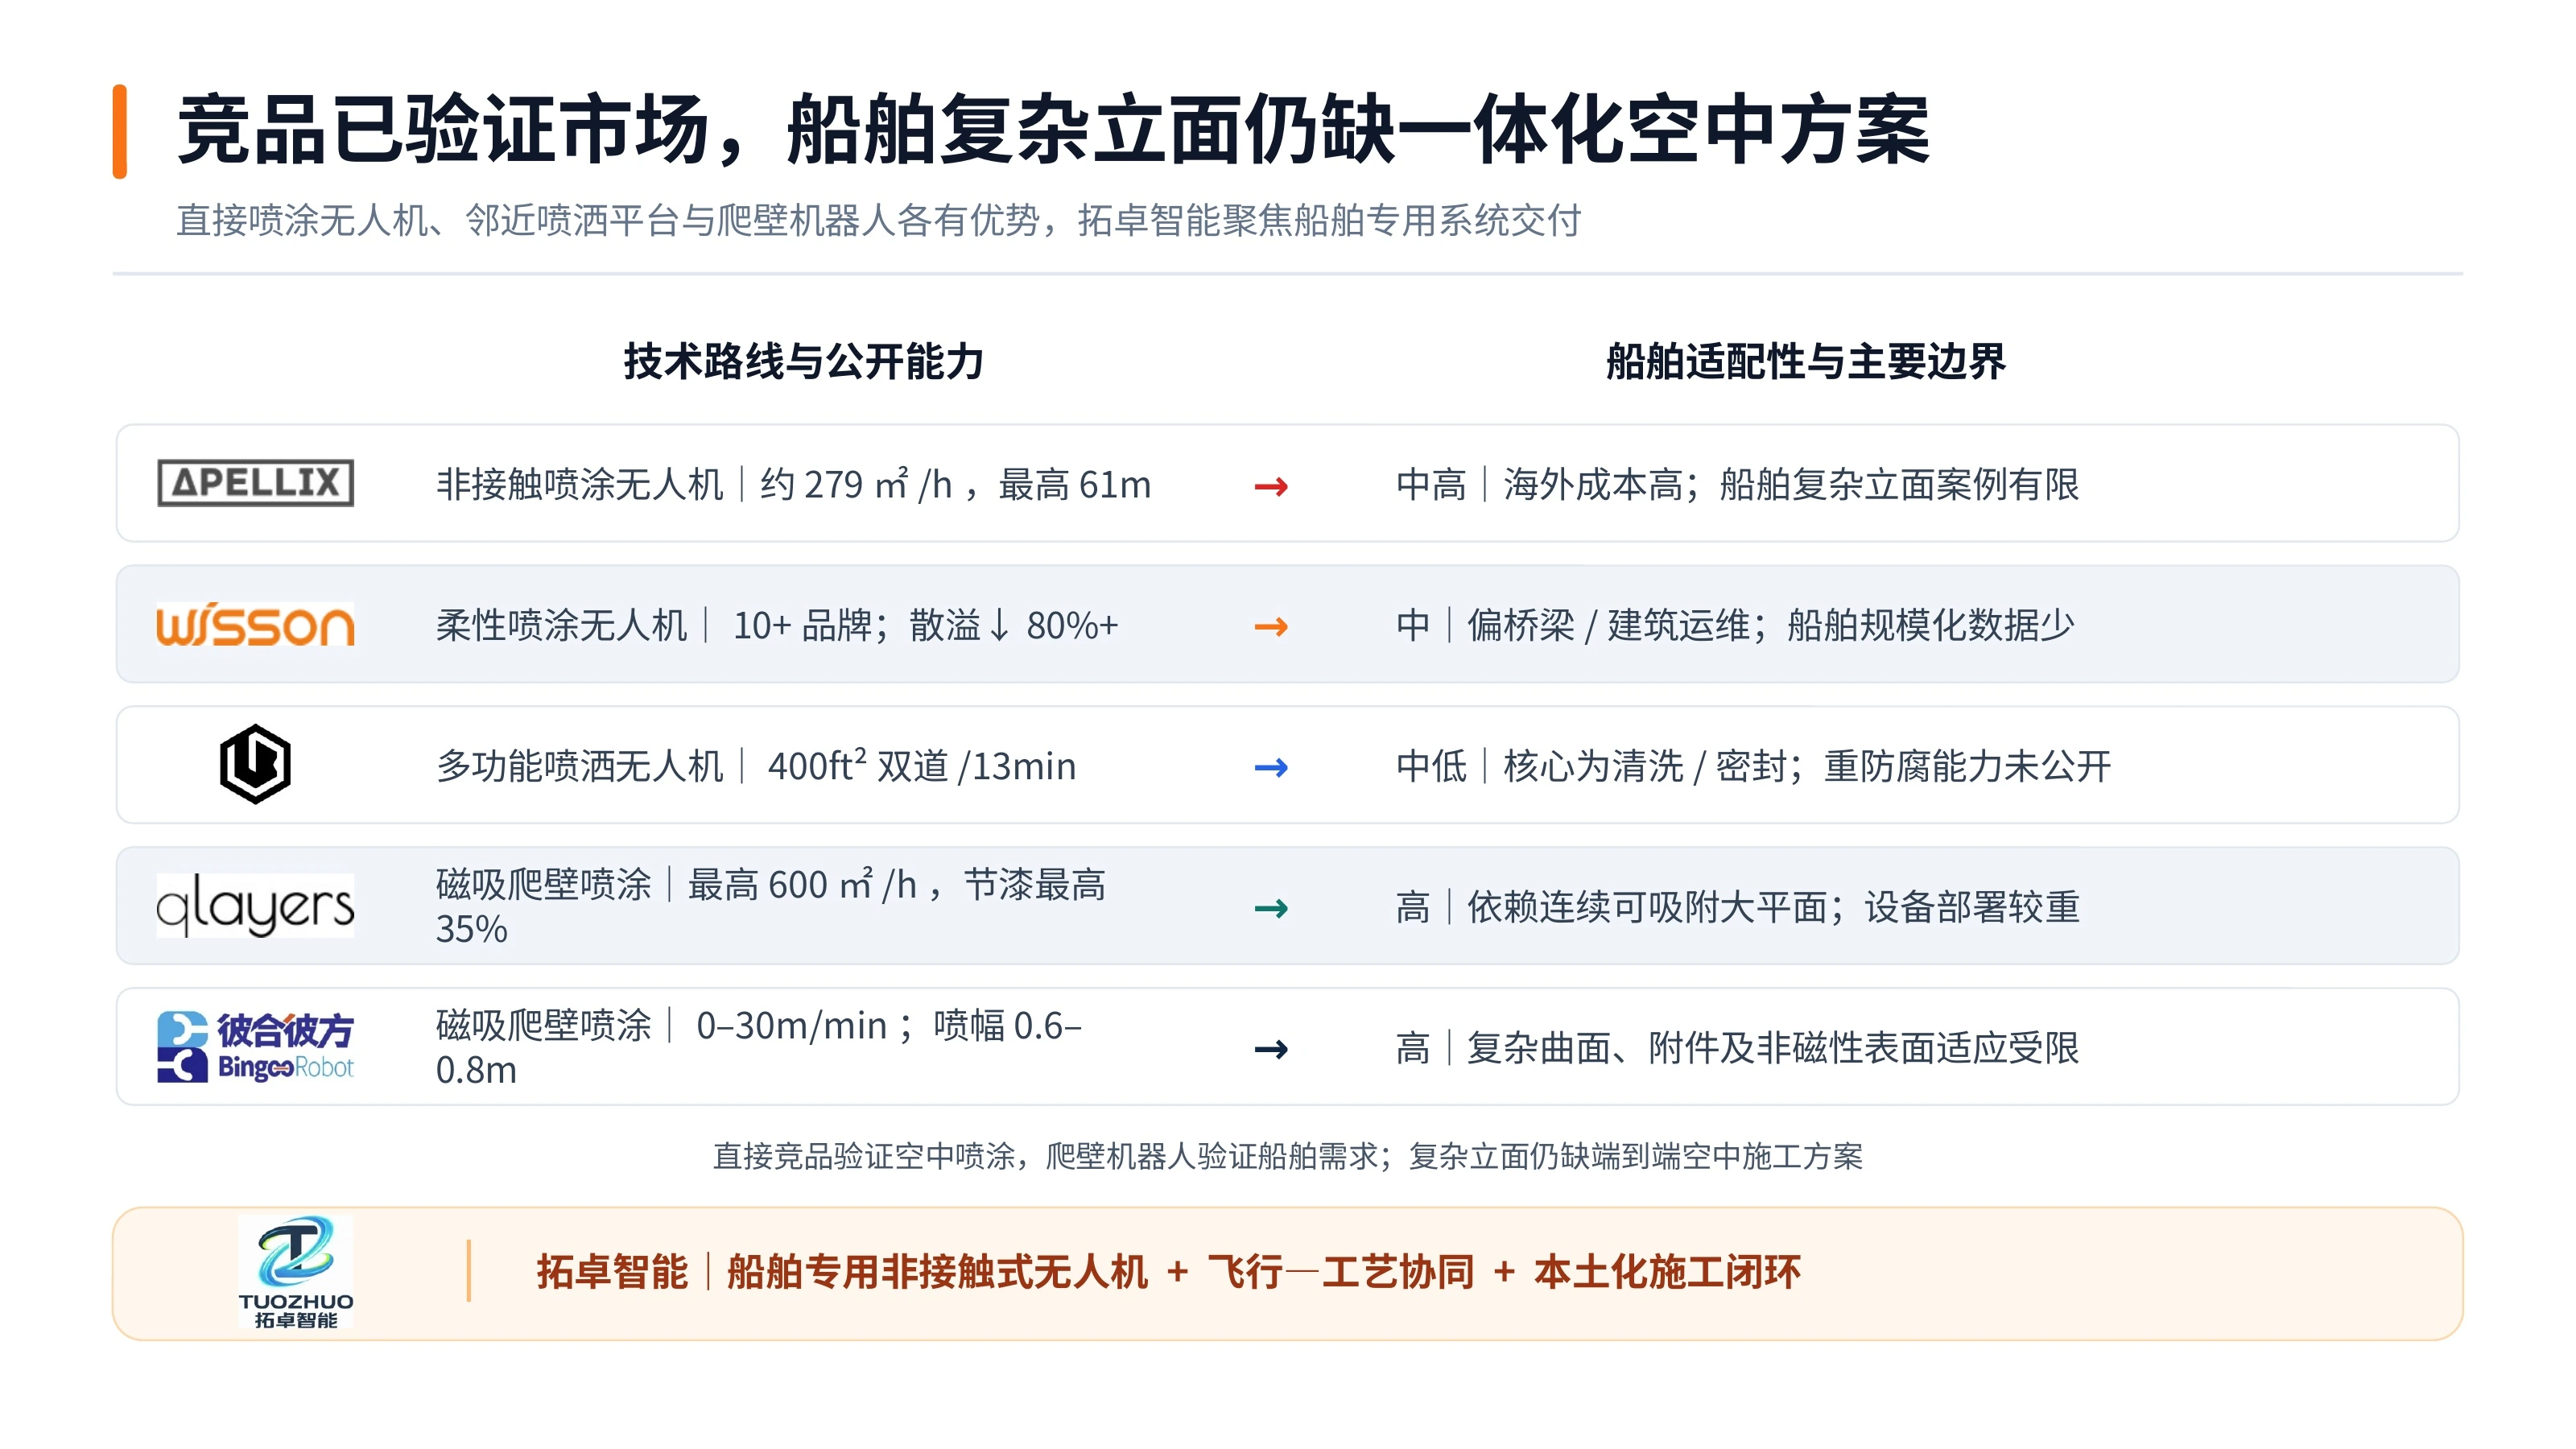
按 BP 第 14 页的公开能力整理,比较空中喷涂、邻近喷洒平台与磁吸爬壁路线。
| 路线 / 产品 | BP 列示能力 | 船舶适配边界 |
|---|---|---|
| APELLIX · 非接触喷涂无人机 | 约 279㎡/h;最高 61m | 中高:海外成本高,复杂船舶立面案例有限 |
| WISSON · 柔性喷涂无人机 | 10+ 品牌;散溢下降 80%+ | 中:偏桥梁 / 建筑运维,船舶规模数据少 |
| 多功能喷洒无人机 | 400ft² 双道 / 13min | 中低:核心为清洗 / 密封,重防腐能力未公开 |
| 磁吸爬壁喷涂 · Qlayers | 最高 600㎡/h;节漆最高 35% | 高:依赖连续可吸附大平面,部署较重 |
| 磁吸爬壁喷涂 · 镔谷 | 0–30m/min;喷幅 0.6–0.8m | 高:复杂曲面、附件与非磁性面适应受限 |
以上为 BP 的对比资料,指标的工况与统计口径不同,不作为同条件实测排名。拓卓智能在 BP 中定位为船舶专用非接触式无人机、飞行与工艺协同、本土化施工交付。
创始人与成果积累
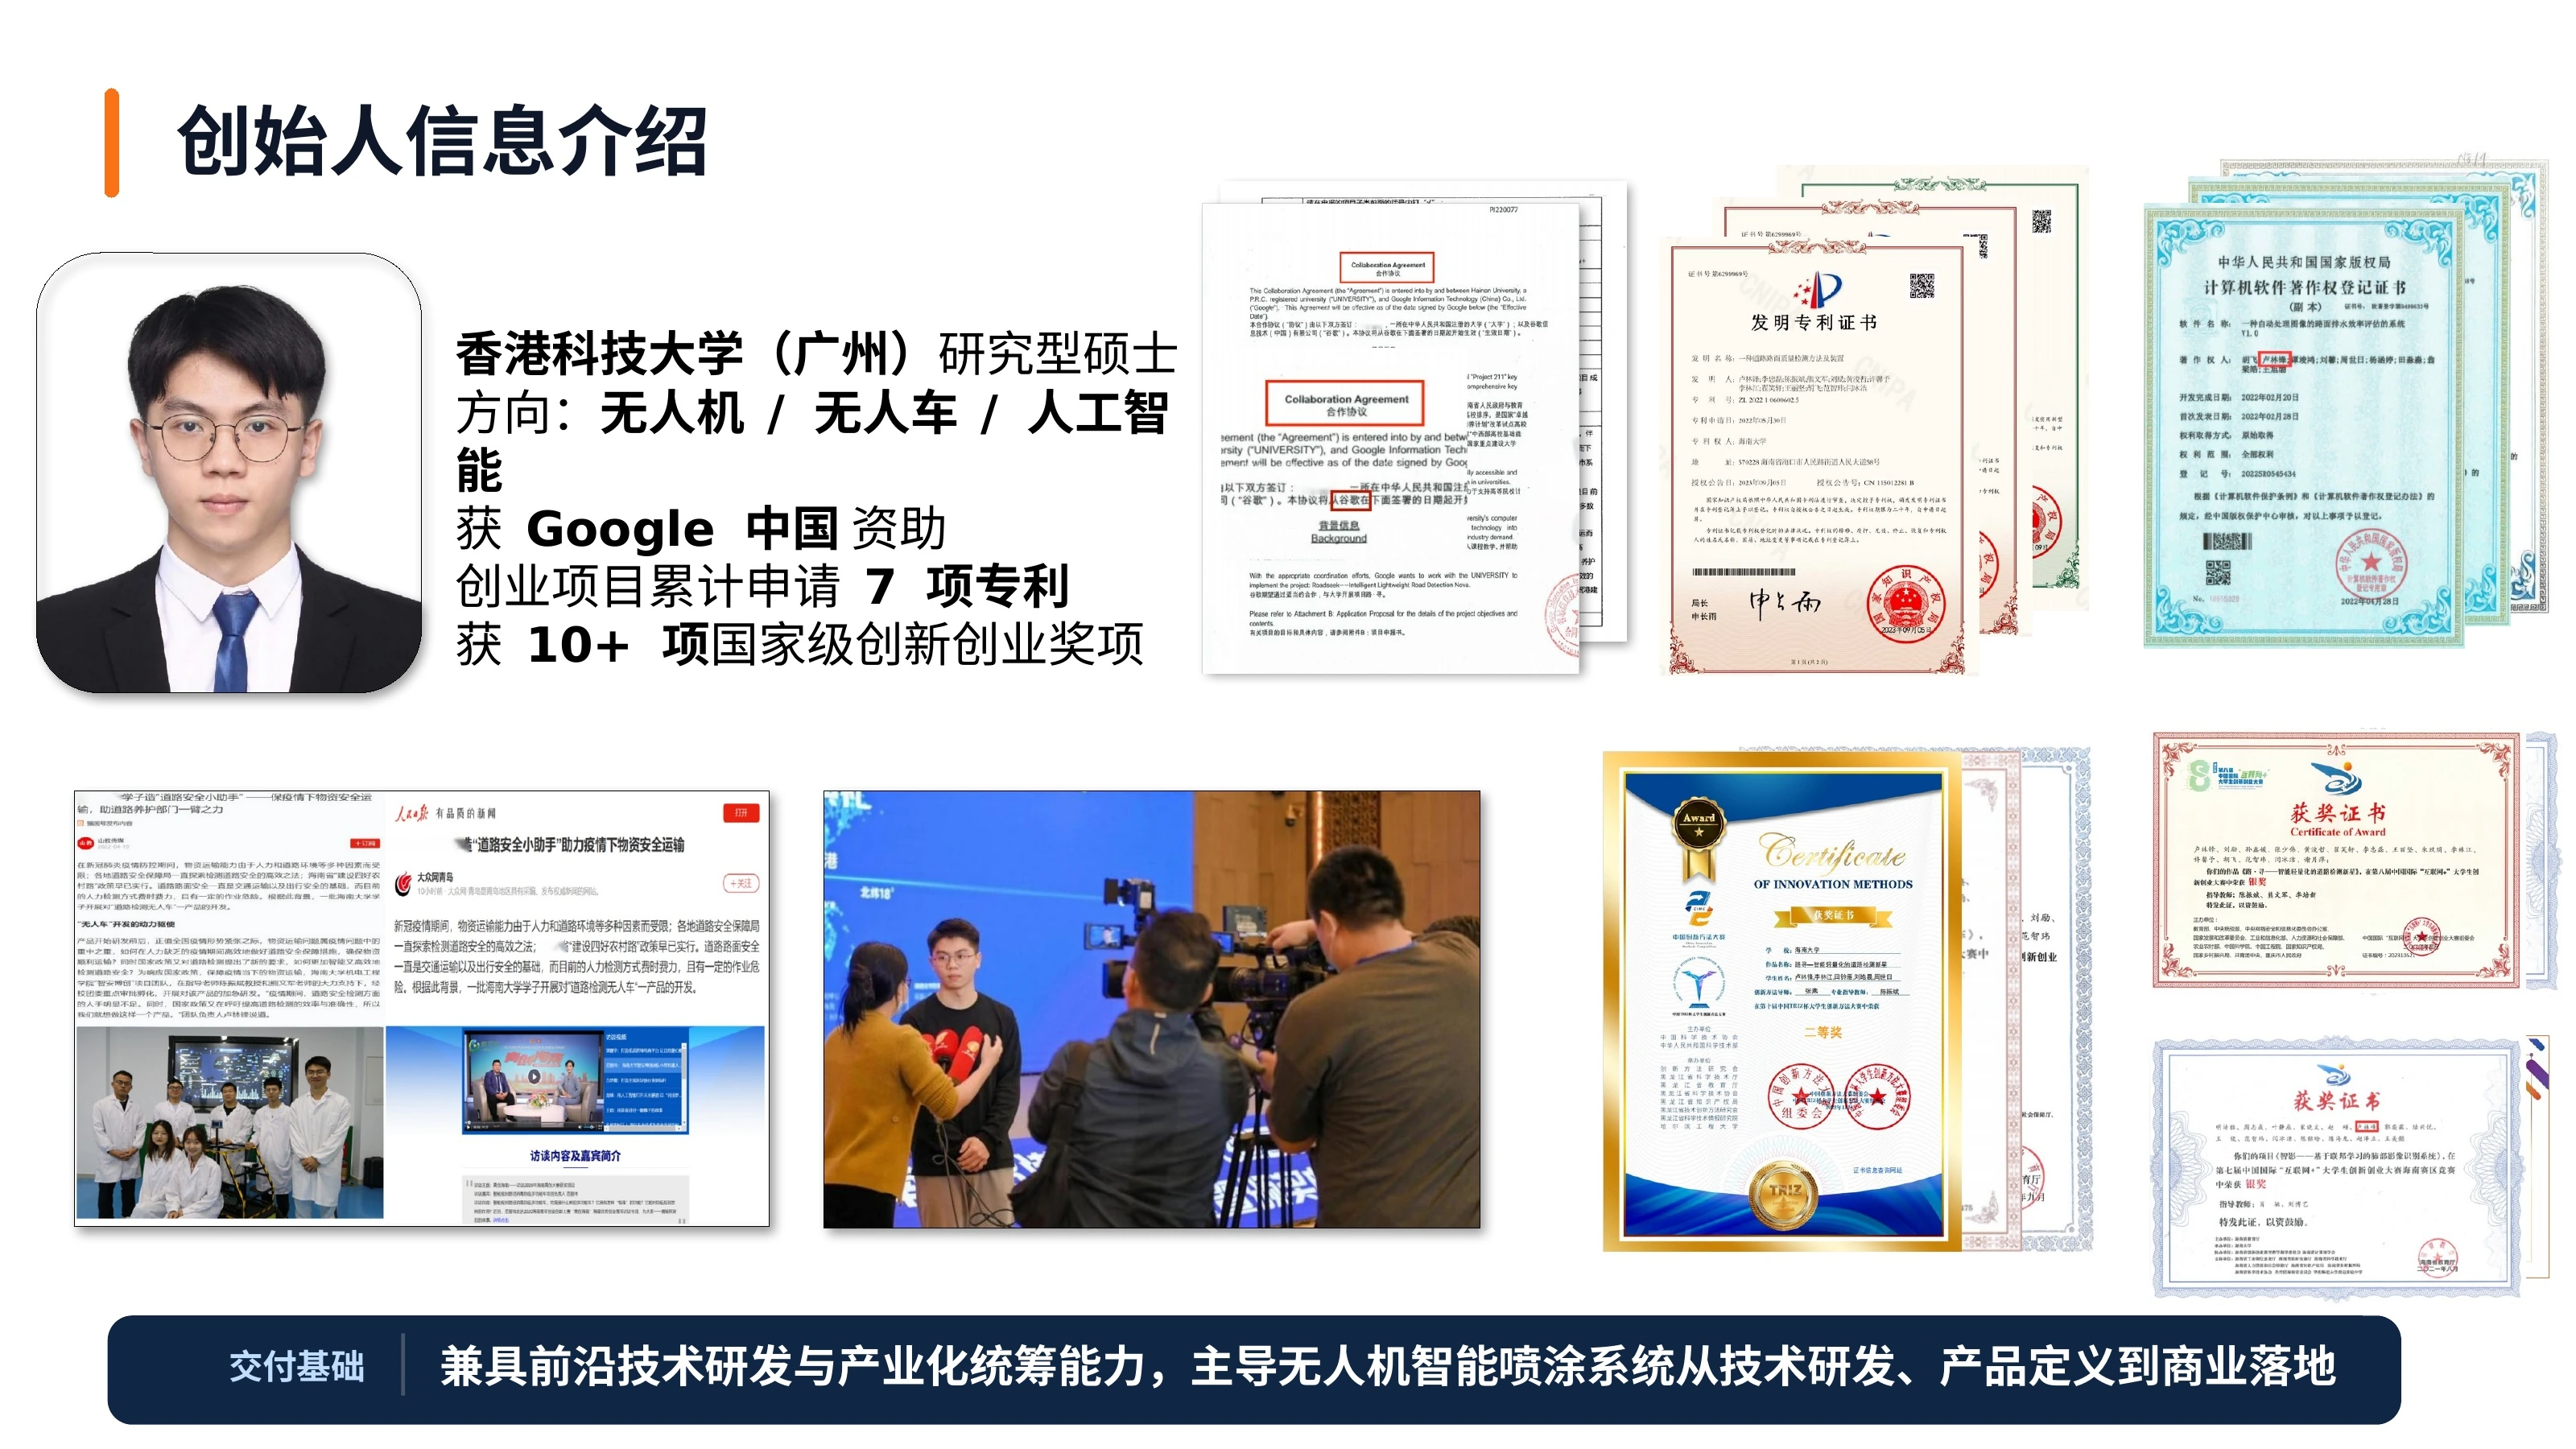
以无人机、无人车和人工智能方向的研究与工程积累,推进系统研发和产品定义。
- 专利累计申请
- 7 项
- 创新创业奖项
- 10+
- 香港科技大学(广州)
- MPhil
创业项目累计
沿用个人主页统计口径
研究型硕士
| 维度 | 内容 |
|---|---|
| 研究方向 | 无人机 / 无人车 / 人工智能 |
| 项目资助 | Google 中国项目资助 |
| 项目工作 | 无人机智能喷涂系统研发、产品定义与商业落地统筹 |
 查看成果资料 ↗
算法、研发与交付团队
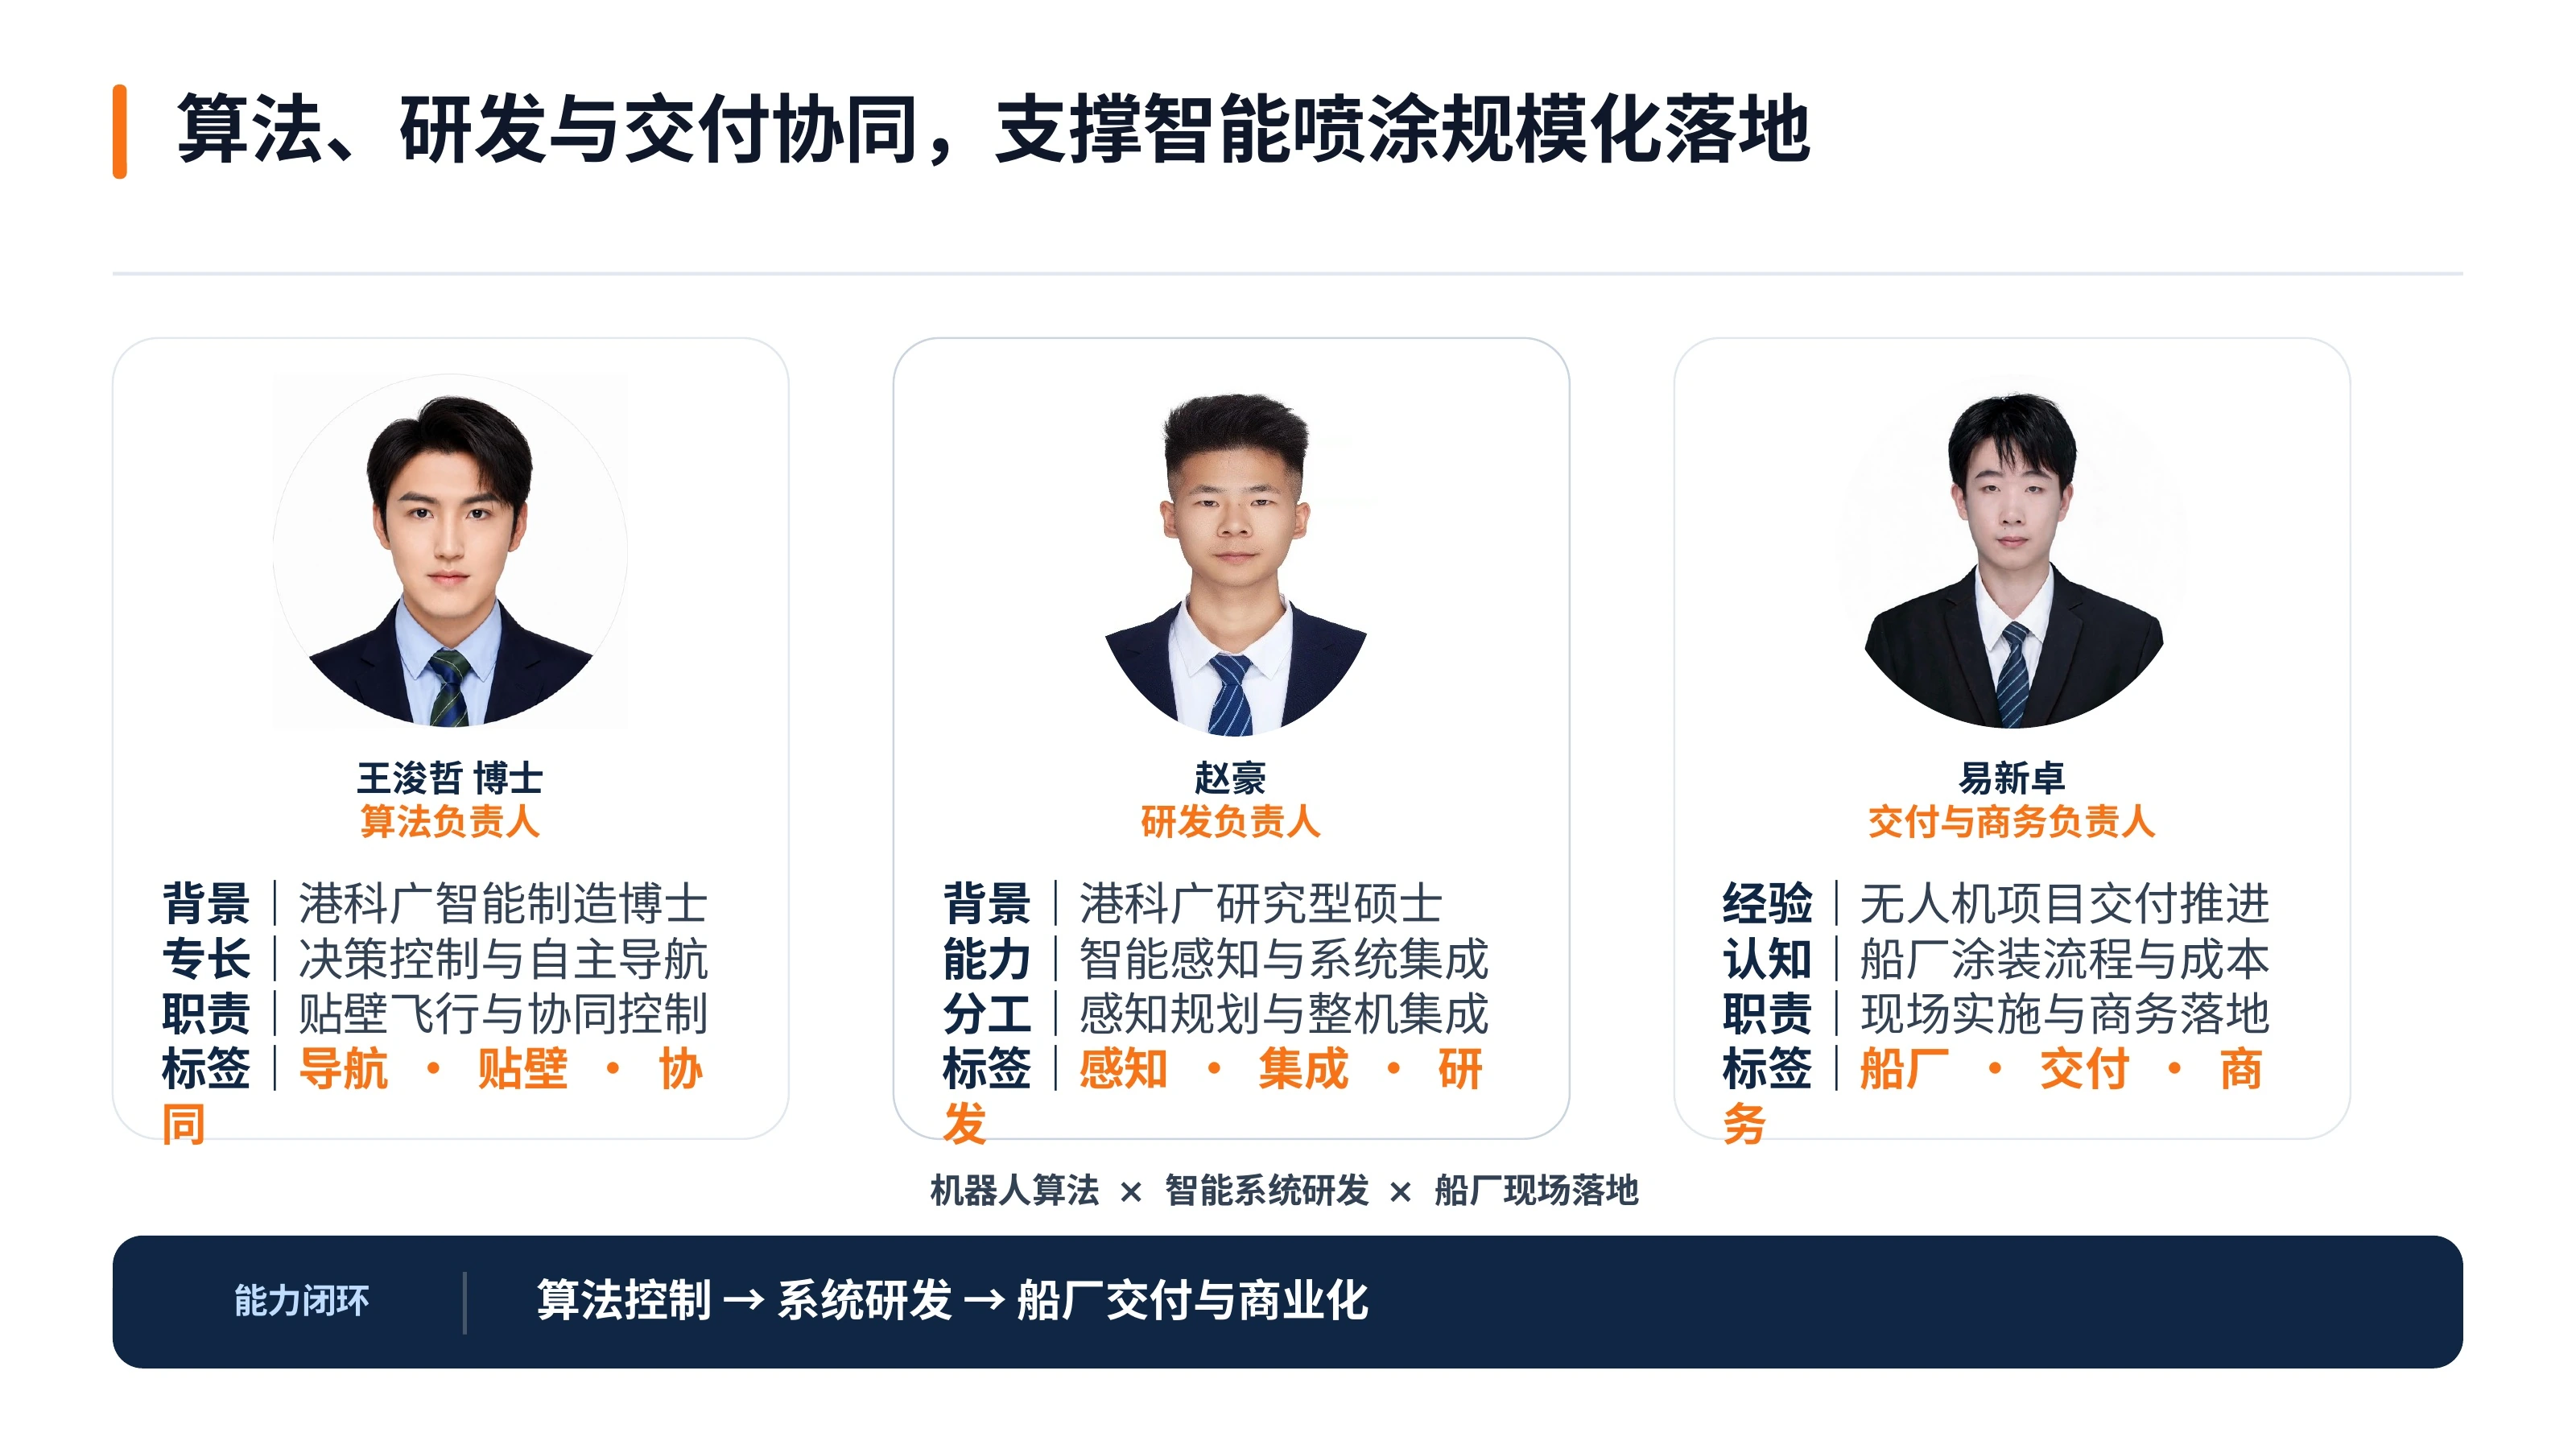
用算法控制、系统研发与现场实施连接技术到交付。
| 成员 | 背景 / 能力 | 主要职责 |
|---|---|---|
| 王浚哲博士 | 港科广智能制造博士;决策控制、自主导航 | 贴壁飞行与协同控制 |
| 赵豪 | 港科广研究型硕士;智能感知与系统集成 | 感知规划与整机集成 |
| 易新卓 | 无人机项目交付经验;船厂涂装流程与成本认知 | 现场实施与商务落地 |
供应链、研发与目标场景
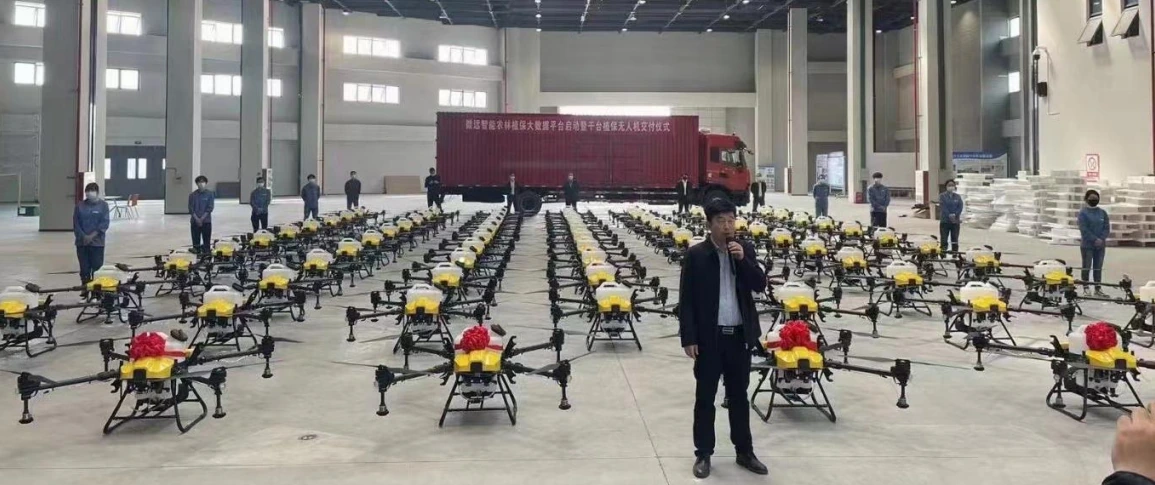
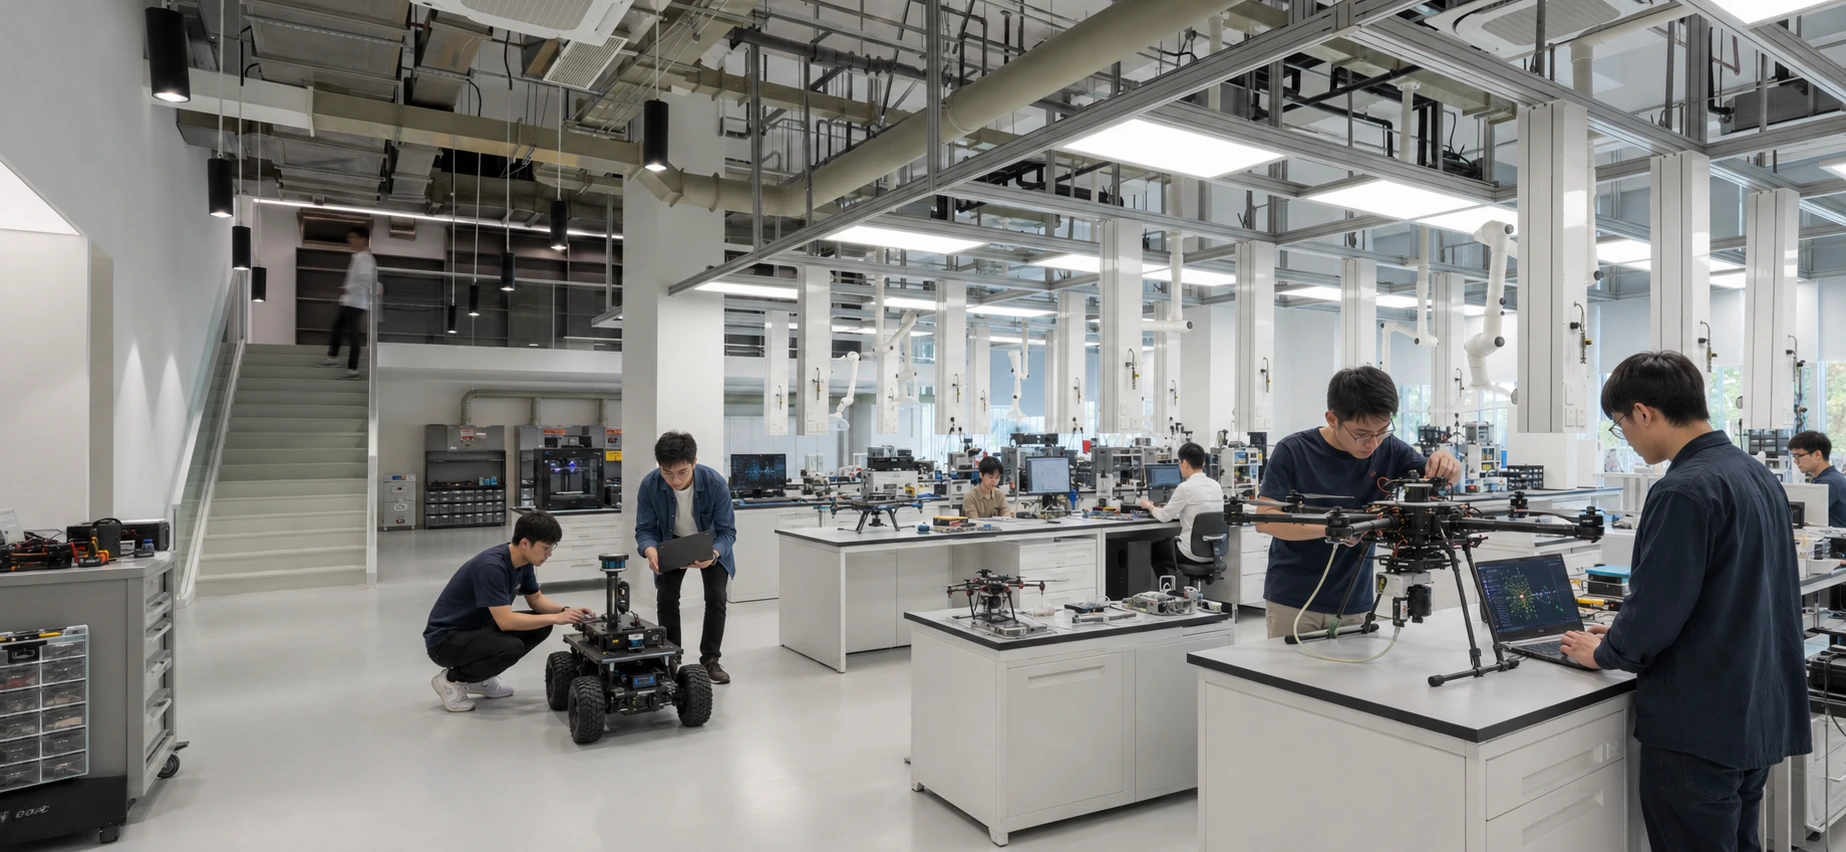
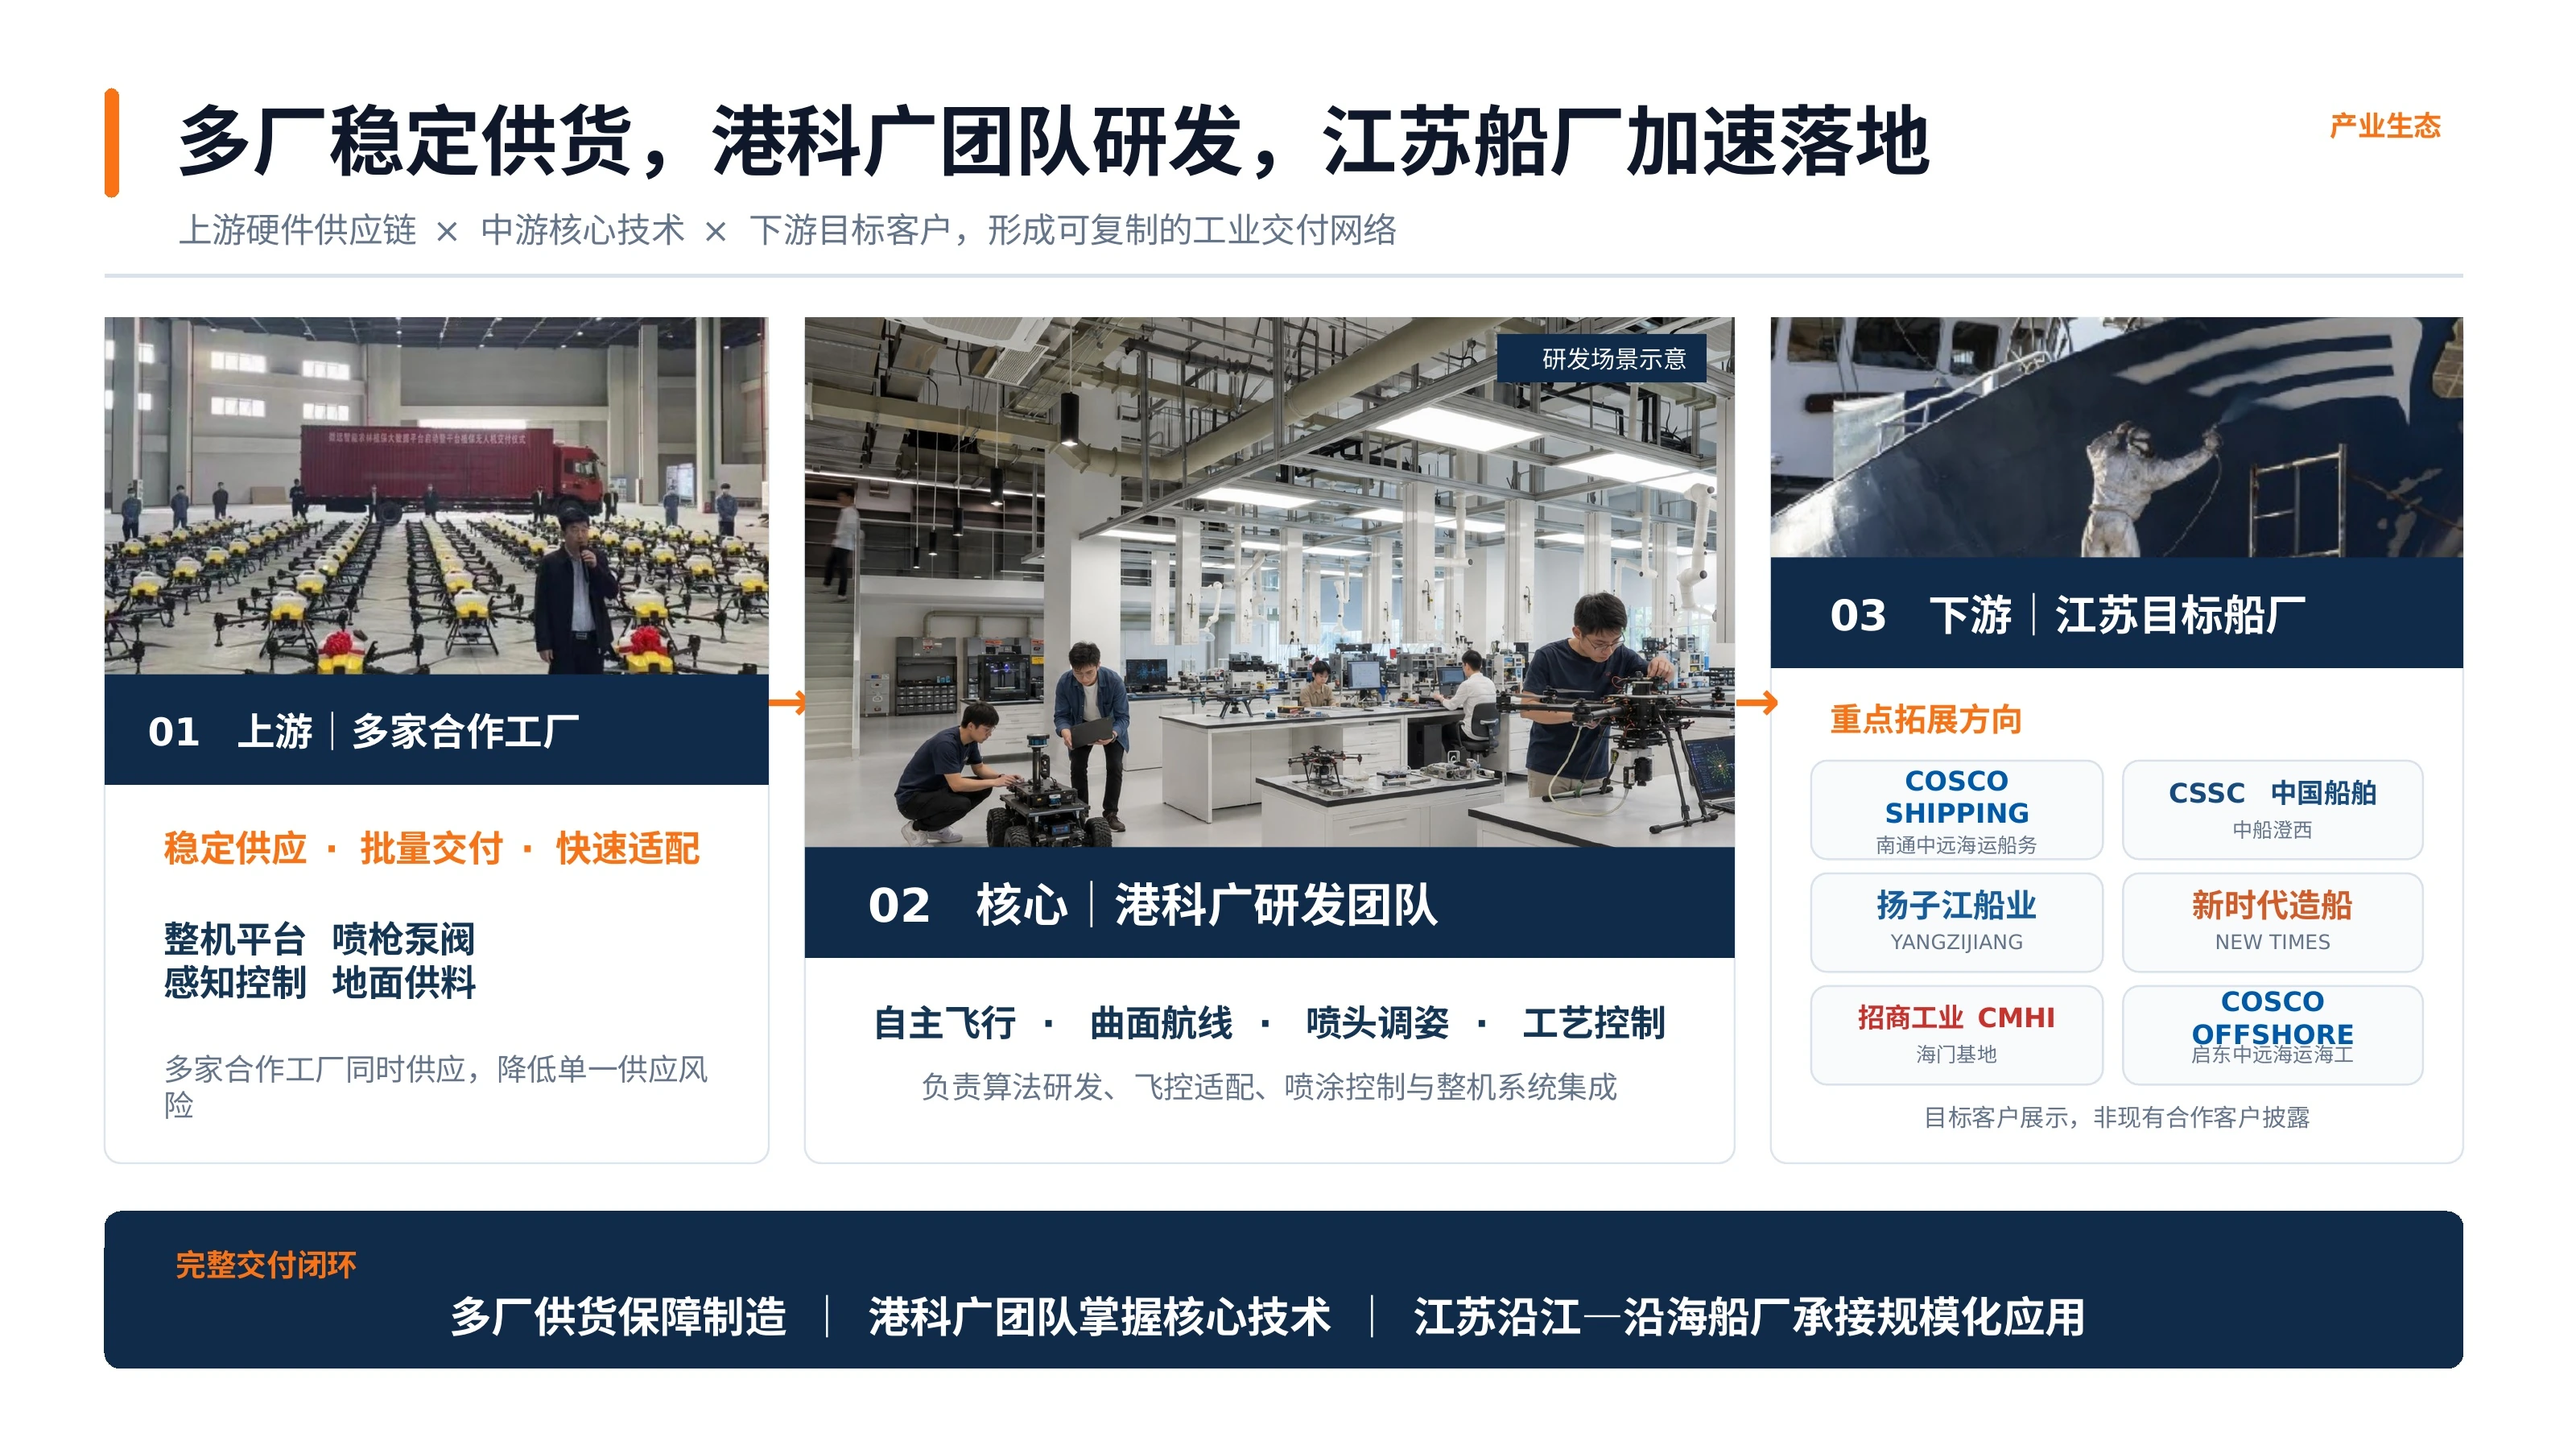
多厂供货、核心技术研发和船厂应用构成 BP 规划的交付网络。
| 环节 | 组成 | 角色 |
|---|---|---|
| 上游供货 | 整机平台、喷枪泵阀、感知控制、地面供料 | 多家工厂适配,降低单一供应风险 |
| 核心研发 | 港科广研发团队 | 算法研发、飞控适配、喷涂控制与整机集成 |
| 下游拓展 | 江苏沿江与沿海目标船厂 | 联合试点和规模化应用拓展 |
| 区域方向 | BP 列示目标 |
|---|---|
| 南通 / 澄西 | 南通中远海运船务、中船澄西 |
| 沿江造船 | 扬子江船业、新时代造船 |
| 海门 / 启东 | 招商工业海门基地、启东中远海运海工 |
上述船厂为 BP 中的目标客户展示,不表示已建立合作、签署合同或获得背书。
商业订单与交付进展
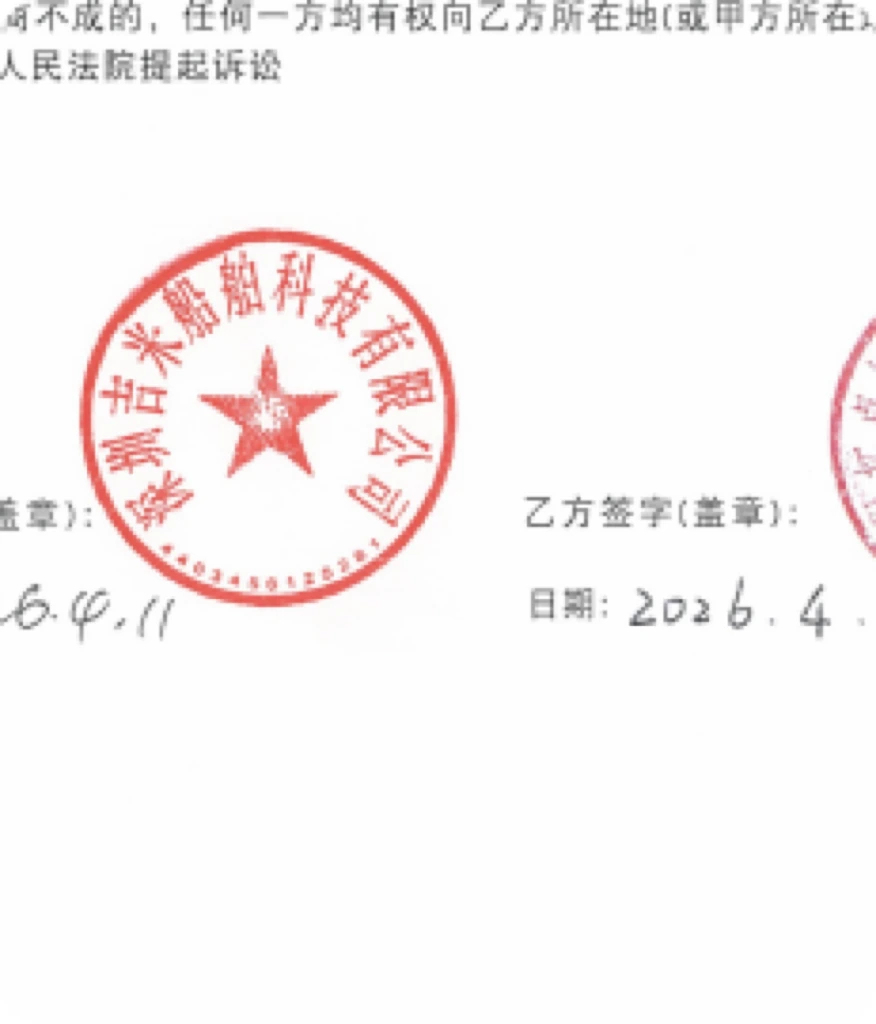
公司成立 6 个月,累计获得 8 台意向订单;已与船厂达成长期商业合作,并已交付 2 台工业无人机。
- 公司成立
- 6 个月
- 累计意向订单
- 8 台
- 工业无人机交付
- 已交付 2 台
面向工业无人机应用
与实际交付分别统计
面向船舶喷涂作业
| 状态 | 技术与交付事项 |
|---|---|
| 已实现 | 喷涂样机与集成、自动航线与稳定贴壁、喷涂启停与任务管理、与船厂达成长期商业合作、两台工业无人机交付 |
| 验证中 | 泵阀响应与模式切换;膜厚、覆盖率、耗漆量;涂料工况适配;连续作业 |
| 下一阶段 | 设备定型、验收标准与 SOP、供应链和小批量生产、工业立面拓展 |
| 类别 | BP 所列内容 |
|---|---|
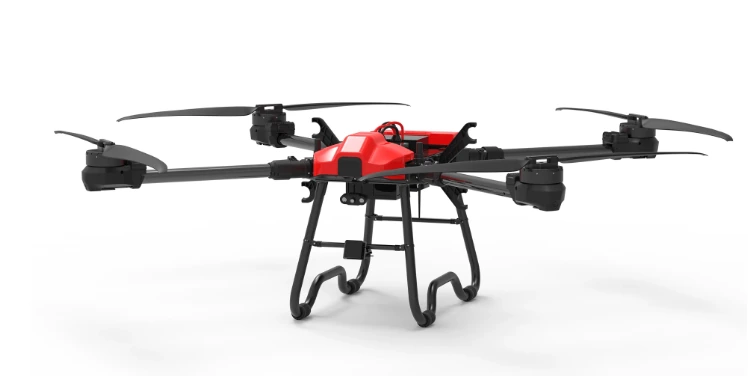
| 飞行平台 | 飞行平台与定位系统 |
| 作业设备 | 四枪清洗 / 喷涂设备 |
| 配套 | 遥控器、供电与转换头 |
已与船厂达成长期商业合作。8 台为累计意向订单,2 台为已交付工业无人机;合同签章图片来自早期 BP 资料。
研发投入与 12–18 个月计划
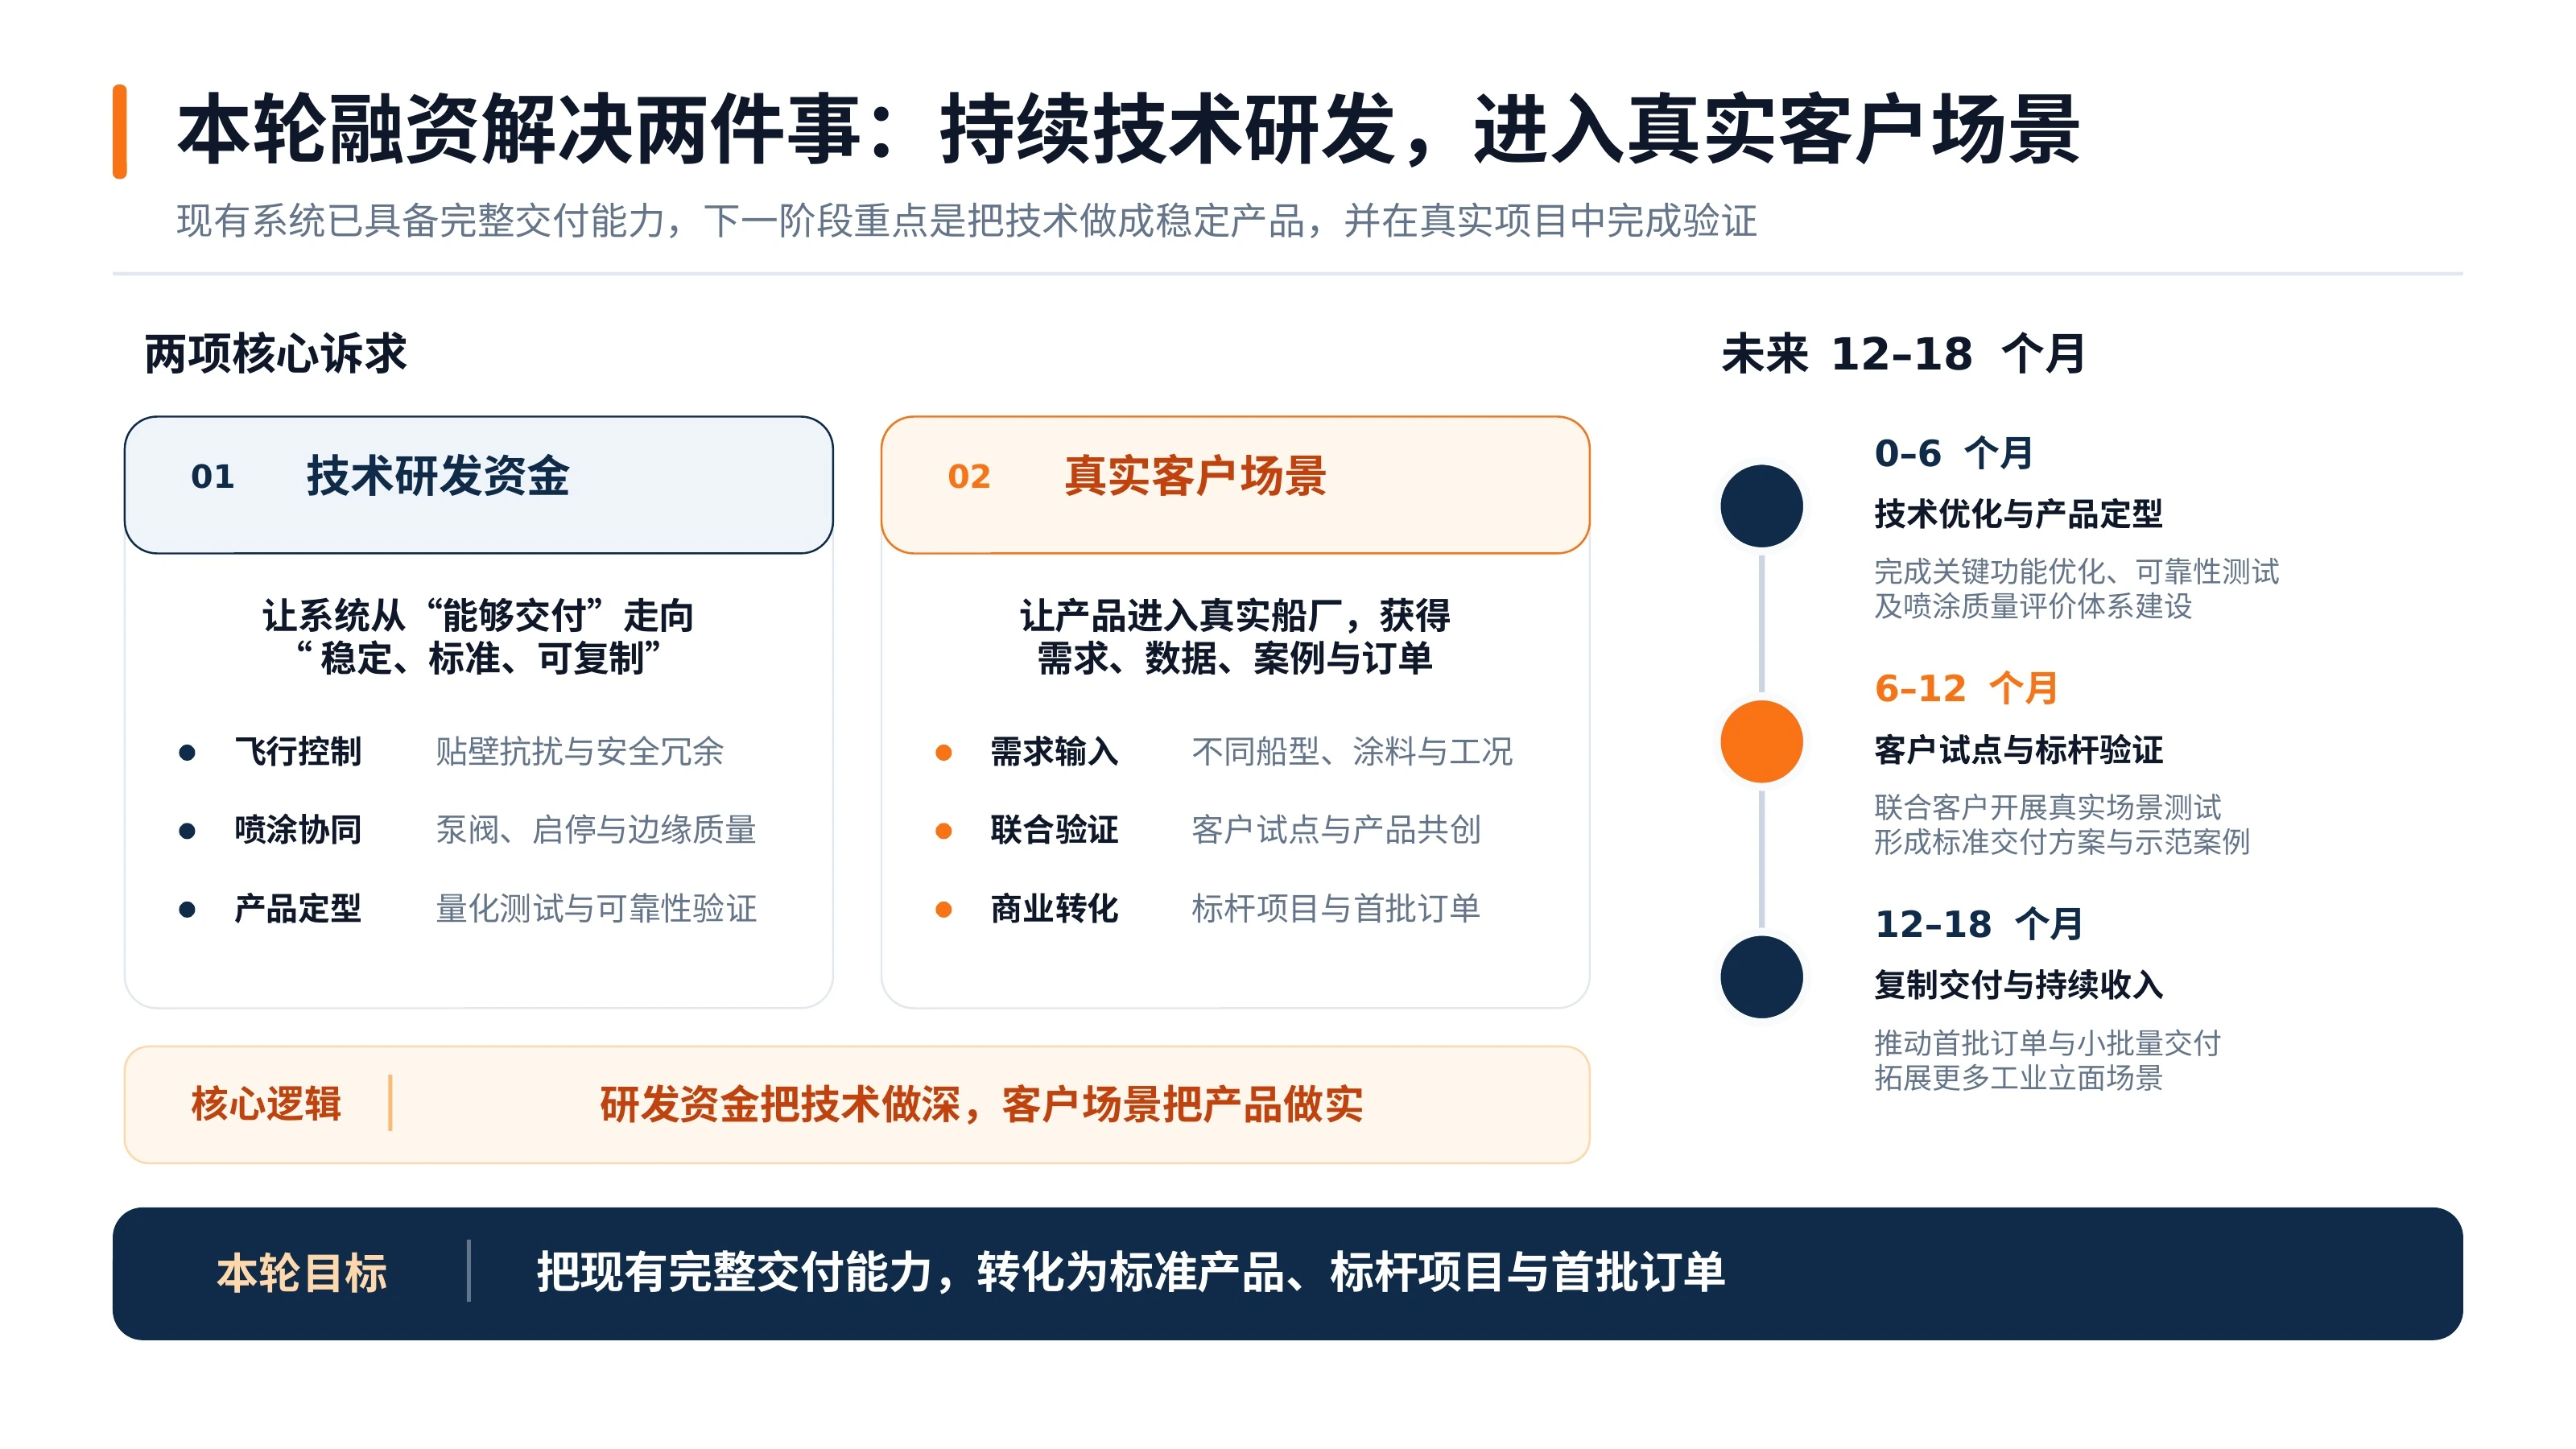
BP 将下一阶段资源聚焦于持续研发、真实客户试点和产品定型。
| 投入方向 | 重点工作 | 目标 |
|---|---|---|
| 技术研发 | 贴壁抗扰、安全冗余、泵阀与启停、边缘质量、可靠性测试 | 稳定、标准、可复制的产品 |
| 客户场景 | 不同船型与涂料需求、联合验证、试点共创 | 真实数据、示范案例与后续订单 |
- 01
0–6 个月
技术优化、可靠性测试、喷涂质量评价体系
- 02
6–12 个月
客户真实场景试点、标准交付方案与标杆验证
- 03
12–18 个月
小批量交付、复制施工经验、拓展工业立面
以上为 BP 中以项目推进为起点的相对时间计划,不代表已经完成的里程碑。
联合试点与合作需求
以真实施工场景完成产品定型,用验收数据支持后续复制。
| 资源 | 需求 |
|---|---|
| 场景伙伴 | 船厂、钢结构施工与重防腐业主 |
| 工程资源 | 试验立面、工艺专家、验收与安全协同 |
| 资金用途 | 工程验证、产品化、试点交付与核心团队 |
下一步:确认试点场景、验收口径与资源投入。
交流项目 · lex02241@gmail.com ↗