创业项目 / VENTURE PROJECTPERCEPTION IN THE WILD / UGV
智能道路病害检测See the road ahead.
让巡检信息从道路现场,走到可追踪的检测报告。
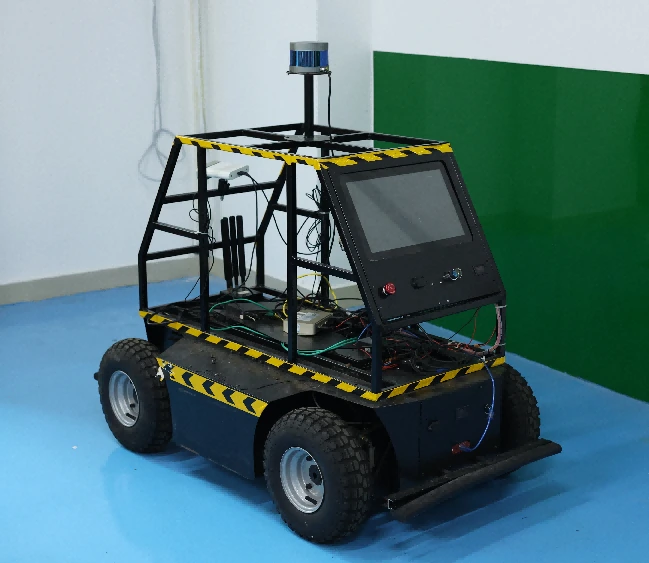
从实验室,
驶向道路现场。
轮式移动平台承载感知与计算设备,将环境采集、地图构建与巡检任务连接到同一套系统中。
01 / OVERVIEW项目概览
从道路现场,到检测报告。
无人车搭载感知与计算设备,连接巡检和可视化。
| 模块 | 配置或输入 | 作用 |
|---|---|---|
| 移动平台 | 无人巡检车实车 | 承载传感器与车载终端 |
| 环境感知 | 16 线激光雷达 + 视觉 | 环境扫描与道路感知 |
| 地图与任务 | 人工初次建图、地图同步 | 选择区域并派车巡检 |
| 检测与展示 | 边缘计算、检测结果 | 报告与实时可视化 |
02 / APPROACH系统流程概览
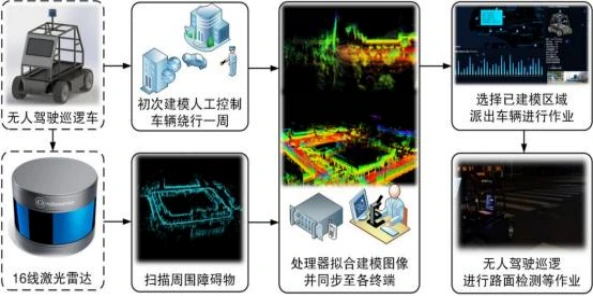 查看原图 ↗
从初次人工建图、环境扫描,到地图同步、区域选择与无人巡检。
从问题出发,
连接每一步。
- 01
现场感知
结合激光雷达与视觉,获取道路环境信息。
- 02
边缘处理
在巡检平台上进行数据处理,连接病害检测结果。
- 03
云端展示
通过云端看板展示信息,形成检测到报告的闭环。
03 / FIELD RECORDS现场与系统记录
已验证的链路
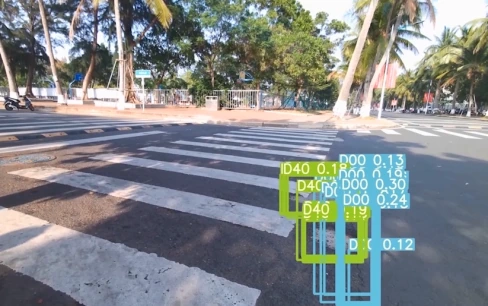
根据项目资料,原型已验证“检测—报告”闭环,并实现实时可视化。这里的重点是巡检流程与信息链路的贯通。
项目资料:个人介绍第 12 页及实车、检测、界面与流程原始图片。