学术项目 / ACADEMIC PROJECTITSC 2026 · NAPLES, ITALY
IPSF 意图保持安全过滤器Preserve intent.
Enforce safety.
Proposed System: Intent-Preserving Safety Filter (IPSF)
在安全约束下,寻找尽可能接近人类指令的控制动作。
01 / PROPOSED SYSTEMHuman command → Safety filter → Control
 查看原图 ↗
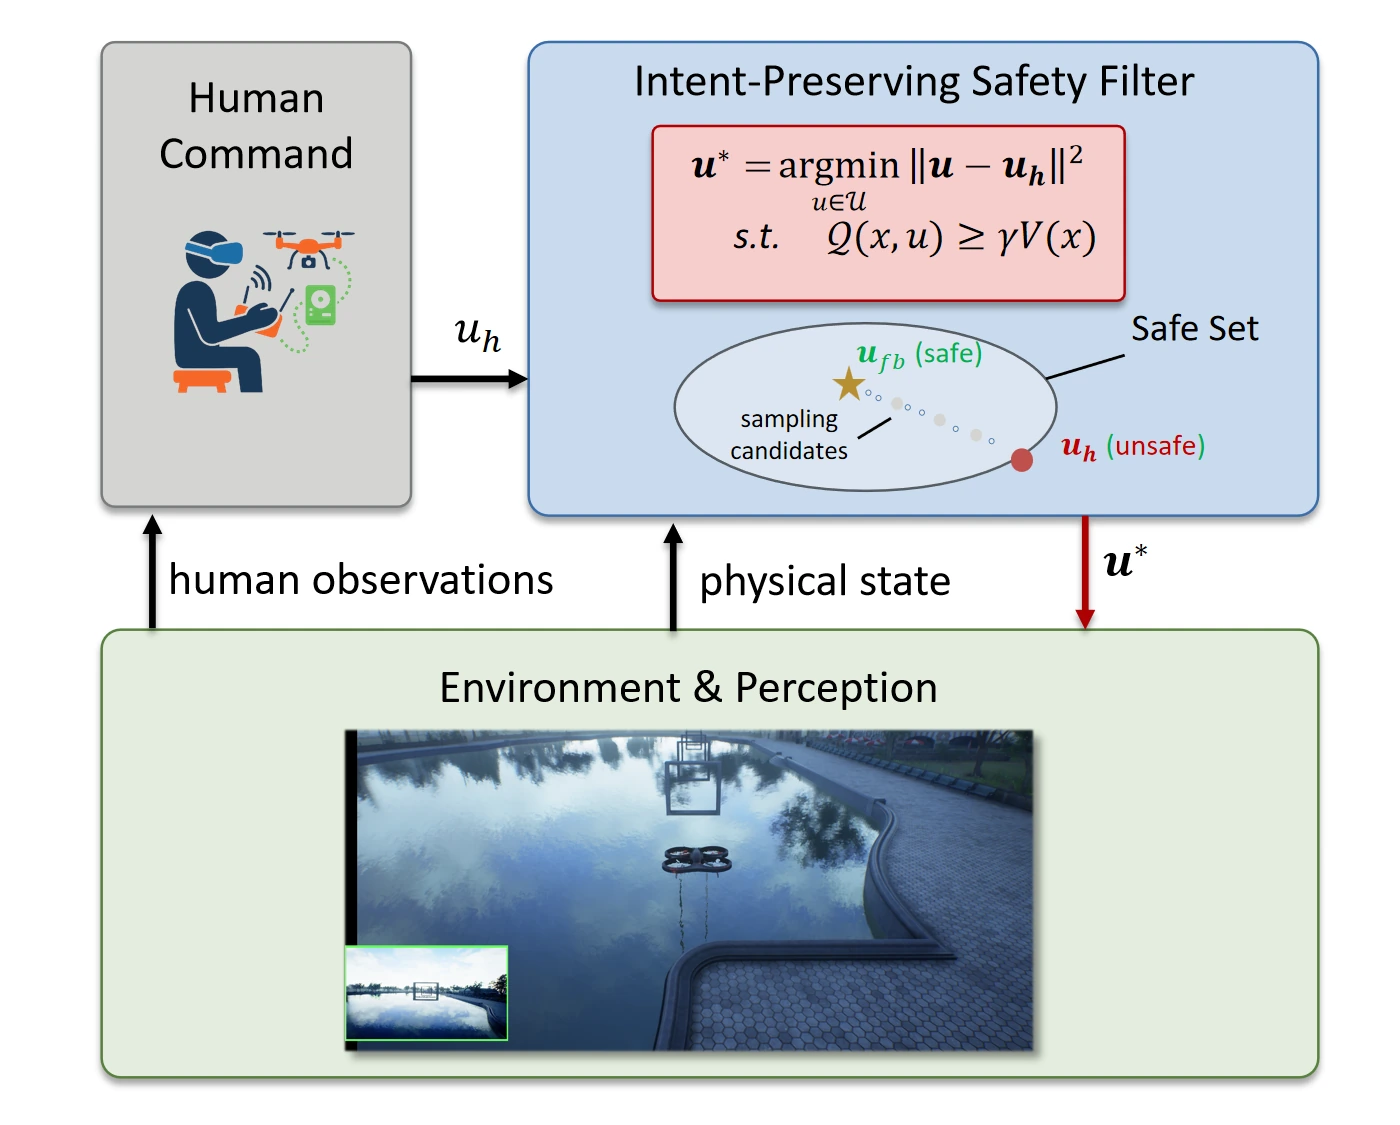
Intent-Preserving Safety Filter
人类指令、候选动作采样、安全集合与环境反馈的整体关系。
尽可能保留意图,同时满足约束。
接收人类指令与物理状态,筛选控制动作,再通过环境反馈更新。
| 组成 | 表达 | 作用 |
|---|---|---|
| 人类指令 | uh | 保留操作者意图 |
| 物理状态 | x | 来自环境与感知 |
| 优化目标 | min ‖u − uh‖² | 降低控制修正的偏离 |
| 安全条件 | Q(x, u) ≥ γV(x) | 约束候选动作 |
| 执行与反馈 | u* → 环境 → 新状态 | 闭环控制 |
02 / Q-CBF SAFETY CONDITIONProposition 1
用安全条件,
连接意图与行动。
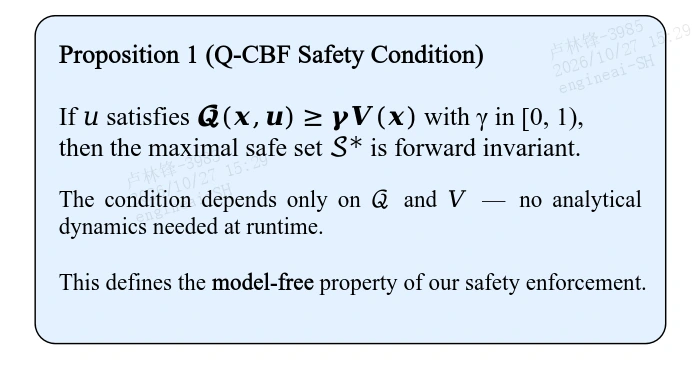
所提供的命题指出:当控制动作满足 Q(x, u) ≥ γV(x),且 γ ∈ [0, 1) 时,在命题成立的前提下,最大安全集合 S* 具有前向不变性。
该条件依赖 Q 与 V,运行时无需解析动力学模型;这是资料中对安全约束机制 model-free 特性的说明。
INTENT-PRESERVING OPTIMIZATIONu* = arg minu ∈ U ‖u − uh‖²
subject to Q(x, u) ≥ γV(x), γ ∈ [0, 1)
 查看原图 ↗
Proposition 1 · Q-CBF Safety Condition
保留原始命题图,供查看公式与研究表述。